操作系统
第一章 操作系统基础
操作系统的功能
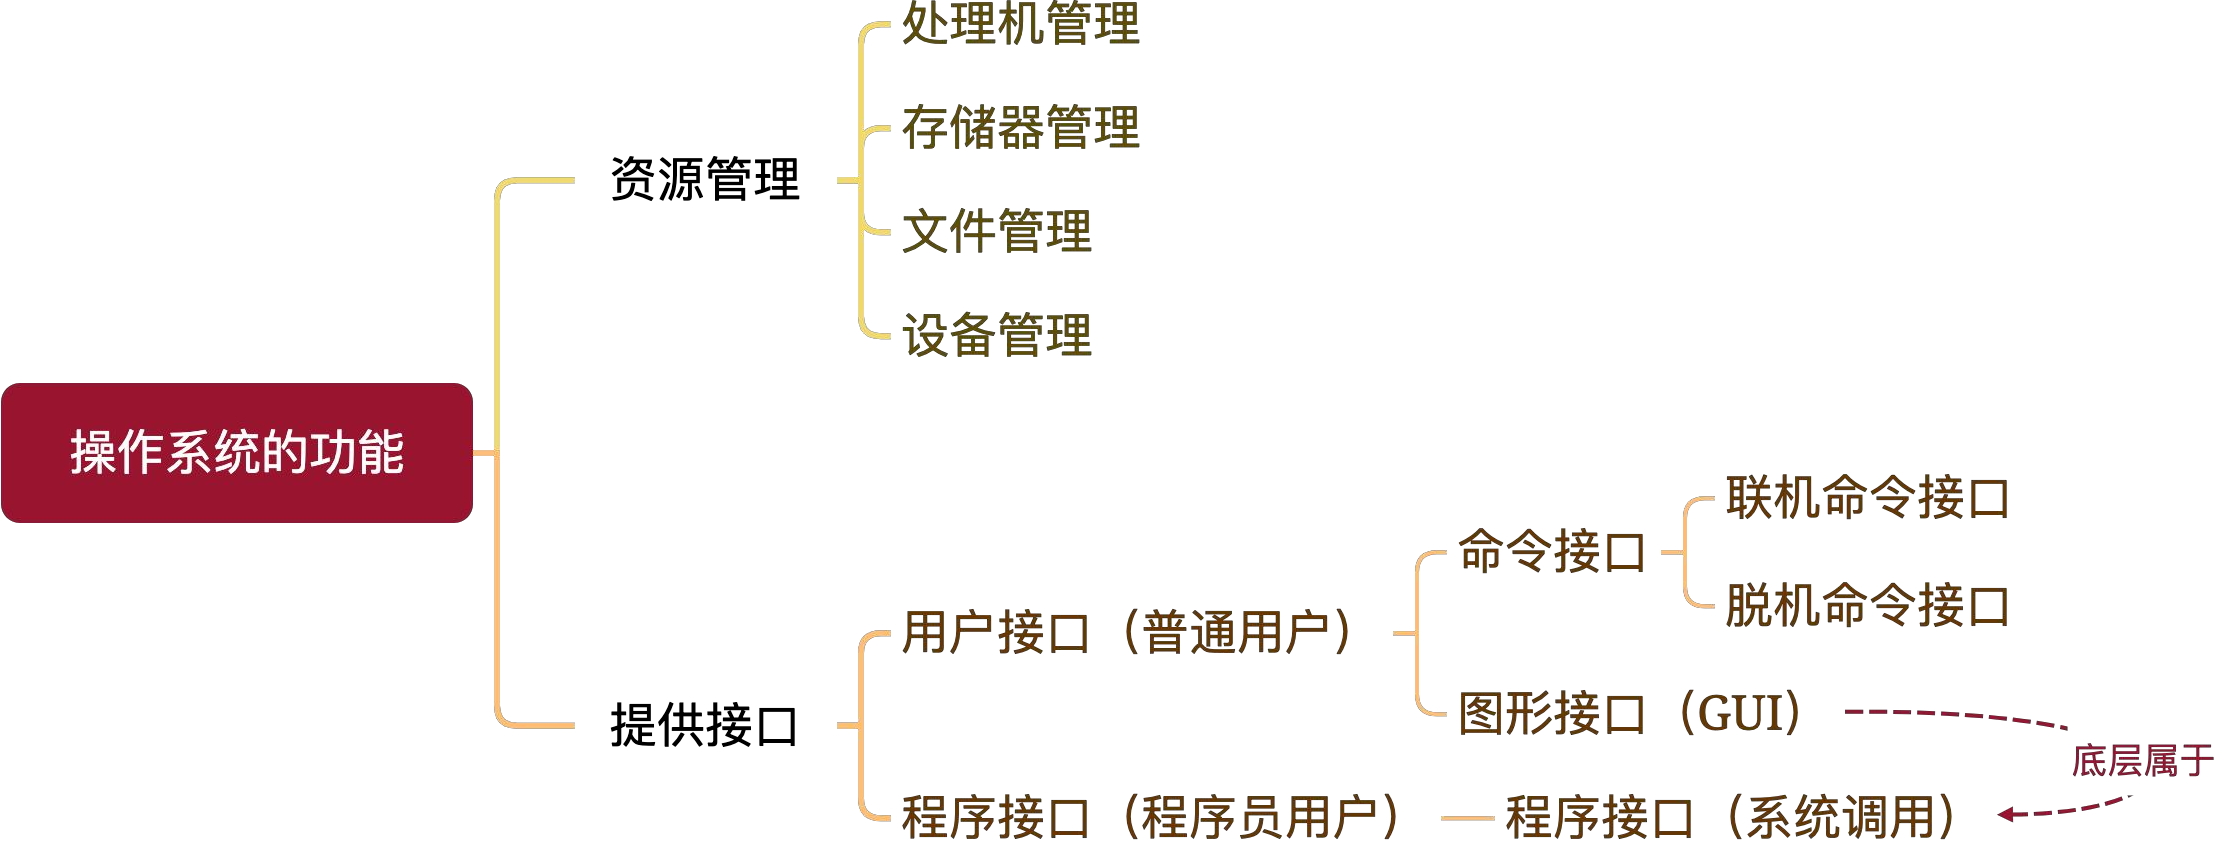
| 用户和计算机的接口 | 内容 |
|---|---|
| 命令接口 | 用户通过命令控制计算机 • 联机/交互式命令接口(cmd输入) • 脱机/批处理命令接口(bat文件) |
| 程序接口/系统调用/广义指令 | 用户通过应用程序间接控制操作系统 |
操作系统的分类
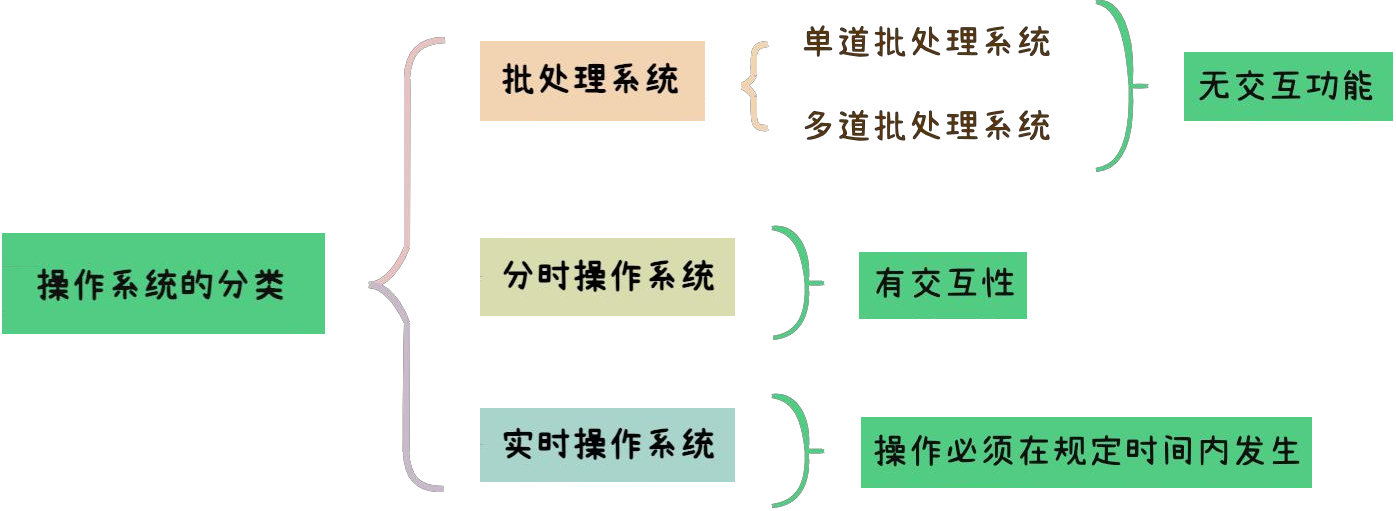
| 分类 | 含义 |
|---|---|
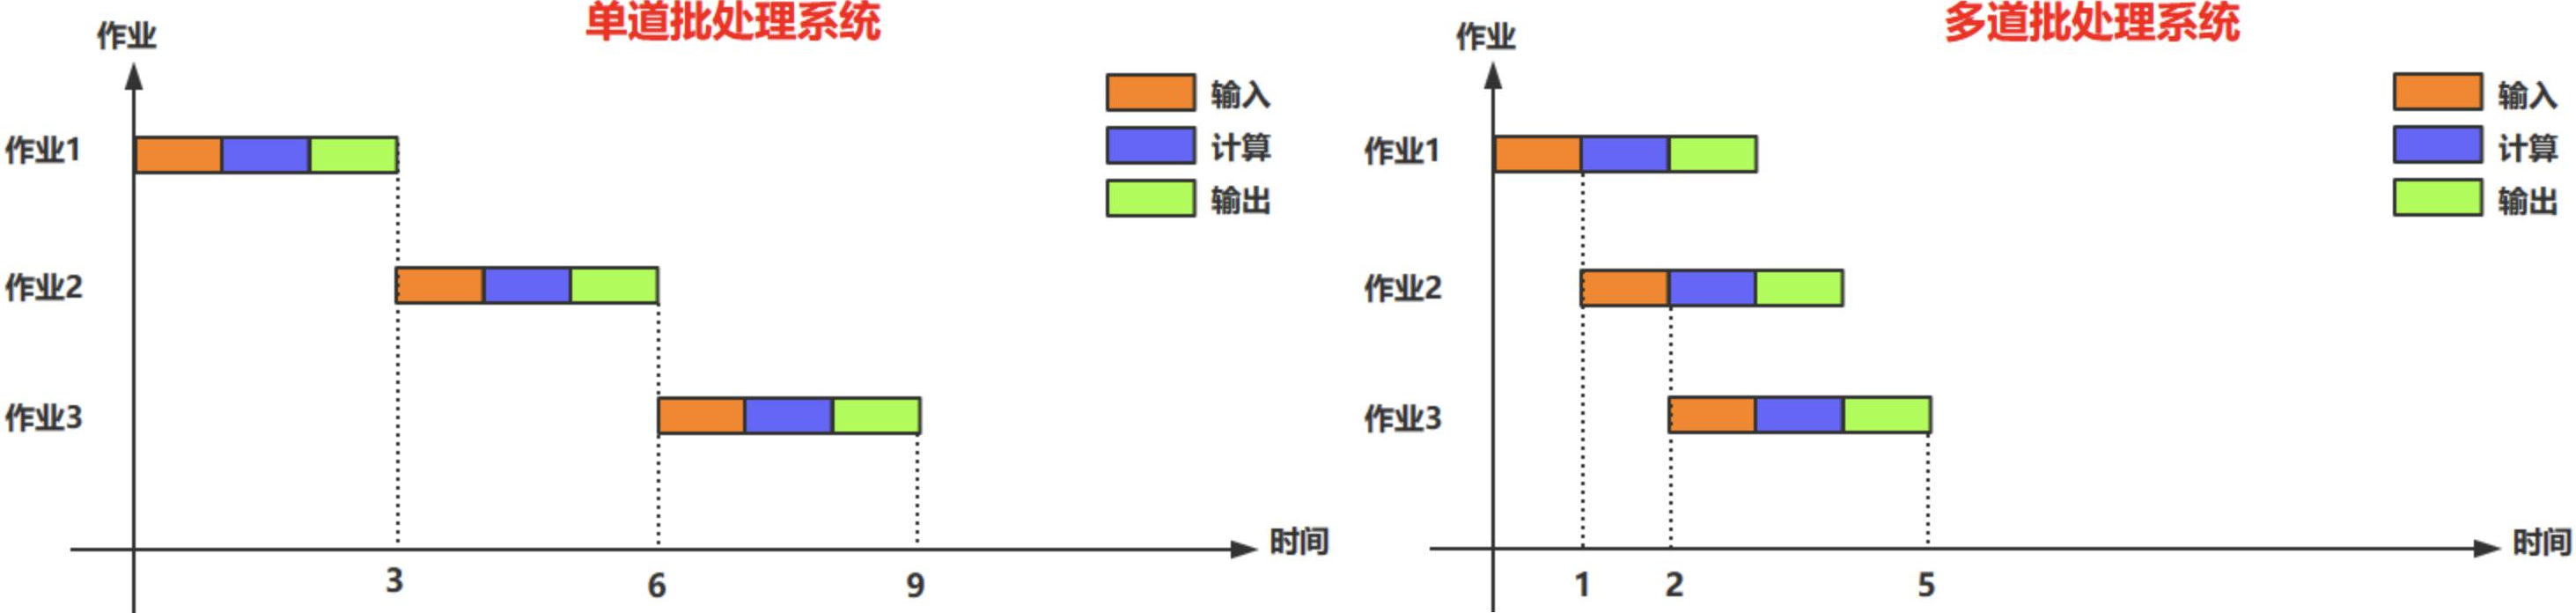
| 批处理系统★ | 用户提交一批作业后操作系统自动运行,无交互性 单道批:一次只允许一个程序运行。CPU外设利用率低、系统开销小 多道批:允许多个程序驻留内存并发执行。CPU外设利用率高、系统开销大、吞吐率大 |
| 分时操作系统 | 以时间片为单位,多用户交互式轮流使用计算机,交互性强 |
| 实时操作系统 | 强调系统响应时间短,硬实时要求严格、软实时允许误差 |
CPU的运行模式
| 运行态 | 含义 |
|---|---|
| 用户态 | 执行用户程序,用户程序里全部是非特权指令,运行态转换由硬件自动完成 |
| 内核态 | 执行内核程序,内核程序里特权指今和非特权指今都有,可执行除访管指令之外的所有指令 |
| 指令 | 含义 |
|---|---|
| 特权指令 | 用户不可直接用指令,如IO指令、关中断指令、访问特殊寄存器、修改PSW寄存器等指令 |
| 非特权指令 | 用户可以直接用指令,不能访问系统中资源,仅限用户地址空间,防止破坏系统 |
| 访管指令 | 陷入/自陷/Trap指令,触发在用户态,是用户态进程主动发起态转换的唯一合法指令 |
中断和异常处理
中断也称外中断,和当前执行的指令无关,由外部发起的中断。
异常也称内中断,和当前执行的指令有关,由指令引起的中断。
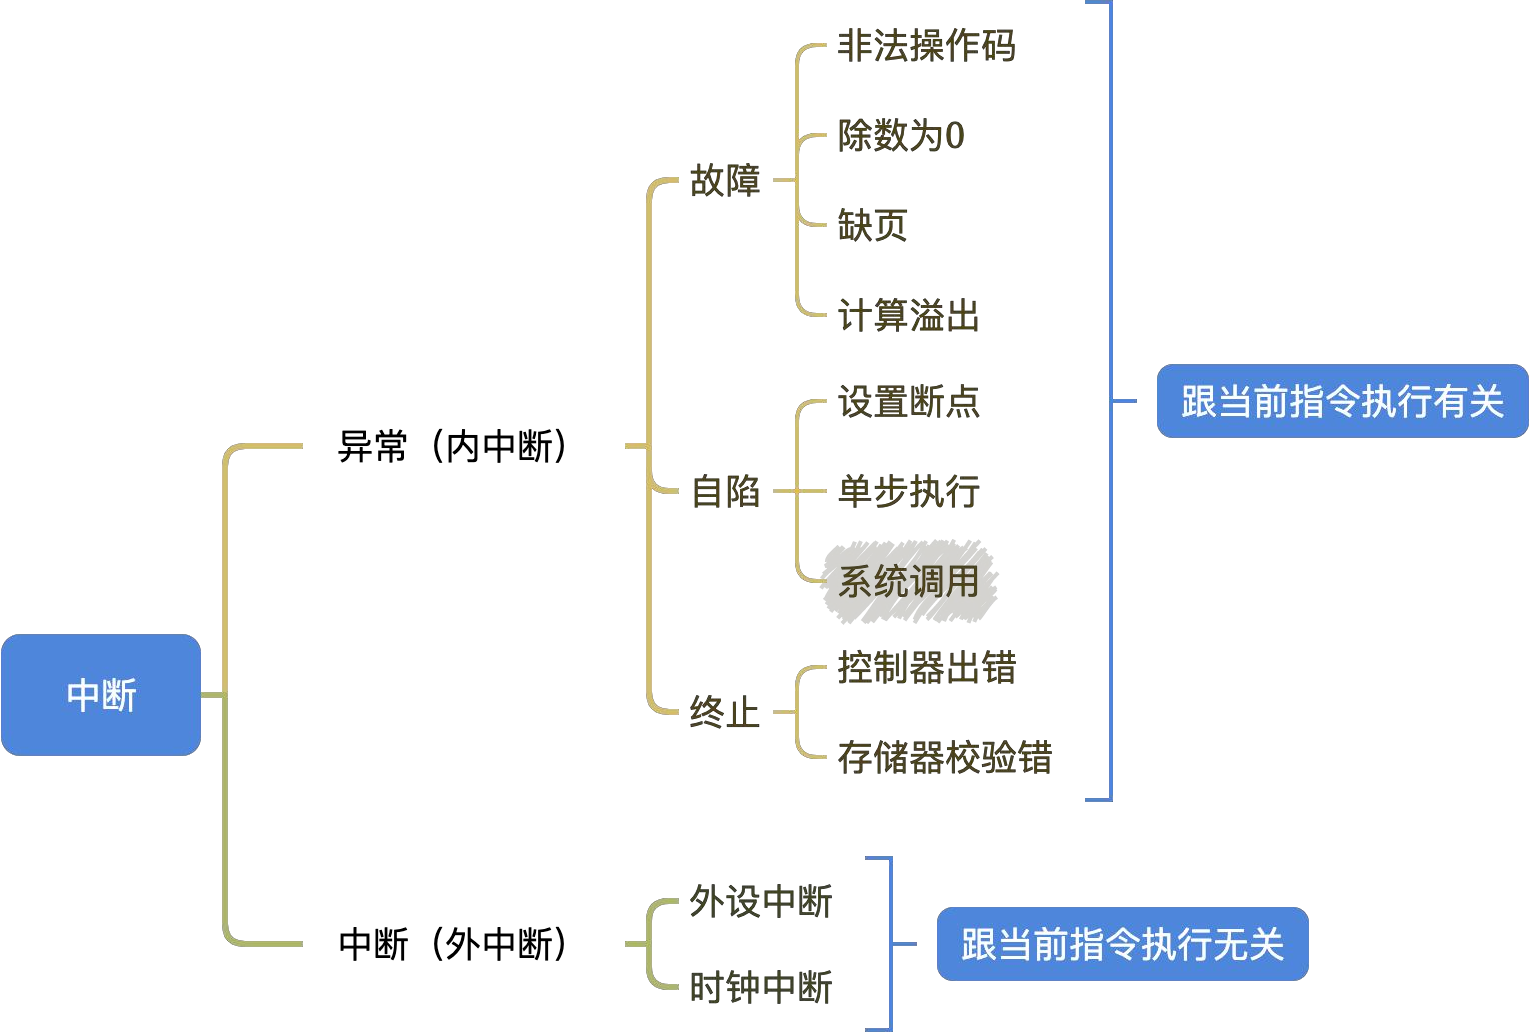
故障是发生意外可以修复,自陷是主动发起,终止是程序崩溃。
系统调用过程
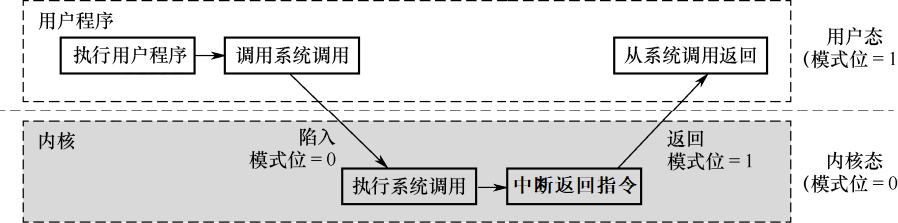
| 调用 | 准备工作对比 |
|---|---|
| 系统调用 | 硬件自动保存PC和PSW,系统保存nPRs和各种现场信息 |
| 一般过程调用 | 硬件自动保存PC,系统保存nPRs和和各种现场信息 |
系统调用存在改变特权级、开关中断等操作,这些都在PSW中,所以需要压栈保存。
系统分层结构
| 分层结构 | 含义 |
|---|---|
| 分层法 | 将系统分为若干层,每层只能调用紧邻它的低层的功能(单向依赖,结构清晰,便于调试) |
| 模块化 | 将系统按功能划分若干模块,模块间相互依赖,通过调用接口通信(依赖复杂、难以调试) |
| 宏内核 | 内核大,性能高,扩展性差,不安全不稳定 |
| 微内核 | 内核小,性能低,扩展性好,安全稳定(C/S模式、面向对象、机制策略分离) |
操作系统引导
| 步骤 | 解释 |
|---|---|
| 1. CPU通电 | 加载内存ROM中的引导程序/BIOS固件 |
| 2. 硬件自检 | 自检程序构建临时中断向量表,用于硬件自检 |
| 3. 自举装入程序 | 确定启动硬盘优先级,选择首个有效硬盘 |
| 4. 加载主引导记录MBR | 加载启动硬盘的首扇区/主引导扇区,主引导扇区由MBR和分区表组成。 1.MBR:用于解析分区表,识别活动分区 2.分区表:给出每个分区的起始和结束地址 |
| 5. 定位活动分区 并加载分区引导记录PBR | MBR扫描硬盘分区表,识别并加载活动分区,加载活动分区的首扇区,即分区引导记录PBR |
| 6. 加载启动管理器 | 启动管理器将操作系统内核加载到内存中并执行。内核随即接管系统,重建中断处理机制。 |
| 7. 初始化内核 并启动用户环境 | 内核完成核心子系统的初始化: 1.内存管理模块,构建内核页表及用户进程地址空间 2.进程调度模块,初始化进程控制块PCB链表、就绪队列与阻塞队列 3.设备驱动模块,建立设备控制块、设备分配表以及IO缓冲区管理结构 内核初始化后,启动首个用户态进程,逐步构建整个用户操作环境。 |
虚拟机
虚拟机监控器/管理程序/VMM 负责管理虚拟机,协调虚拟机与物理硬件之间的资源分配。
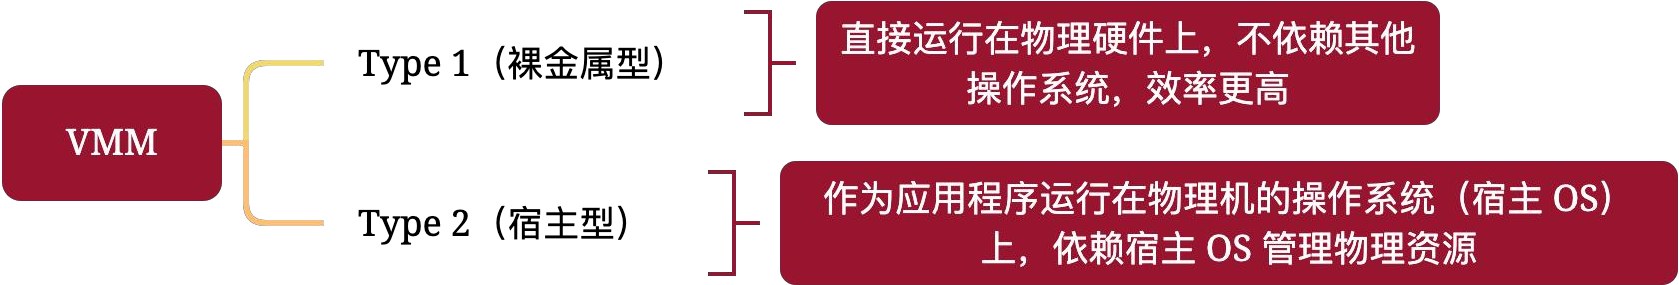
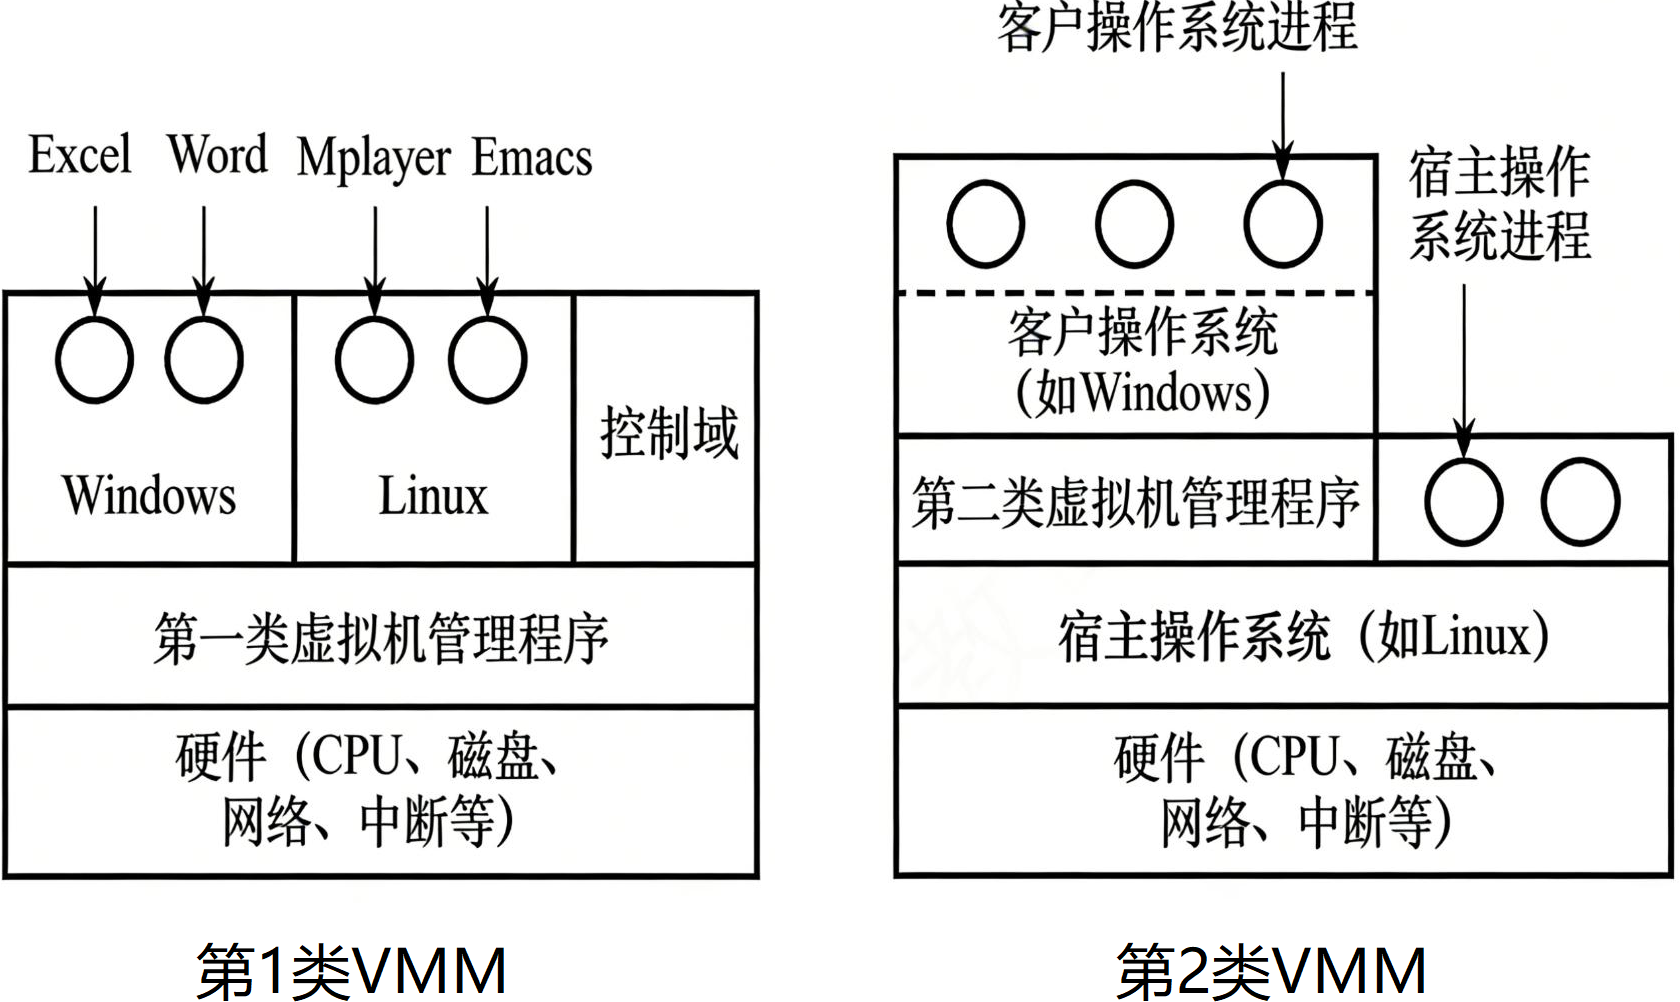
| VMM | 第一类 裸金属型 | 第二类 宿主型 |
|---|---|---|
| 运行 | 直接运行在硬件之上 | 运行在宿主机之上 |
| 资源分配方式 | 直接在物理硬盘上自行分配空间 | 使用虚拟硬盘,只是宿主机的文件 |
| 性能 | 性能好 | 性能差 |
| 虚拟机的可迁移性 | 可迁移性差 | 可迁移性好 |
| 特权级别 | 第一类VMM > 操作系统 | 宿主机OS > 第二类VMM > 客户机OS |
第二章 进程线程
进程的基本概念
| 进程的基本概念 | 内容 |
|---|---|
| 程序 | 指令和数据的集合 |
| 进程 | 动态的运行着的程序,拥有程序段+数据段+PCB等内核数据结构 |
| 进程控制块PCB | 和进程一一对应,用来管理进程,始终保存在内核空间 |
| 父子进程 | 一对多关系,子进程继承了父进程的一些属性和资源,可以执行不同的代码。 父子进程是两个独立的进程,父进程终止不必然导致子进程终止 |
| 闲逛进程 | 特殊系统进程,负责无任务时占用CPU,保持系统稳定性。 优先级最低,无实际业务,不可被终止 |
| 进程和作业 | 作业是用户提交给系统的任务,作业通常包括几个进程 |
| 线程的基本概念 | 内容 |
| 包含关系 | 线程是进程内部的执行流,一个进程可以拥有多个线程 |
| 调度单位 | 进程是资源分配的基本单位,线程是CPU调度的基本单位 |
| 并发执行 | 线程和线程之间可以并发执行,无关乎所属进程 |
| 资源共享 | 线程共享进程的大部分资源,除了独立栈结构、上下文数据(寄存器) |
| 轻型实体 | 线程切换的开销远小于进程切换的开销 |
| 通信方式 | 线程使用进程的共享内存空间进行通信 |
进程的状态切换
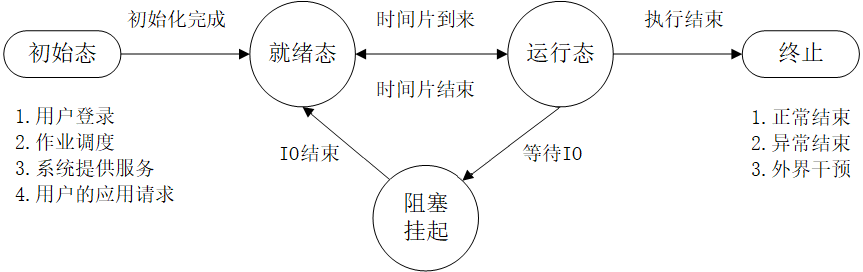
状态切换图图解
口诀:三状态四条线,两条线不可建
- 阻塞态不可直接变成执行态:需变成就绪态等待调度。
- 就绪态不可直接变成阻塞态:只有执行中的进程才会变成阻塞态。
| 状态 | 解释 |
|---|---|
| 创建态 | 进程已有创建计划,但未调入内存未分配资源,创建状态还没有完全完成 |
| 就绪态 | 进程已获得除CPU外的所有资源,等待CPU时间片轮转 |
| 执行态 | 进程已获得CPU时间片,正在被执行指令 |
| 阻塞/等待态 | 进程由于期待的事件未发生,如请求系统资源、等待操作完成,数据尚未到达 |
| 挂起态 | 由于内存不足,进程被调到外存中等待称挂起,阻塞态是在内存中等待。 |
| 终止态 | 进程正常结束或其他原因退出运行,随后进行资源释放和回收 |
| 状态转换 | 可能原因 |
|---|---|
| 就绪态 → 运行态 | 进程调度 |
| 运行态 → 就绪态 | 时间片结束 / 被抢占 |
| 运行态 → 阻塞态 | 等待资源申请 |
| 阻塞态 → 就绪态 | 资源申请成功 |
| 进程创建和销毁 | 内容 |
|---|---|
| 进程创建的原因 | 用户登录、作业调度、系统提供服务、用户的应用请求 |
| 进程创建的过程 | 申请PCB、分配运行资源(内存、文件等)、初始化PCB、放入就绪队列 |
| 进程销毁的原因 | 正常结束、异常结束、外界干预 |
| 进程销毁的过程 | 检索PCB、终止运行、归还运行资源、移出所在队列 |
若PCB申请失败,则创建失败。若资源不足,则滞留创建态,等待分配资源。
用户级内核级线程
- 内核级线程:由操作系统内核创建、调度和管理的线程。
- 用户级线程:由应用进程创建、调度和管理的线程。内核不了解用户级线程的存在。
| 对比 | 用户级线程 | 内核级线程 |
|---|---|---|
| 创建线程 | 用户态 | 内核态 |
| 线程调度 | 用户态 | 内核态 |
| 切换开销 | 低 | 高 |
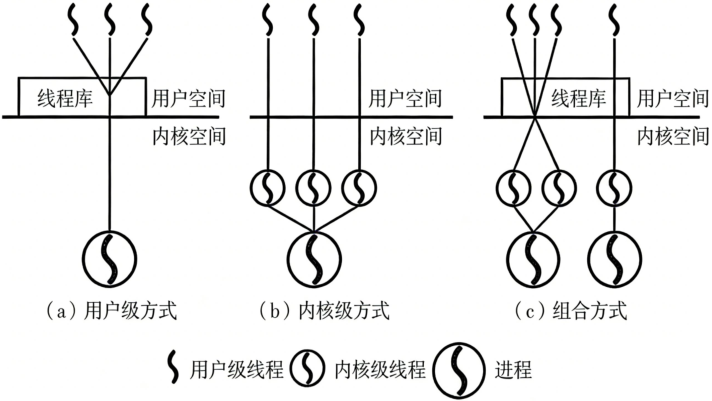
| 用户级线程的三种模型 | 优缺点 | 对比 |
|---|---|---|
| 多对一模型 | 优:线程切换只在用户空间完成,无需切换到内核态 劣:一个用户级线程被阻塞后,整个进程都被阻塞 | 并发度不高 开销小效率高 |
| 一对一模型 | 优:一个用户级线程被阻塞后,别的进程仍能执行 劣:线程切换需操作系统内核参与,需切换到内核态 | 并发能力强 开销大效率低 |
| 多对多模型 (用户线程数≥内核线程数) | 优:避免了多对一模型中线程阻塞会影响其他线程 劣:避免了一对一模型中使用太多内核级线程 | 并发能力强 开销进步降低 |
系统只能看见内核线程,内核线程才是CPU的运行单位,同一进程的多个用户线程不可能并行。
进程的通信方式
| 进程通信 | 实现方式 |
|---|---|
| 共享内存 | 申请一块可以直接访问的共享内存空间。无任何同步互斥机制。 |
| 管道通信 | 本质是特殊的内存文件,不在磁盘中,存在于内核缓冲区。单向的、先进先出的。 分为匿名管道和命名管道。写满阻塞写进程、读完阻塞读进程。 |
| 消息传递 | 直接通信:发送方直接发送给接收方,挂在接收方的消息缓冲队列上。 间接通信:发送方发送到某个中间实体(信箱),接收方从中取消息。 |
| 信号 | 发送方可为内核或进程,接收方收到信号后,执行信号的默认或自定义处理程序。 进程从内核态进入用户态时,会检查是否存在待处理信号。 |
三级调度

| 三级调度 | 具体内容 |
|---|---|
| 高级/作业 调度 | 从外存的后备队列中选择作业,调入内存创建进程,并进入就绪队列 |
| 中级/内存 调度 | 将进程从内存调到外存,设为就绪挂起/阻塞挂起态,以提高内存利用率和系统吞吐量 |
| 低级/进程 调度 | 从内存的就绪队列中选择进程,分配CPU真正执行 |


进程调度
进程上下文
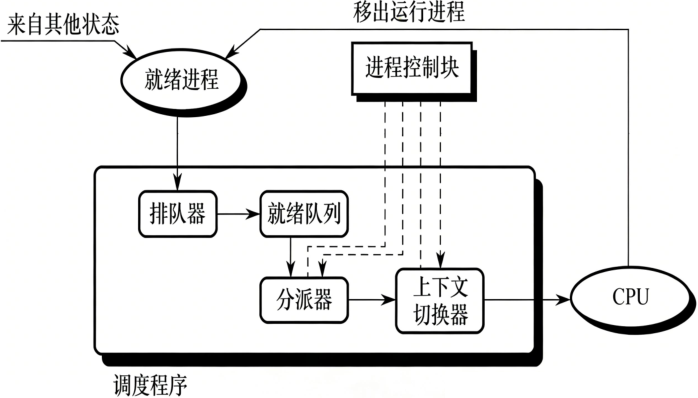
用户进程调度必须通过中断使CPU进入内核态并执行调度程序。
进程上下文指进程的程序实体(代码和数据)和运行环境(内核资源和寄存器内容)。
| 进程上下文 | 具体内容 |
|---|---|
| 用户级上下文 | 用户的程序段、数据段、堆栈等用户区地址空间 |
| 程序级上下文 | PCB,文件,页表等 |
| 寄存器上下文 | 通用寄存器、程序计数器PC、程序状态寄存器PSW、页表基址寄存器等 |
进程调度时,会发生两次上下文切换:
- 将当前进程上下文保存进PCB,再装入分派程序的上下文;
- 移出分派程序的上下文,再装入新程序的上下文。
调度的方式
| 调度方式 | 具体内容 |
|---|---|
| 抢占/剥夺方式 | 高优先进程进入队列,调度器暂停当前进程,去执行该进程。适用于分时和实时系统 |
| 非抢占/剥夺方式 | 高优先进程进入队列,当前进程结束,调度器再执行该进程。适用于早期批处理系统 |
调度和不可调度的时机
| 调度的时机 | 举例 |
|---|---|
| 有进程下CPU,执行态到其他态,一定发生调度 队列新增进程,优先级可能更高,可能发生调度 | 运行结束、自我阻塞、等待资源、 时间片用完、中断处理结束、系统调用返回 |
默认非抢占式,资源就绪只能导致进程就绪,不会引发调度。
| 不可调度的时机 | 举例 |
|---|---|
| 原子操作 | 执行原语 |
| 内核态临界区 | 各种内核数据结构的操作,如PCB、进程队列、页表、文件表、索引表 |
| 中断处理中 | 中断处理结束,从内核态返回用户态时,系统会检查是否需要进程调度 |
原语
原语,本质是执行过程不可中断、原子执行的内核的函数。常见的原语有,进程状态切换操作、线程互斥同步操作。
调度算法
评价指标
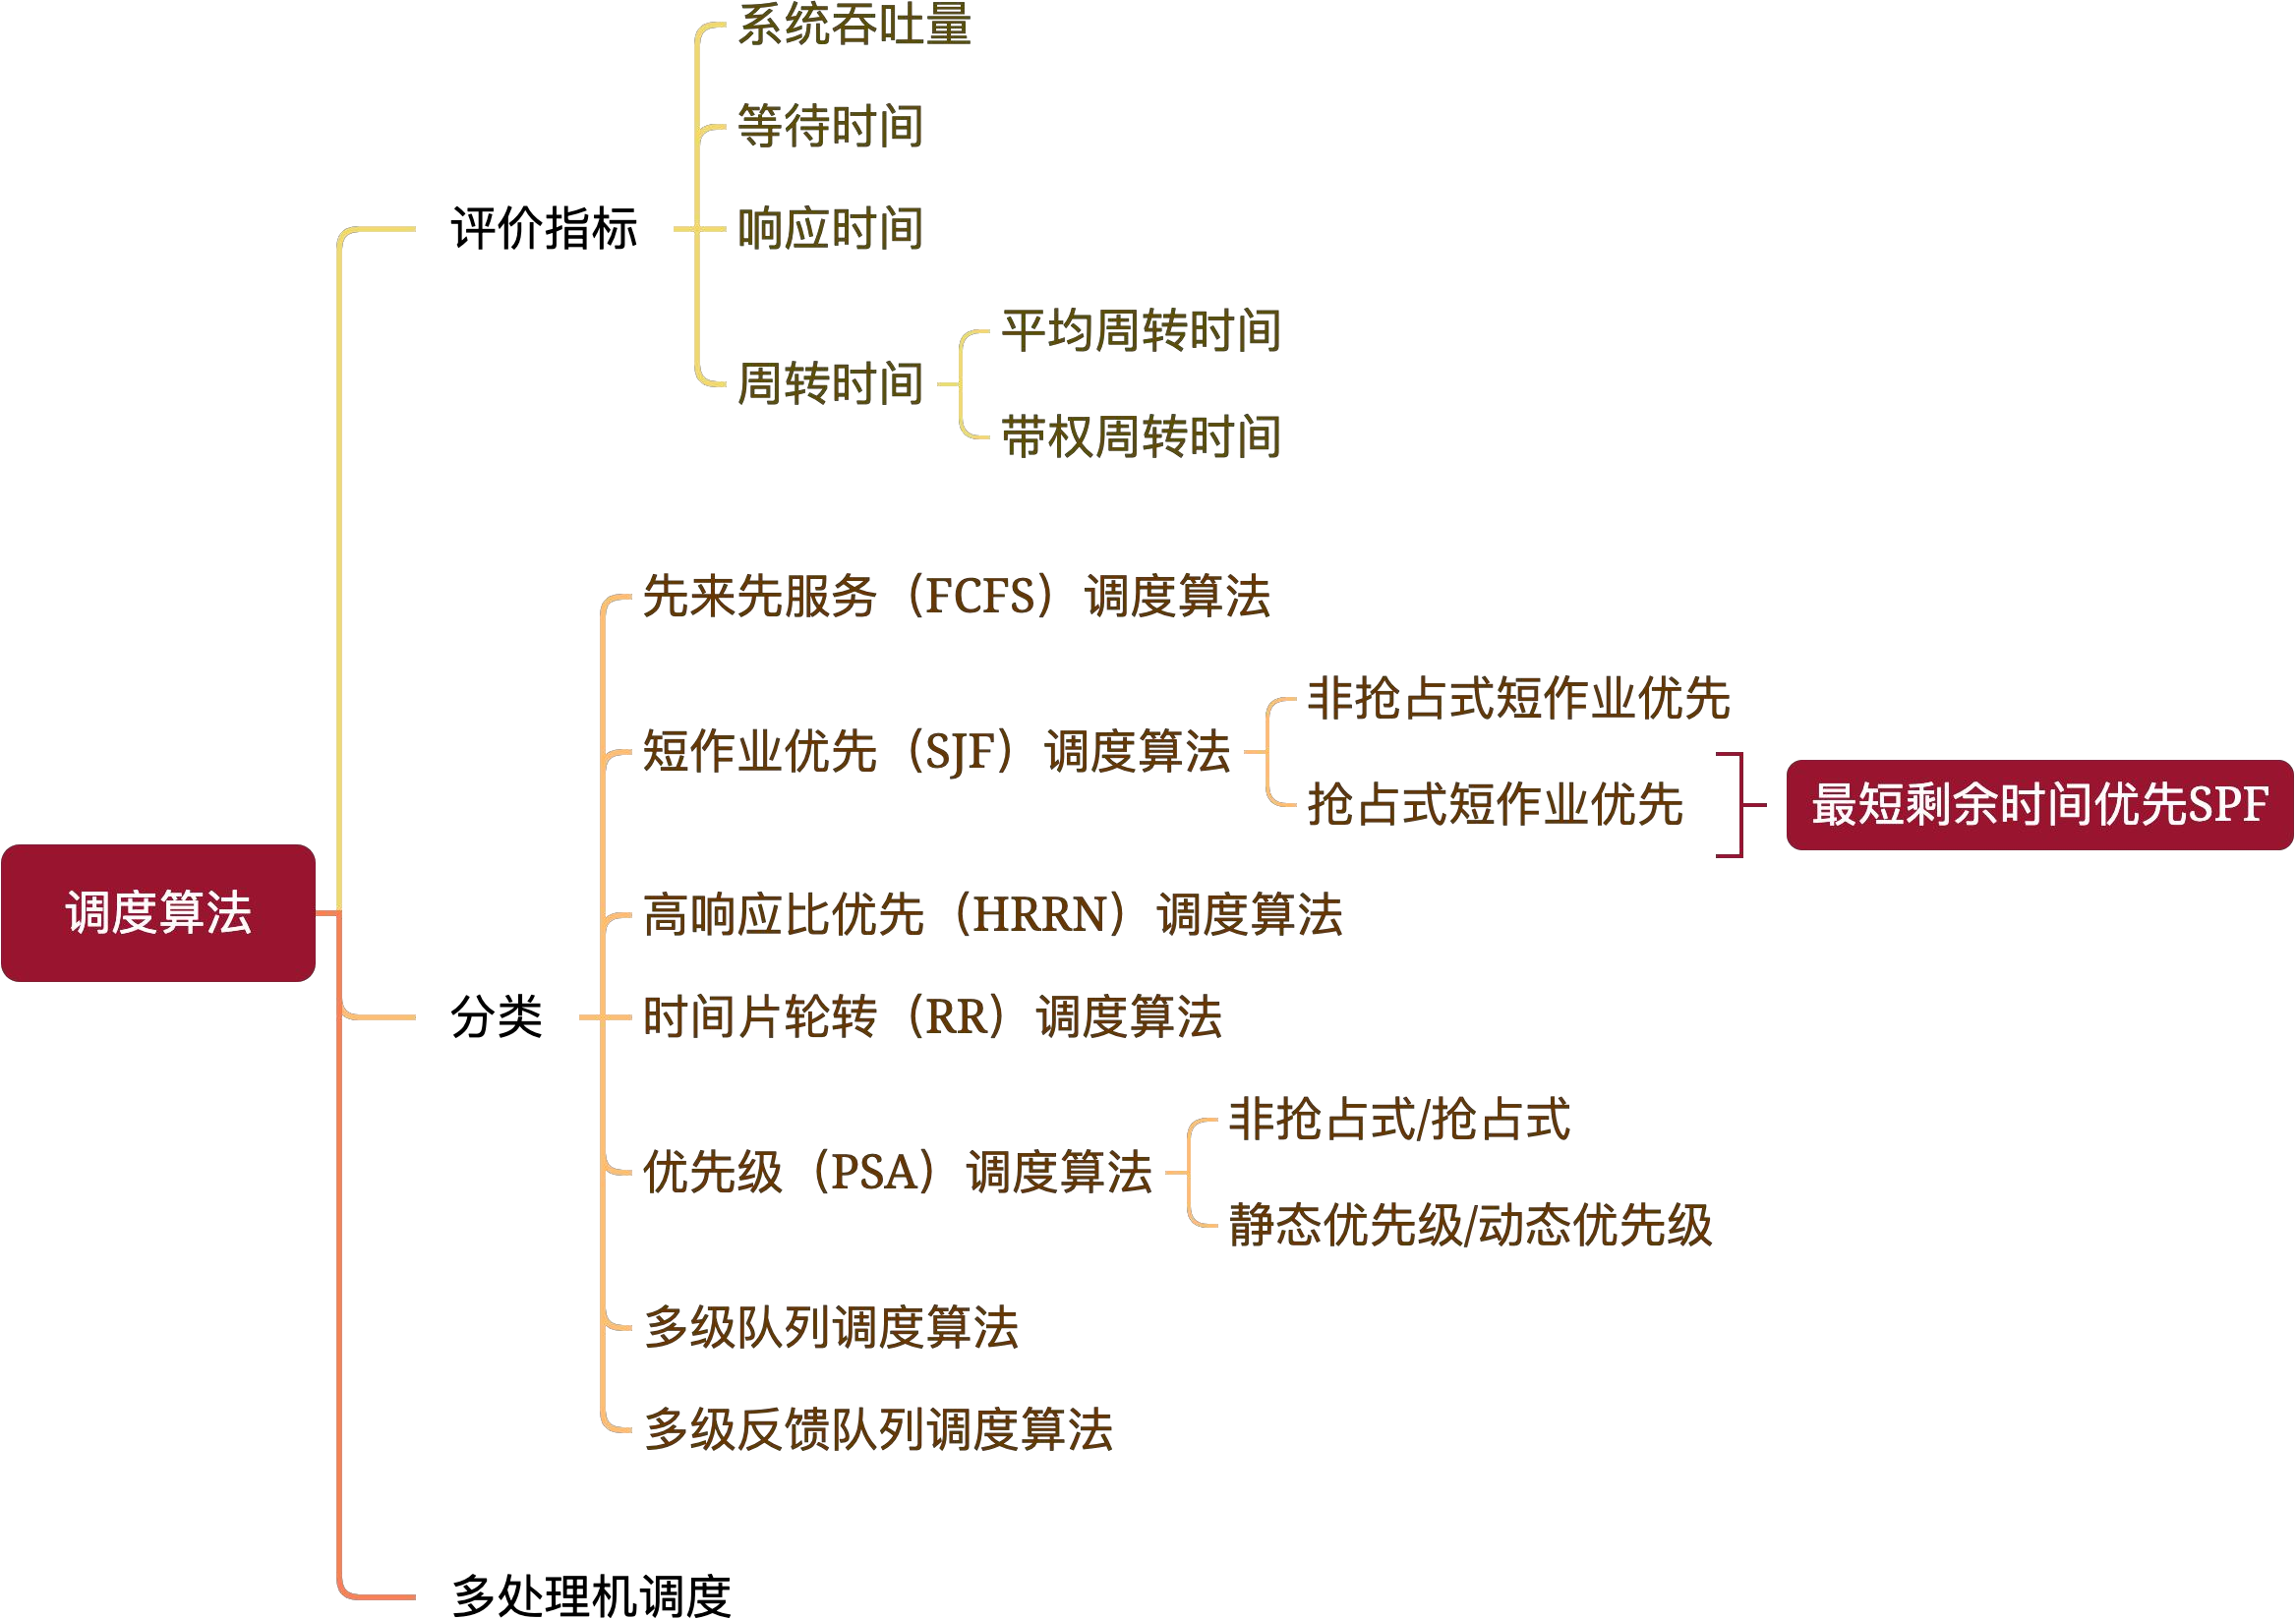
| 评价指标 | 含义 |
|---|---|
| 系统吞吐量 | 单位时间内CPU完成的任务数量 |
| 等待时间 | 进程处于等待获取处理机的状态的时间之和(就绪态和阻塞挂起态) |
| 响应时间 | 进程从提交到第一次获取CPU执行的时间 |
| 周转时间 | 从作业提交到作业完成所消耗的时间 |
| 带权周转时间 | 周转时间 / 实际运行时间 |
基础调度算法
| 调度算法 | 含义 | 特点 |
|---|---|---|
| 先来先服务FCFS | 选最先来的。 | 短进程不友好 |
| 短作业优先SJF | 选最短的。抢占式短作业优先又叫最短剩余时间优先SPF。 平均等待时间和周转时间均最小。 | 长进程饥饿 |
| 高响应比优先HRRN | 选响应比最高的。响应比 =等待时间 + 执行时间执行时间。 综合考虑等待时间和运行时间。 | 兼具两者优点 |
| 时间片轮转RR | 按提交顺序,轮流获取时间片。公平响应快,适合分时系统。 | 不会导致饥饿 切换开销大 |
| 优先级调度PSA | 按优先级插入队列。抢占式优先级响应迅速,适合实时系统。 优先级原则:系统>用户、交互>非交互、IO>计算 | 综合紧迫程度 |
多级队列调度算法
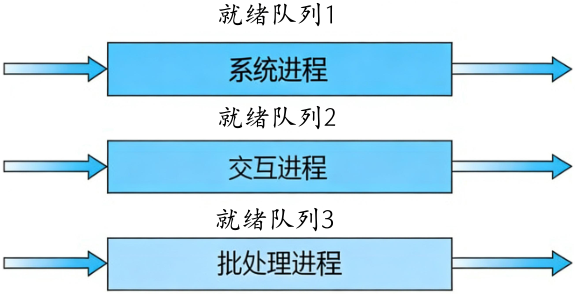
存在多级就绪队列,按类型或性质的不同,将进程放入不同就绪队列。
- 方式一:高级队列拥有绝对优先级,只有当高级队列为空后,才调度低级队列的进程。
- 方式二:时间片轮转调度多个队列,但高级队列拥有更长的CPU时间片。
多级反馈队列调度算法
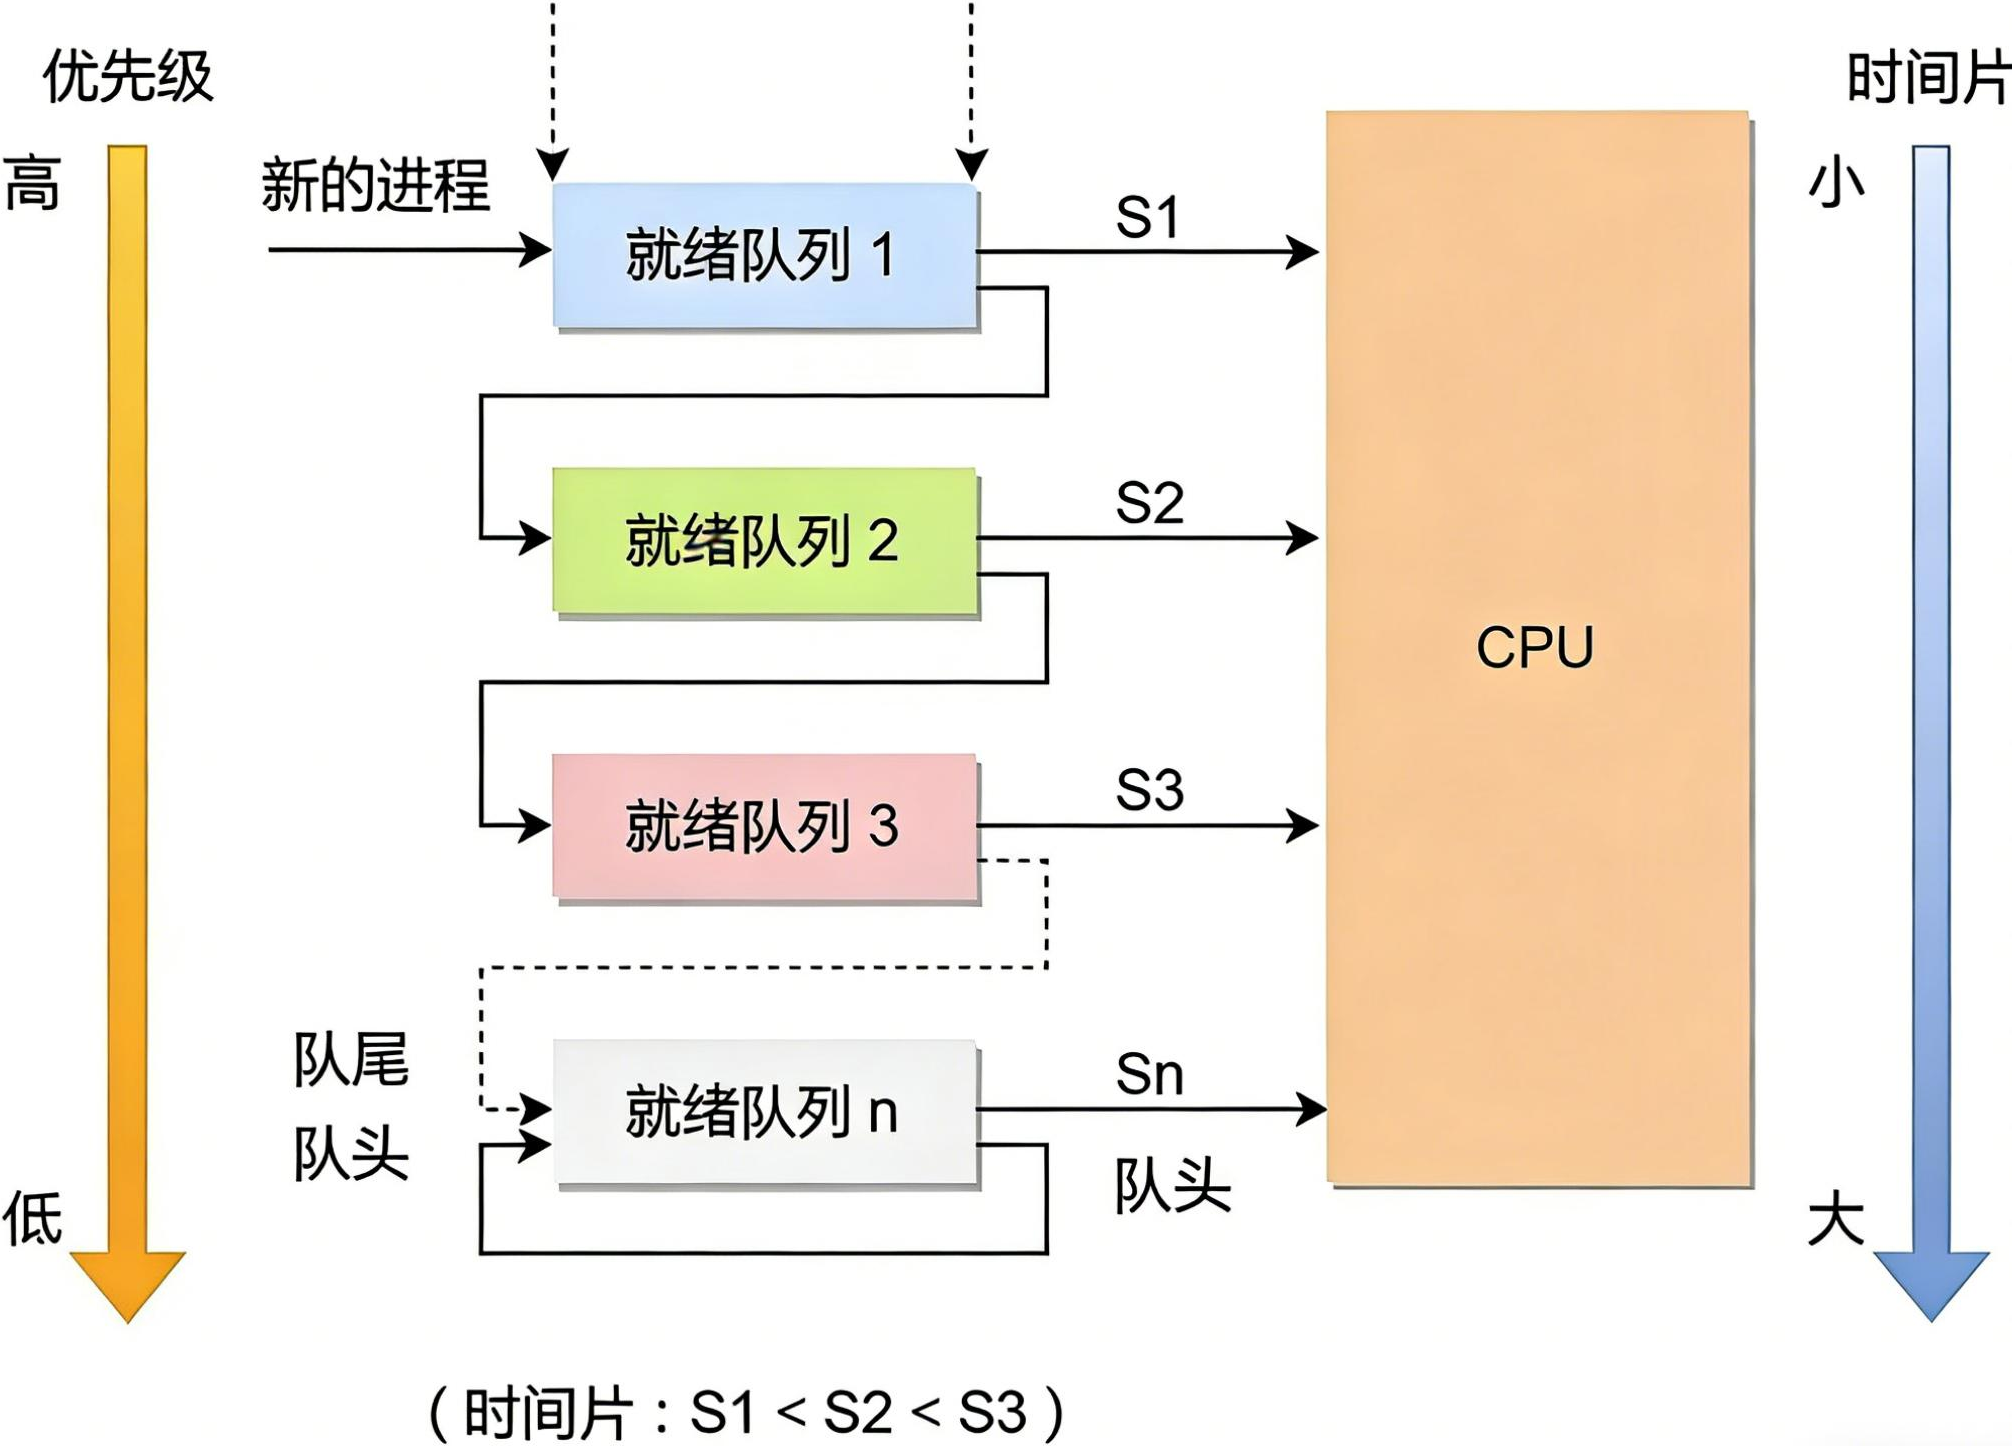
进程在多级队列中移动,各级队列优先级从高到低,时间片分配从低到高。
规则如下:
- 新进程先入一级队列,调度一次后若未结束,进入二级队列。末级队列调度若还未结束,则重新放到末级队列尾部。
- 高级队列为空才会调度低级队列。
- 每级队列可以采用不同调度算法,不必全部使用时间片轮转。
多处理机调度
多核调度的注意点:
- 负载均衡:尽量平均所有处理机的工作量。
- 亲和性:进程尽量固定于一个处理机上运行,避免cache浪费。
多处理机的调度方案:
- 所有处理机共享一个公共就绪队列。特点:负载均衡性好,处理器亲和性差。
- 每个处理机对应一个私有就绪队列。优点:处理器亲和性好,负载不均衡。
平衡负载的策略:
- 推迁移:特定程序周期性检查负载,从过载CPU的队列中“推”一些到空闲CPU的队列。
- 拉迁移:空闲CPU主动从过载CPU的队列中“拉”一些到自己的队列。
一般推迁移和拉迁移通常同时使用。
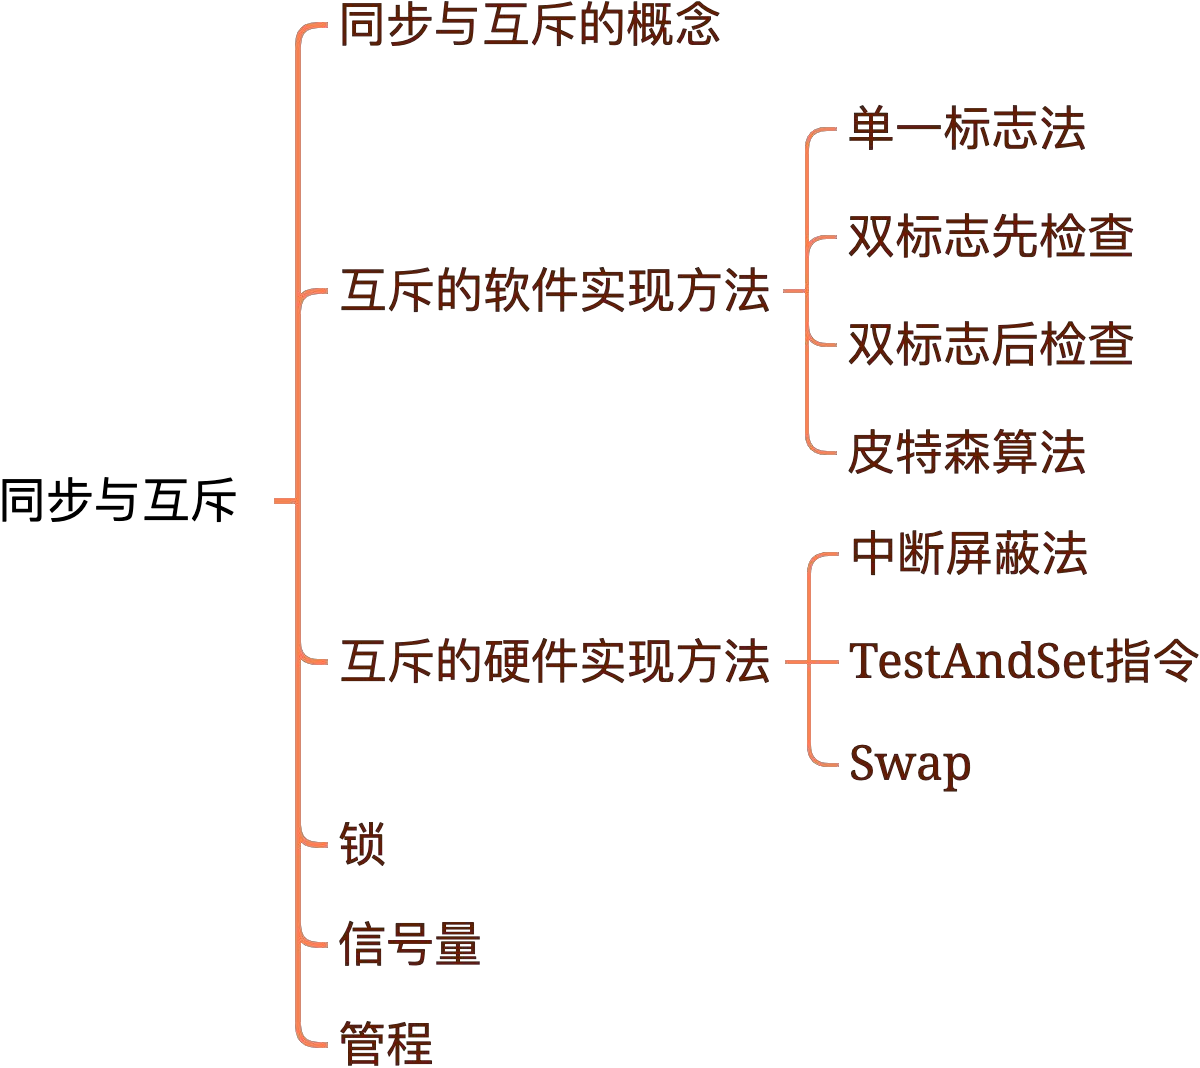
同步互斥的概念
- 同步(直接制约):AB有先后关系
- 互斥(间接制约):AB不可同时访问
互斥原则:空闲让进、忙则等待、有限等待、让权等待(非必须)。
互斥的软件实现
单标志法
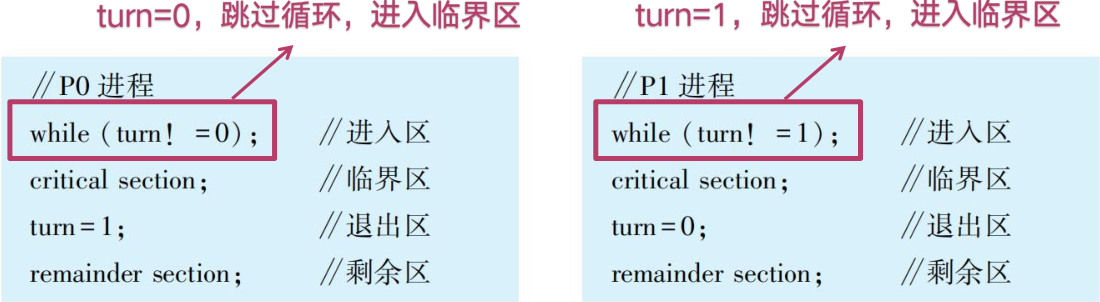
进程P0:                       进程P1:
while(turn!=0);              while(turn!=1);          //进入区
critical section;            critical section;        //临界区
turn=1;                      turn=0;                  //退出区
remainder section;           remainder section;       //剩余区
只能两个进程交替进入,不能同一进程连续进入。
违反空闲让进、让权等待。
双标志先检查
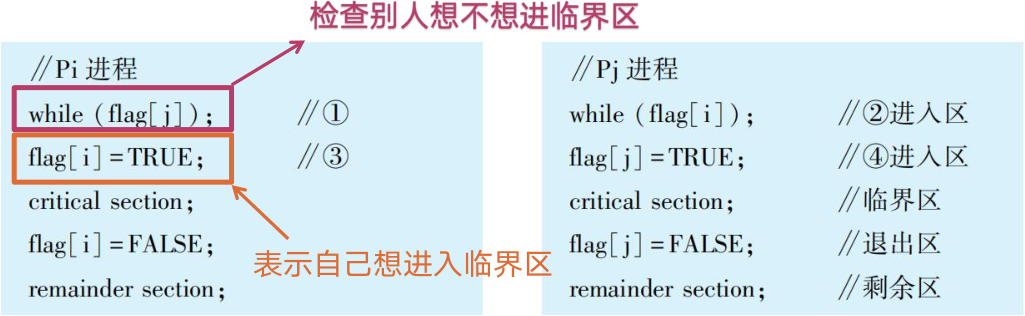
进程Pi:                       进程Pj:
while(flag[i]);     ①        while(flag[j]);    ②     //进入区
flag[i]=true;       ③        flag[j]=true;      ④     //进入区
critical section;            critical section;        //临界区
flag[i]=false;               flag[j]=false;           //退出区
remainder section;           remainder section;       //剩余区
俩进程可能同时进入临界区。
违反忙则等待、让权等待。
双标志后检查
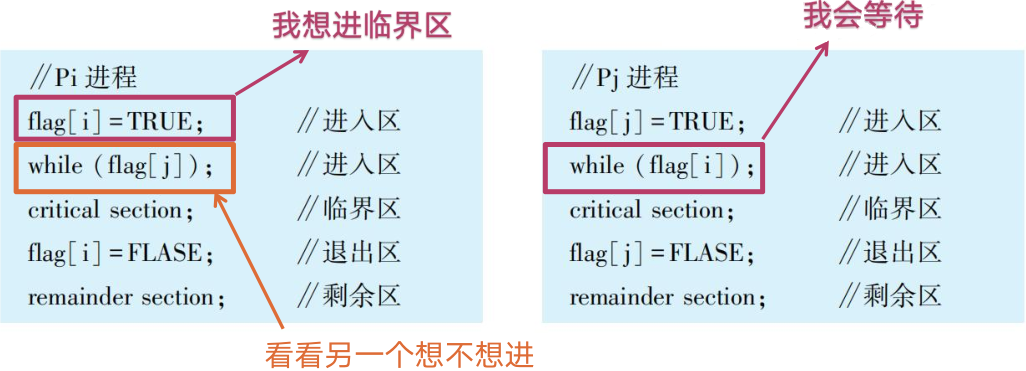
进程Pi:                       进程Pj:
flag[i]=true;       ①        flag[j]=true;      ②     //进入区
while(flag[j]);     ③        while(flag[i]);    ④     //进入区
critical section;            critical section;        //临界区
flag[i]=false;               flag[j]=false;           //退出区
remainder section;           remainder section;       //剩余区
俩进程可能同时循环等待。
违反空闲让进、有限等待、让权等待。
皮特森算法
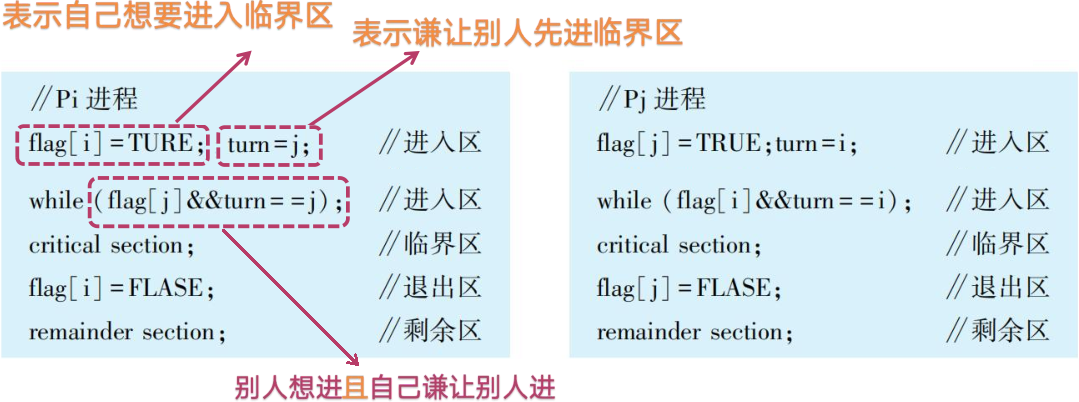
进程Pi:                       进程Pj:
flag[i]=true;turn=j;         flag[j]=true;turn=i      //进入区
while(flag[j]&&turn==j);     while(flag[i]&&turn==i); //进入区
critical section;            critical section;        //临界区
flag[i]=false;               flag[j]=false;           //退出区
remainder section;           remainder section;       //剩余区
turn不会同时等于i或j。故不会让俩进程同时等待。
违反让权等待。
总结
| 互斥的软件实现 | 记忆法 |
|---|---|
| 单一标志法 | 检查不是自己 while(turn!=i); |
| 双标志先检查 | 检查别人想进,表示自己想进 while(flag[j]);flag[i]=true; |
| 双标志后检查 | 表示自己想进,检查别人想进 flag[i]=true;while(flag[j]); |
| 皮特森算法 | 表示自己想进,谦让别人先进,检查别人想进且谦让别人进flag[i]=true;turn=j;while(flag[i]&&turn=j); |
| 互斥的软件实现 | 缺点 | 是否互斥 |
|---|---|---|
| 单一标志法 | 违反空闲让进、让权等待 | 不能实现互斥 |
| 双标志先检查 | 违反忙则等待、让权等待 | |
| 双标志后检查 | 违反空闲让进、有限等待、让权等待 | |
| 皮特森算法 | 违反让权等待 |
互斥的硬件实现
中断屏蔽字
阻止其他进程进入临界区最简单粗暴的办法是屏蔽中断。
关中断是设置CPU中断允许标志位,是仅能由内核执行的硬件操作,用于禁止中断、防止进程切换。
缺点:
- 关中断的权限不可交给用户,随意关中断会导致系统无法运行。
- 不适用于多处理器系统,无法防止其他CPU上进程进入临界区。
TestAndSet指令
TestAndSet是一条原子性的硬件操作,其意思是读值再置真。
bool TestAndSet(bool* lock) {
	bool old = *lock;
	*lock=true;
	return old;
}
原本true返回true,继续等待,原本false返回false置为true,结束等待。
while(TestAndSet(&lock));  //进入区
critical section;          //临界区
lock=false;                //退出区
remainder section;         //剩余区
返回true进不去,返回false能进去
Swap指令
Swap是一条原子性的硬件操作,其意思是交换两个字节的内容。
bool key=true;             //进入区
while(key!=false)          //进入区
    Swap(&lock,&key);      //进入区
critical section;          //临界区
lock=false;                //退出区
remainder section;         //剩余区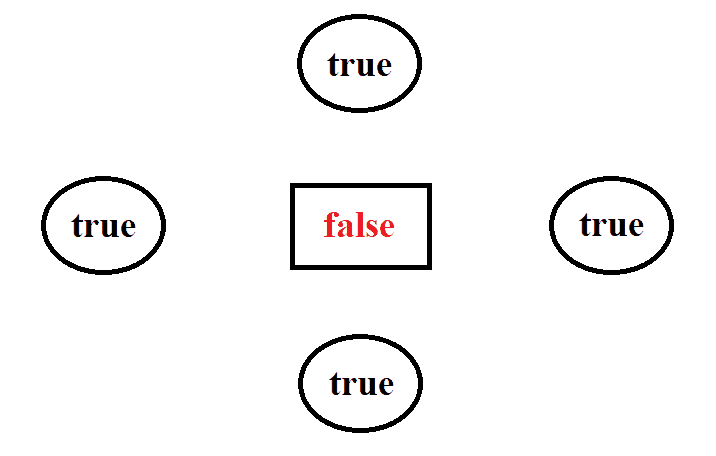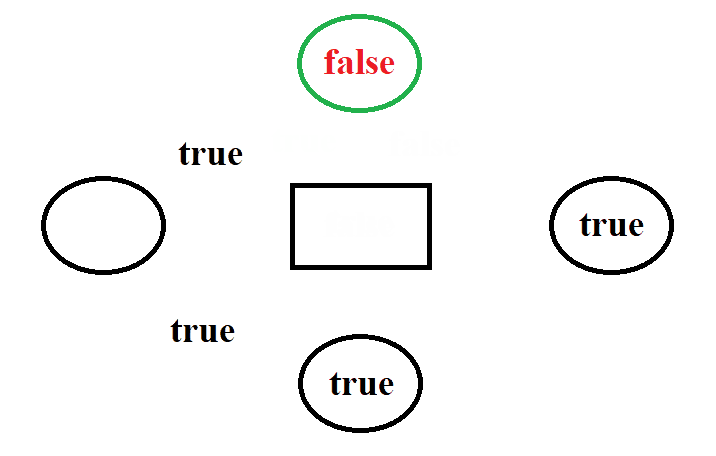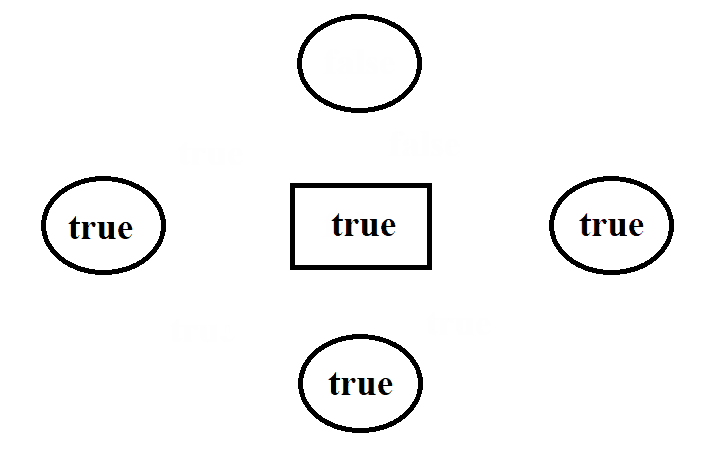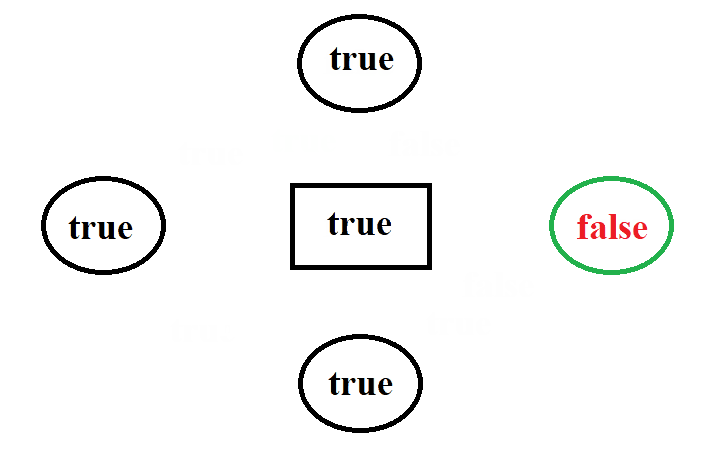
- lock= true key=true 交换后进不去
- lock=false key=true 交换后能进去
互斥锁
锁是系统中完整实现的互斥机制,融入了上述的互斥软硬件实现内容。
| 锁 | 让权等待 | 适合场景 | 切换开销 | 适用临界区长度 |
|---|---|---|---|---|
| 自旋锁 | 不满足 | 多核 | 无开销 | 较短 |
| 互斥锁 | 满足 | 单核多核 | 有开销 | 较长 |
信号量
整型信号量
整型信号量用整型量S表示资源数目,线程等待时会连续测试,不符合“让权等待”。
wait(S) {                    P(S) {
    while(S<=0);                 while(S<=0);
    S=S-1;                       S=S-1;
}                            }
signal(S) {                  V(S) {
    S=S+1;                       S=S+1;
}                            }
记录型信号量
记录型信号量使用整形量S和等待链表L,线程等待时放进链表,符合“让权等待”。
S≥0时,表示现有可用的资源数。S<0时,表示正在等待的线程数。typedef struct{
int value;
struct process *L;
} semaphore;
void wait(semaphore S){ void signal(semaphore S){
S.value--; S.value++;
if (S.value<0){ if (S.value<=0){
add this process to S.L; remove a process P from S.L;
block(S.L); wakeup(P);
} }
} }利用信号量实现互斥
信号量初值设为1,可以实现互斥访问。
semaphore S=1; //初始化信号量,初值为1
P1(){                         P2(){
    ...                            ...
    P(S); /*加锁*/                 P(S); /*加锁*/
    进程P1的临界区;                进程P2的临界区;
    V(S); /*解锁*/                 V(S); /*解锁*/
    ...                            ...
}                              }
利用信号量实现同步
实现同步时,信号量初值一般设为0,也可由用户确定。
semaphore S=0;//初始化信号量,初值为0
P1(){                             P2(){
    X;    /*执行语句x*/                P(S); /*等待P1释放*/
    V(S); /*通知P2,x已完成*/           Y;    /*使用x的结果,执行语句Y*/
}                                 }
利用信号量实现前驱关系
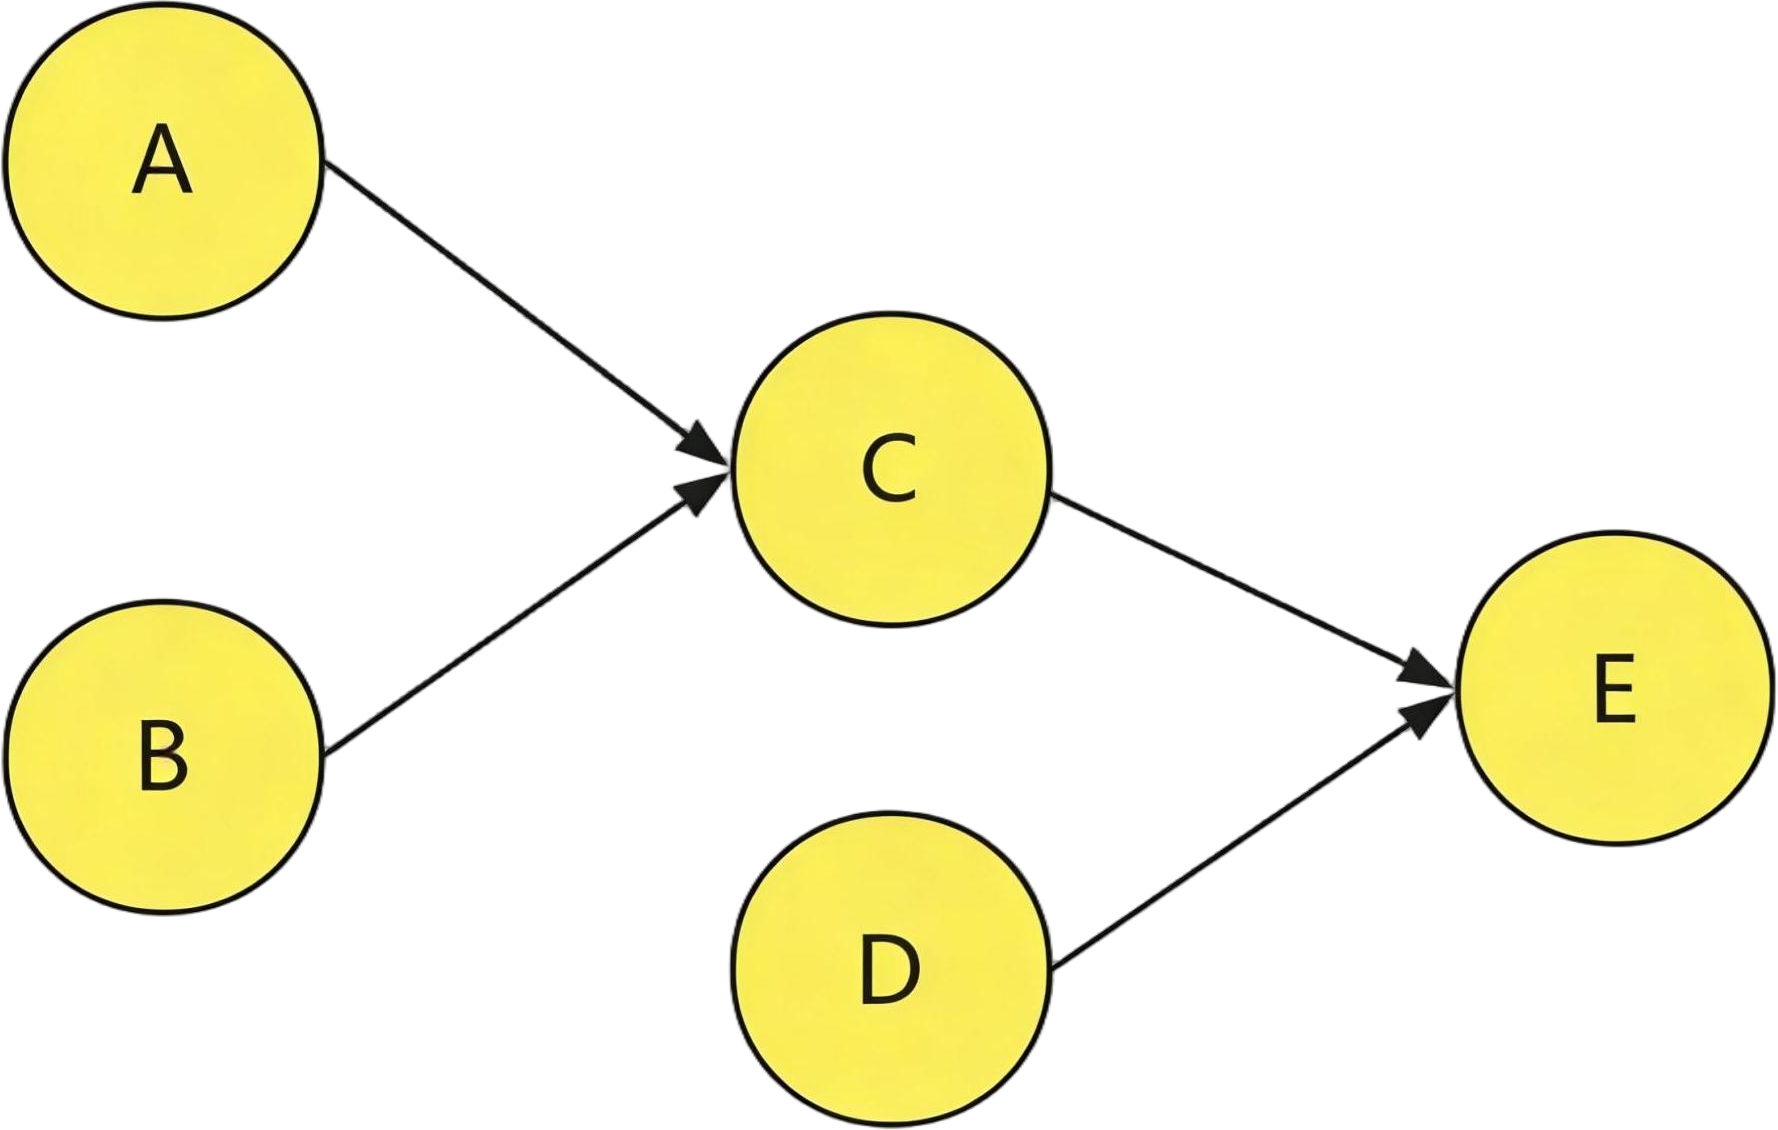
设计原则:资源是线,信号量设线不设点。信号量是根据资源而定。
semaphore AC=BC=CE=DE=0;
PA(){            PB(){            PC(){            PD(){            PE(){
   A;               B;               P(AC);          D;               P(CE);
   V(AC);           V(BC);           P(BC);          V(DE);           P(DE);
}                }                   C;            }                  E;
                                     V(CE);                        }
                                  }
经典同步问题
生产者消费者问题
单缓冲区
- 互斥:缓冲区是临界区,生产者消费者需互斥
- 同步:先生产才消费,满了不能生产,空了不能消费
信号量资源就是缓冲区的空空间 (位置) 和满空间 (产品),故初值分别为n和0。
同步关系:
- 消耗空空间 ⇒ 放入产品 ⇒ 释放满空间
- 消耗满空间 ⇒ 取出产品 ⇒ 释放空空间
semaphore mutex=1;
semaphore empty=n;
semaphore full=0;
producer(){ /*生产者*/              consumer(){ /*消费者*/
    while(1){                            while(1){
        生产;                                P(full); /*使用一个满空间*/
        P(empty); /*使用一个空空间*/          P(mutex); /*上锁*/
        P(mutex); /*上锁*/                   缓冲区拿出产品;
        产品放入缓冲区;                       V(mutex); /*解锁*/
        V(mutex); /*解锁*/                   V(empty); /*产生一个空空间*/
        V(full); /*产生一个满空间*/           消费;
    }                                    }
}                                    }
多缓冲区
邮件辩论问题:
- AB两人通过邮件辩论,从信箱中取得问题,再将答案和新问题组成邮件放入对方信箱。
- A信箱最多放M个邮件,B信箱最多放N个邮件。初始时A信箱有x个邮件,B信箱有y个邮件。
- 信箱不空时,才能取邮件,否则等待。信箱不满时,才能放邮件,否则等待。
请添加必要的信号量和PV操作,以实现上述过程的同步。
- A是A邮箱的消费者、B邮箱的生产者,B是B邮箱的消费者、A邮箱的生产者。
- 邮箱会被两个角色访问,所以需要互斥。
- 每个邮箱的空空间和满空间是资源。
同步关系:
- 消耗满空间 ⇒ 取信 ⇒ 释放空空间
- 消耗空空间 ⇒ 放信 ⇒ 释放满空间
seamphore mutexA=1;
seamphore mutexB=1;
seamphore emptyA=M-x, fullA=x;
seamphore emptyB=N-y, fullB=y;
A(){                                B(){
    while(1){                           while(1){
        P(fullA);                           P(fullB);
        P(mutexA);                          P(mutexB);
        从A信箱取信;                        从B信箱取信;
        V(mutexA);                          V(mutexB);
        V(emptyA);                          V(emptyB);
        回答并提问;                         回答并提问;
        P(emptyB);                          P(emptyA);
        P(mutexB);                          P(mutexA);
        向B信箱放信;                        向A信箱放信;
        V(mutexB);                          V(mutexA);
        V(fullB);                           V(fullA);
    }                                   }
}                                   }
多生产者多消费者
- 只有一个盘子,每次只能放一个水果。
- 爸爸只放苹果、妈妈只放橘子,儿子只吃橘子、女儿只吃苹果。
- 盘空时,爸妈才可向盘子中放入一个水果。盘中有自己的水果时,儿女才从盘子中取出水果。
用PV操作实现上述过程。
- 盘是资源,只有一个,盘中所放水果种类是资源。
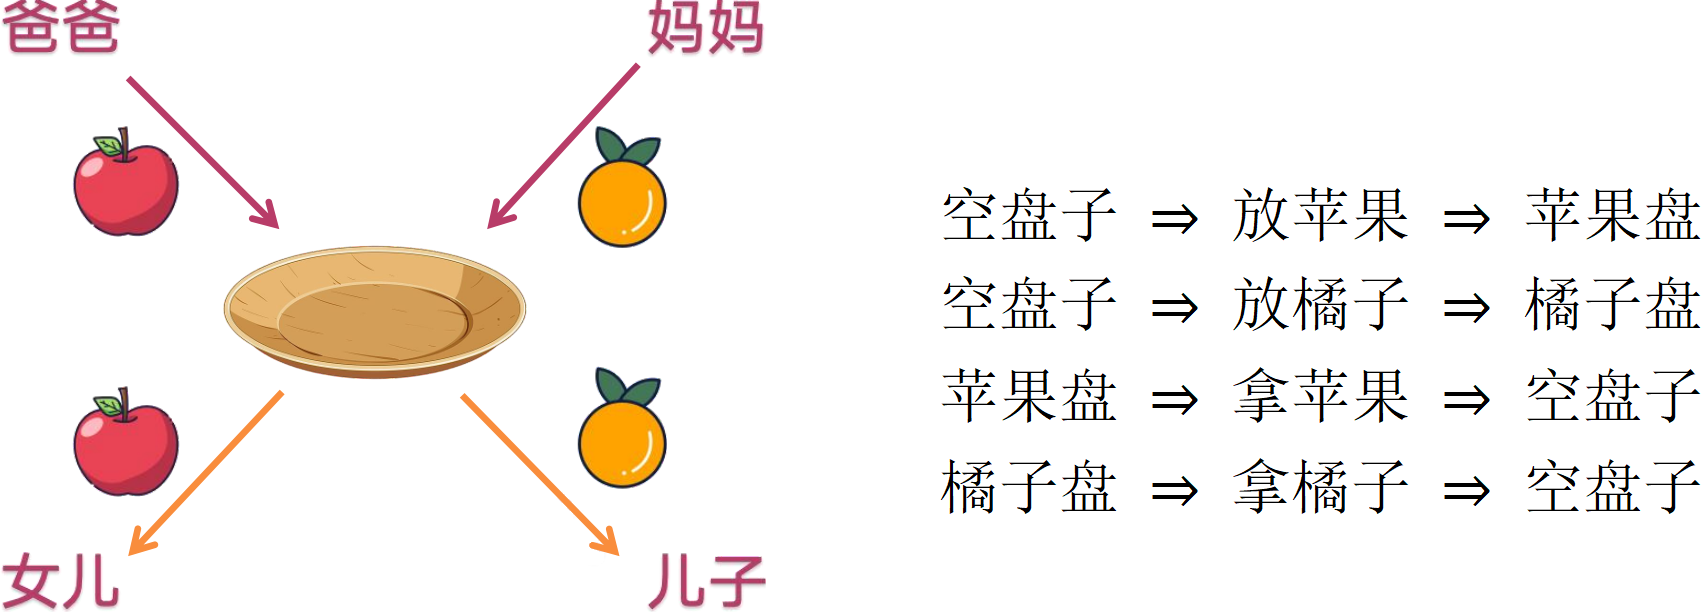
seamphore plate=1, orange=0, apple=0;
father(){            mother(){            son(){            daughter(){
  while(1){            while(1){            while(1){         while(1){
    P(plate);            P(plate);            P(orange);        P(apple);
    放苹果;               放橘子;               取橘子;            取苹果;
    V(apple);            V(orange);           V(plate);         V(plate);
  }                    }                    }                 }
}                    }                    }                 }
注意点:
- 每一个缓冲区都有自己的“空”和“满”资源
- 若有多个缓冲区,对每个缓冲区要设置专门的互斥信号量
- 当缓冲区大小为1时,可以天然实现互斥,无需设置额外的mutex互斥信号量
读者写者问题
读者写者两组并发进程共享一个文件。可以多个读者同时读,但不可以多个写者一起写,或一边写一边读。因此要求:
- 允许多个读者同时读文件
- 同一时刻只允许一个写者写文件
- 写者写结束之前,不允许其他读者或写者工作
- 写者开始写之前,应让所有读者和写者退出
部分互斥实现方法
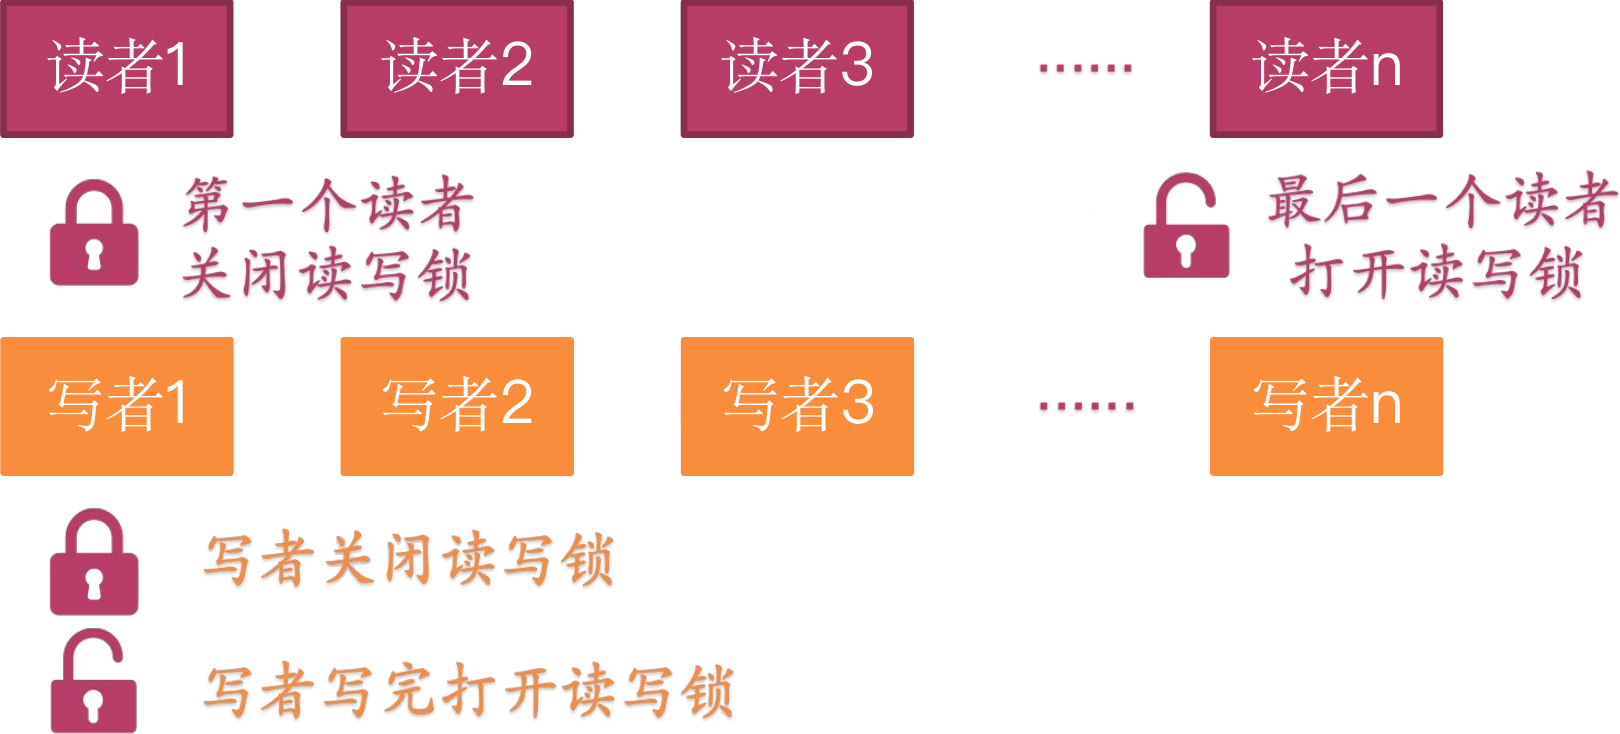
- 第一个读者加锁,最后一个读者解锁,以做到读写互斥
- 所有写者都加锁,以做到写写互斥
读者优先版
进程调度会导致count数据异常,故count的检查、上锁、增减要加锁保护。
int count=0; // 同时读的读者数量
semaphore rw=1; // 保证读写写写互斥
semaphore mutex=1; // 保证count互斥
writer(){                    reader(){
	while(1){   	             while(1){
        P(rw);                       P(mutex); //加锁count
    	写文件;		                 if(count==0) //第一个读者进入时
        V(rw);                           P(rw); //打开锁
    }                                count++; //读者数量+1
}                                    V(mutex); //解锁count
                                     读文件;
                                     P(mutex); //加锁count
                                     count--; //读者数量-1
                                     if(count==0) //最后一个读者离开时
                                         V(rw); //释放锁
                                     V(mutex); //解锁count
                                 }
                             }
这种方法会造成写者饥饿,只要有读者在读,写者就不得进入。
读写公平版
int count=0; // 同时读的读者数量
semaphore rw=1; // 保证读写写写互斥
semaphore mutex=1; // 保证count互斥
semaphore w=1 // 用于实现读写公平
writer(){                            reader(){
	while(1){   	                     while(1){
        P(w); /*阻止新读者进入*/              P(w); //申请读权限,无人写可通过
        P(rw);                               P(mutex);
    	写文件;		                         if(count==0) P(rw); count++;
        V(rw);                               V(mutex);
        V(w); /*允许新读者进入*/              V(w); ///释放读写公平锁
    }                                        读文件;
                                             P(mutex);
}                                            count--; if(count==0) V(rw);
                                             V(mutex);
                                         }
                                     }
加一把读写公平锁,写者获得该锁后,后续读者只能等待该锁。已有读者全部读完后,写者可写,写者写完,后续读者可读。
哲学家进餐问题
五个哲学家围坐一张圆桌,有五个碗和五只筷子,他们的思考和进餐交替进行。通常哲学家会思考,饥饿时尝试拿最近的两根筷子,只有有两根筷子才能吃饭。饭后放下筷子继续思考。
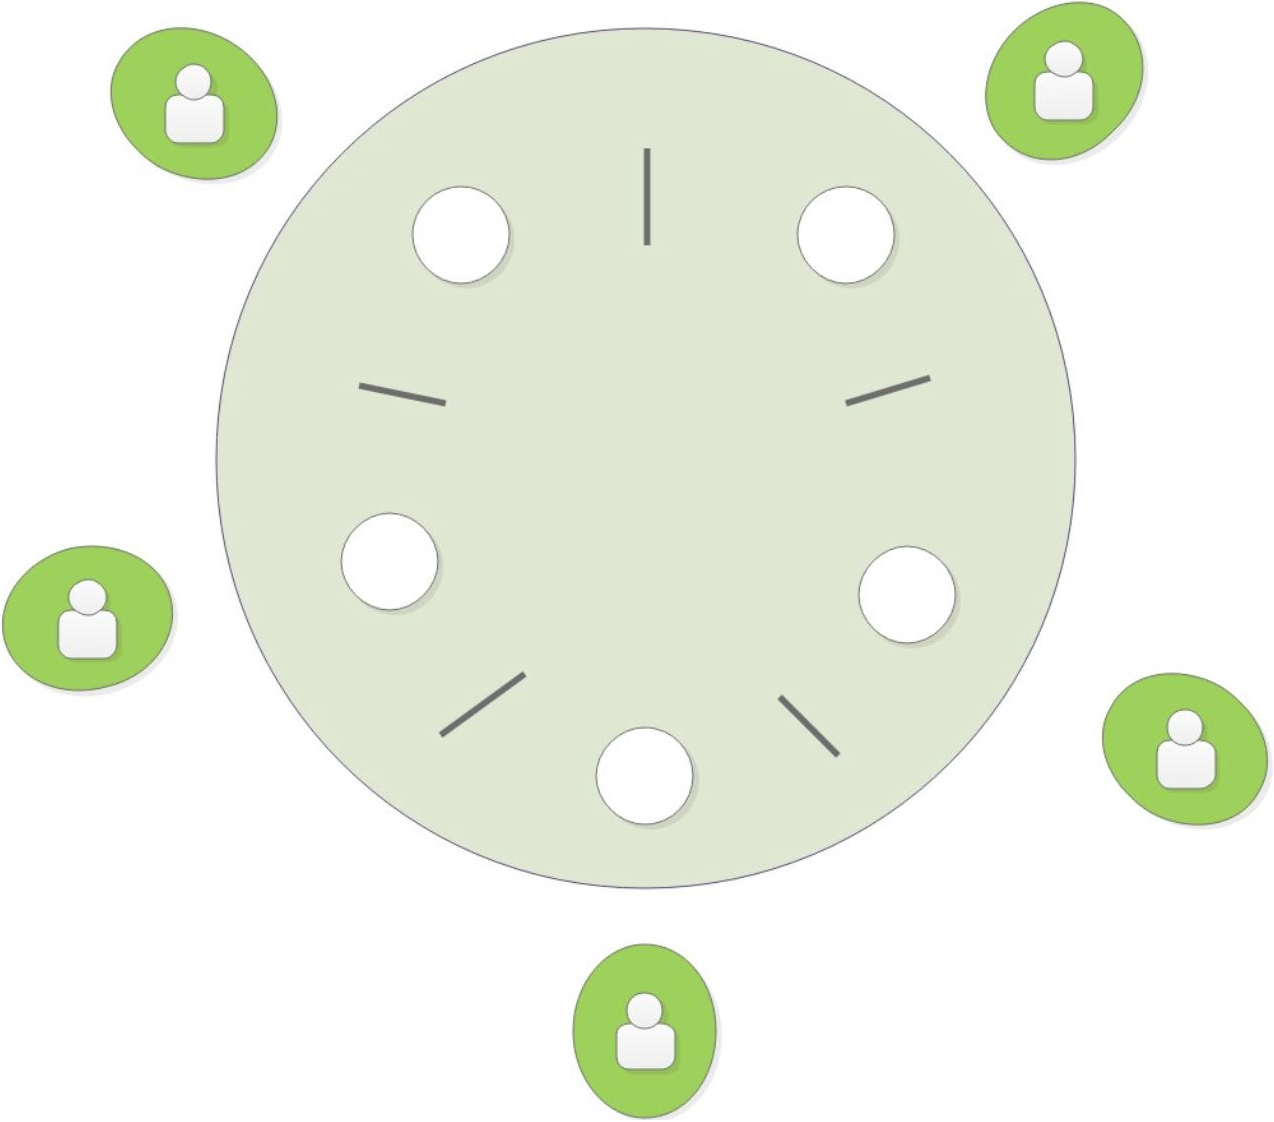
semaphore chopstick[5]={1,1,1,1,1};
semaphore eating=4; //最多让四人同时拿筷
void philosopher_i(){
    while(1){
        P(eating); //请求拿筷
        P(chopstick[i]); /*取左筷子*/
        P(chopstick[i+1%5]); /*取右筷子*/
        V(eating); //释放请求
        吃饭;
        V(chopstick[i]);  /*放左筷子*/
        V(chopstick[i+1%5]); /*放右筷子*/
        思考;
    }
}
死锁
死锁的概念
多个进程因竞争不可剥夺性资源,而处于相互等待状态,若无外力作用,所有进程都将无法推进。
死锁必须相互等待,仅造成阻塞不一定是死锁导致的。
死锁的原因之一是竞争不足量的系统资源,有如下临界值问题:
| 临界条件 | 资源 | 方法 |
|---|---|---|
| 不发生死锁 | 资源最小值 | 让每个进程都差一个资源,此时资源数+1 |
| 进程最大值 | 让每个进程都差一个资源,此时进程数-1 | |
| 会发生死锁 | 资源最大值 | 让每个进程都差一个资源,此时资源数 |
| 进程最小值 | 让每个进程都差一个资源,此时进程数 |
| 死锁的必要条件 | 含义 |
|---|---|
| 互斥 | 资源不可同时被多个进程占有,如果被占用,其他进程必须等待 |
| 不剥夺 | 资源只能由占有进程主动释放,其他进程不可抢夺 |
| 请求和保持 | 进程至少占有一个资源的同时,还要请求其他已被占有的资源 |
| 循环等待 | 处于请求保持状态的进程形成一个环路 |
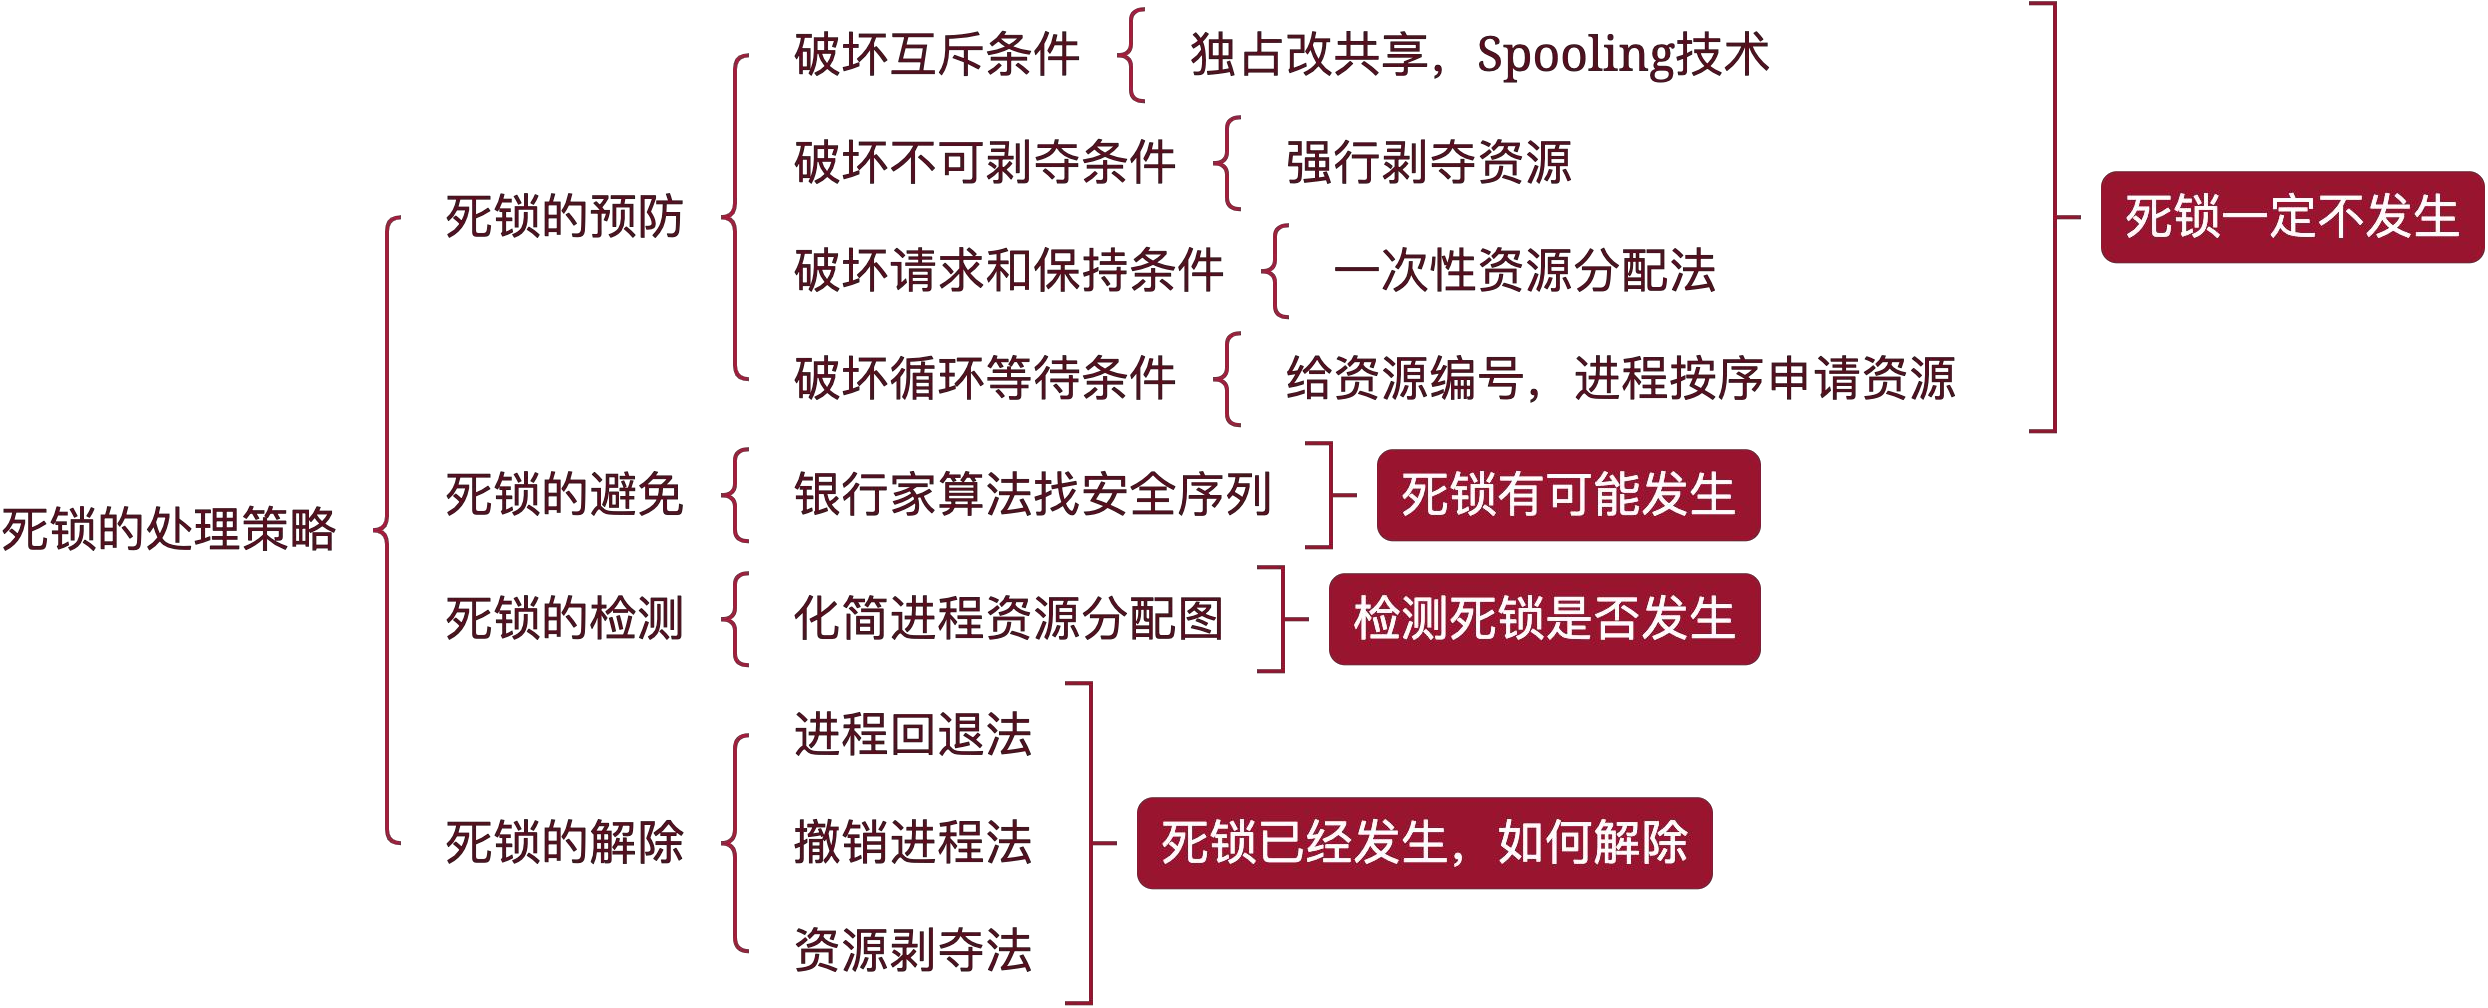
死锁的预防
死锁的预防就是破坏死锁的必要条件。
| 破坏条件 | 内容 |
|---|---|
| 破坏互斥 | 方法:独占设备改成逻辑上的共享设备(SPOOLing技术) 问题:大部分资源无法共享 |
| 破坏不剥夺 | 方法:强行剥夺阻塞进程的资源 问题:实现复杂,开销大 |
| 破坏请求保持 | 方法1:一次性资源分配法,进程直接获取所需全部资源,不会“有A等B” 方法2:先释放已用完的资源,才能申请新资源 问题:资源浪费严重、容易饥饿 |
| 破坏循环等待 | 方法:资源有序编号法,限制进程申请资源的顺序,按编号递增顺序申请,不能回头 问题:不利于新增设备、资源闲置、编程复杂 |
死锁的避免(银行家算法)
寻找合理的分配顺序,确认不会死锁才予以分配。
- 若能找到某种安全序列,系统处于安全状态,此时一定不会死锁。
- 若找不到任何安全序列,系统处于不安全状态,此时不一定死锁。
可能因为进程提前结束、进程主动释放、进程改变需求等原因,不会发生死锁。
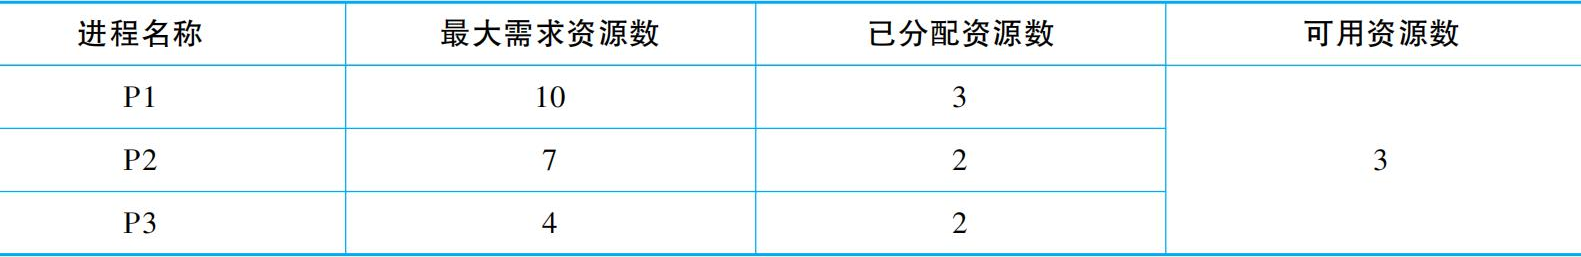
银行家算法找安全序列,利用手头可用资源,满足能够满足的进程,结束回收其资源,再分配其他进程。
有四种数据:最大需求资源、已经分配资源、还需要资源、可用资源。
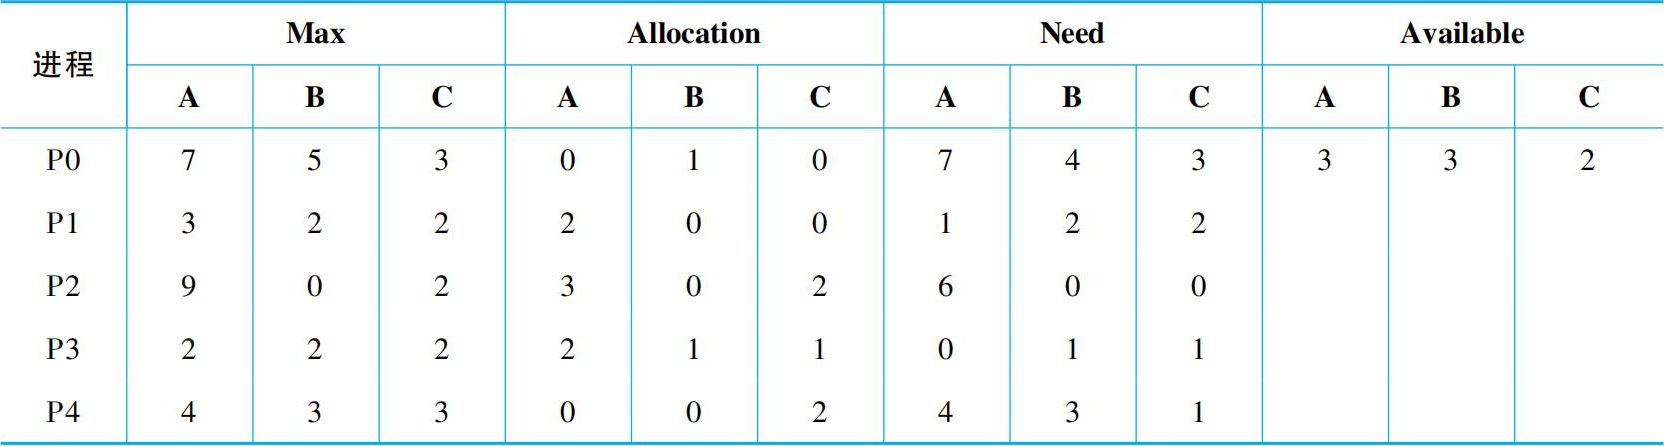
死锁的检测(资源分配图)
进程资源图
- 圆图:表示进程
- 矩形框:表示一类资源,框内多个圆点表示资源个数
- 请求边:表示该进程申请一个资源(进程指向资源)
- 分配边:表示一个资源已分配给进程(资源指向进程)
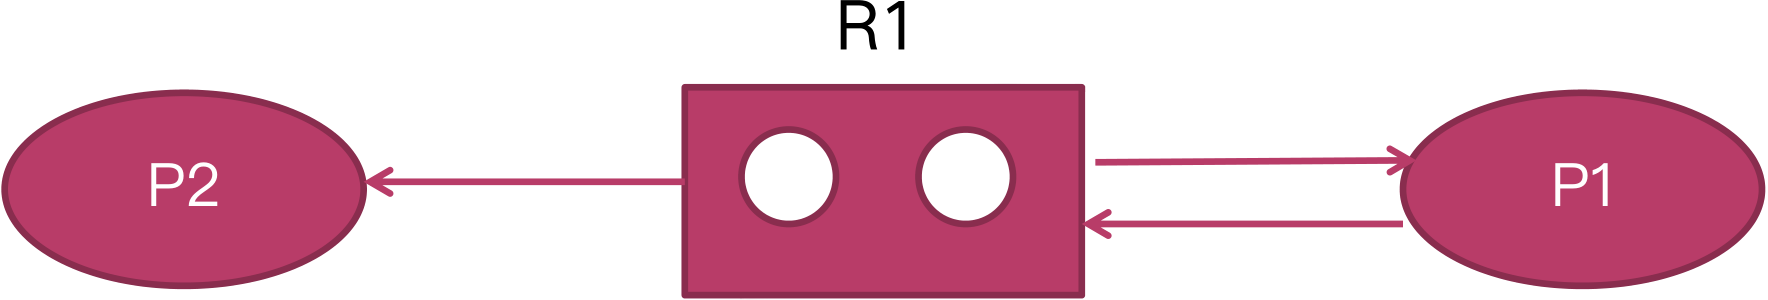
进程资源图描述资源的请求和分配情况,化简进程资源图可以判断系统是否会死锁。
- 找出可继续运行的进程,满足其资源需求,将其请求分配边全部删除,使之成为孤立节点。
- 再处理其他节点,若最终所有边都被删除,则化简完成不会自锁。
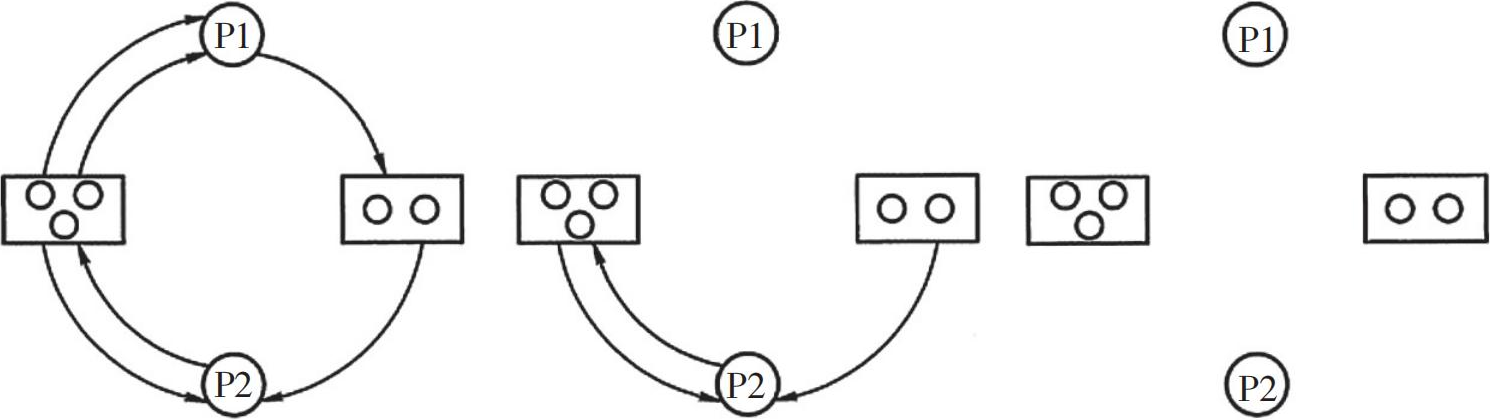 死锁定理:若系统处于死锁状态,其进程资源图不可完全简化。
死锁的解除
| 死锁解除方法 | 含义 |
|---|---|
| 资源剥夺法 | 剥夺某些进程的资源,给一个死锁进程以解除其死锁状态 |
| 撤销进程法 | 强制结束部分或全部死锁进程 |
| 进程回退法 | 使进程回退到足以回避死锁的时刻,自动释放资源 |
管程
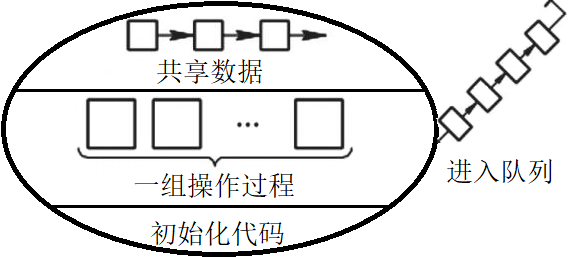
管程是一种自带互斥和同步的共享资源管理器,管程有如下特点:
- 互斥:同时只允许一个进程进入管程
- 同步:通过条件变量实现,不是信号量
第三章 内存管理
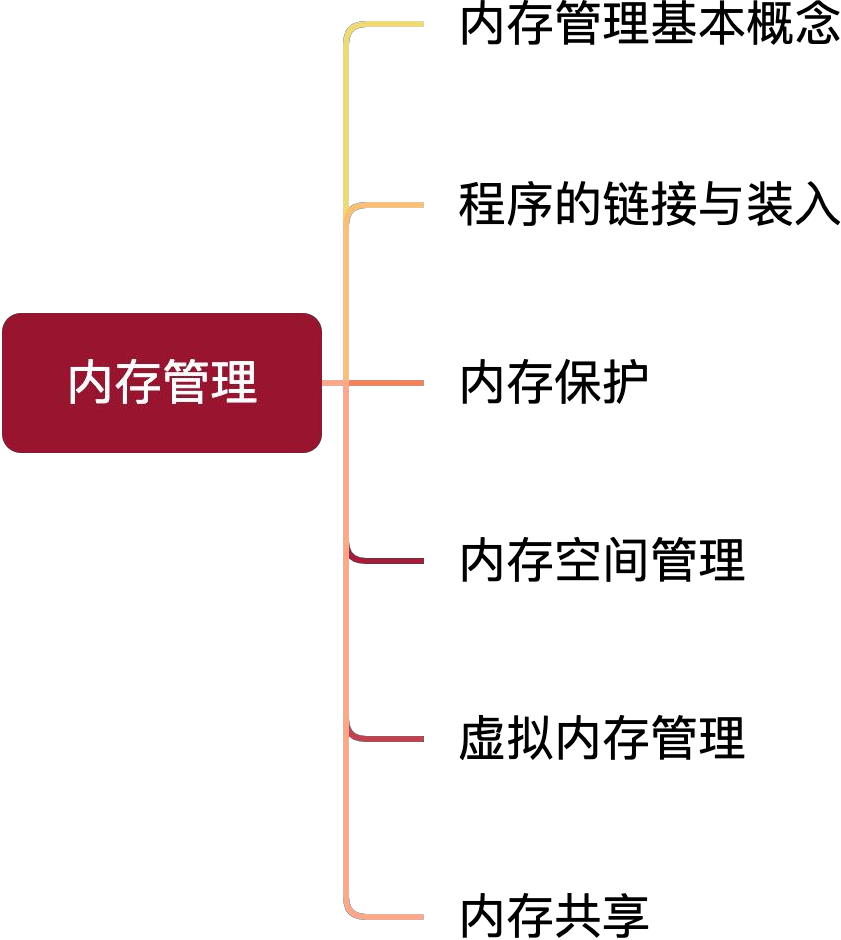
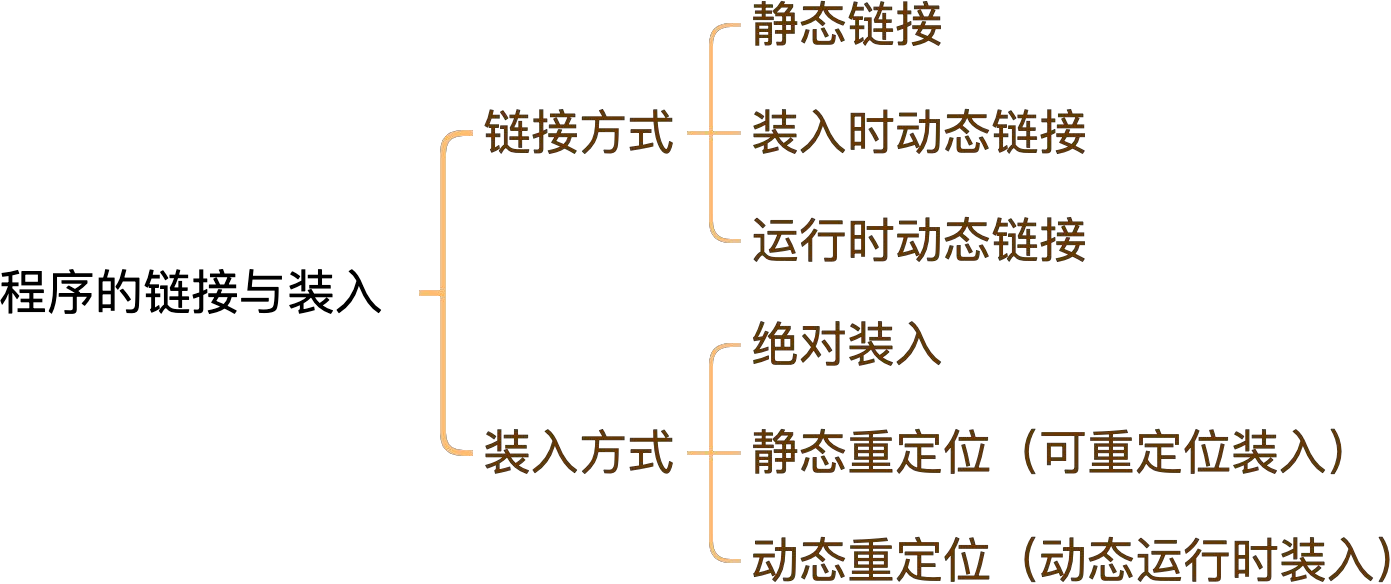
程序的链接和装入
| 链接方式 | 含义 |
|---|---|
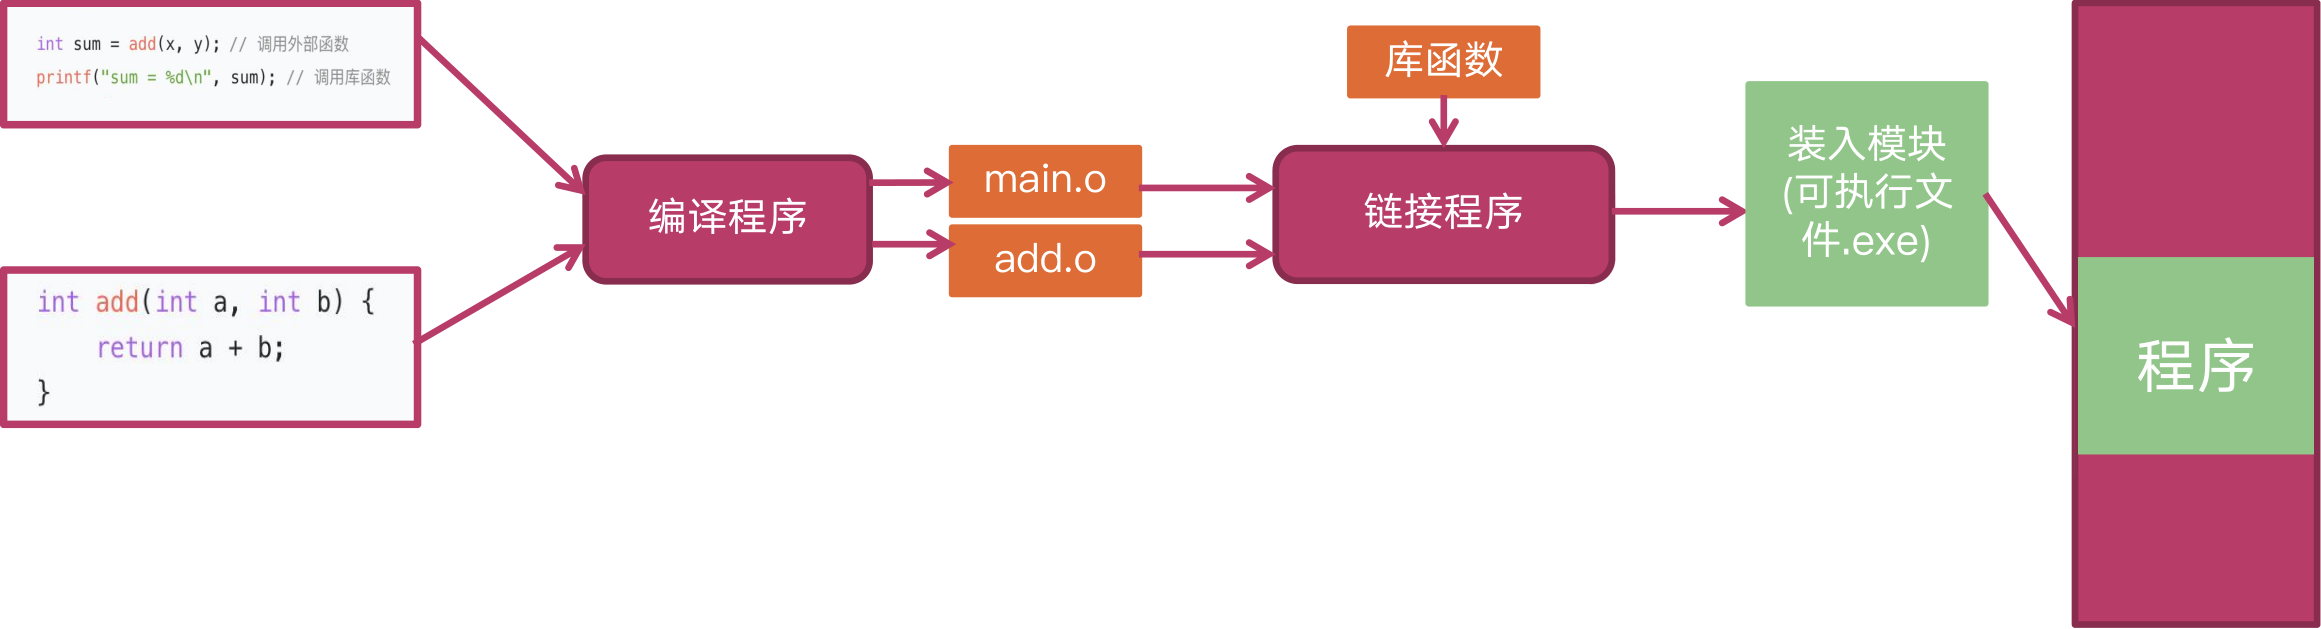
| 静态链接 | 程序运行前,就将目标模块和库链接进装入模块。 ① 修改相对地址:各模块地址均从0开始,链接成整体就需要将统一偏移 ② 外部符号解析:将模块中的引用符号替换为对应地址 |
| 装入时动态链接 | 程序装入时,检查到对其他模块的调用,此时将模块装入并连接。 特点:便于修改和更新、便于模块共享 |
| 运行时动态链接 | 程序运行中,需要用到某个尚未装入的模块,此时再装入并链接。 特点:加速装入过程、更加节省内存(未使用模块无需装入) |
链接方式的区别是链接的时机,装入方式的区别是逻辑地址转化的时机。
| 装入方式 | 含义 |
|---|---|
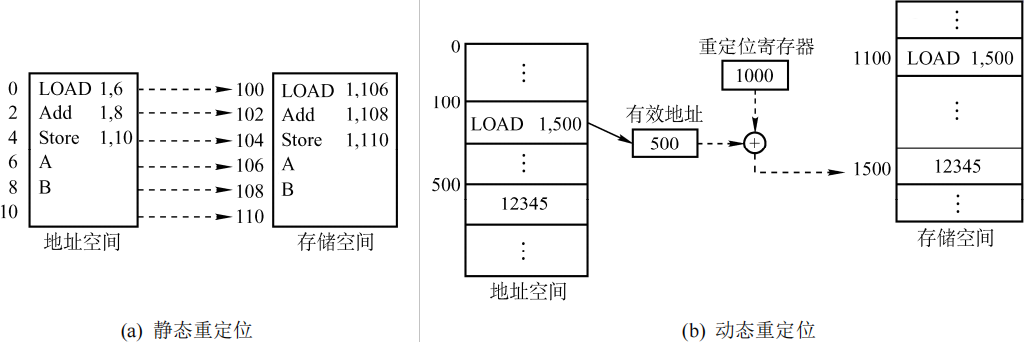
| 绝对装入 | 程序装入内存前,地址就确定为物理地址。仅适用于单道批系统。 |
| 静态重定位 (可重定位装入) | 程序装入内存时,修改逻辑地址为物理地址。装入后程序位置固定,无法移动。 |
| 动态重定位 (动态运行时装入) | 指令执行访存时,通过重定位寄存器计算物理地址,为程序基址+逻辑地址。 程序位置可移动,允许运行期调整内存,便于系统紧凑内存。 |
内存保护
为确保进程内存的独立性,需界定进程内存空间的范围。有两种越界检查的方法:
- 设置上下限寄存器,标识上限和下限地址。
- 使用重定位寄存器和界地址寄存器,标识起始地址和空间长度。
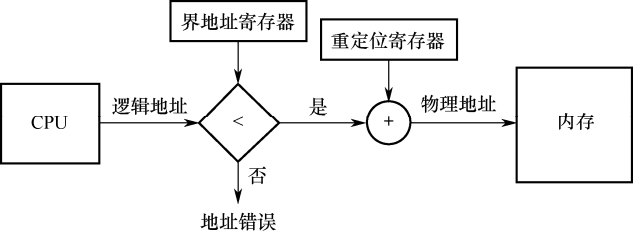
可见,内存保护由操作系统和硬件共同实现。
内存的连续分配
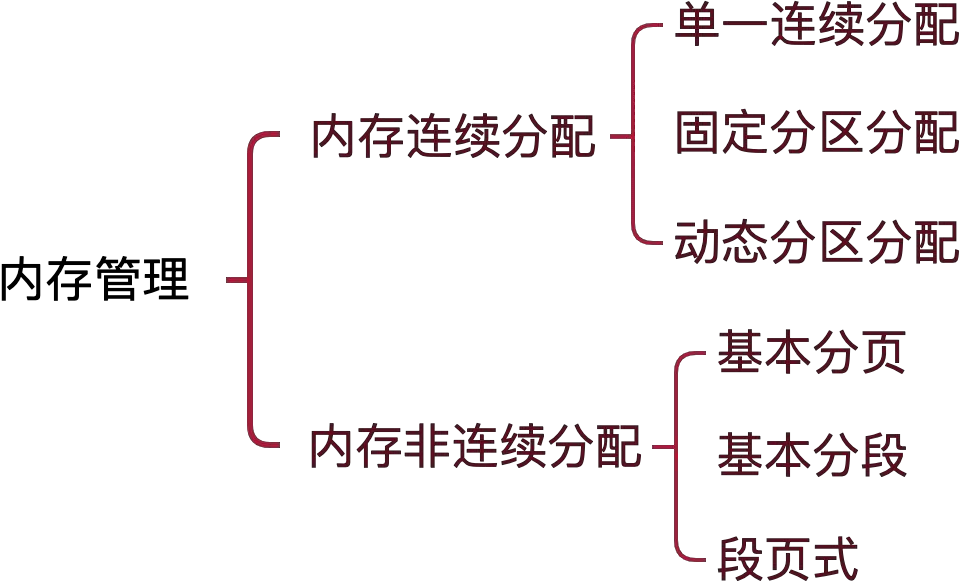
程序一次性全部载入内存就是连续分配,部分地载入内存就是非连续分配。
| 内存的连续分配 | 内容 |
|---|---|
| 单一连续分配 | 内存划分为系统区和用户区,内存中始终只有一道程序,该程序独占整个用户区。 存在内存碎片,内存利用率极低 |
| 固定分区分配 | 划分成多个大小可不等但不可变的分区。维护分区使用表,按分区大小排序。 存在大量内部碎片,可能存在大型程序无法放入分区 |
| 动态分区分配 (可变分区分配) | 根据进程大小动态建立分区,维护空闲分区链,按地址递增或分区大小排序。 只存在外部碎片,需要分配算法选择空闲分区 紧凑技术可缓解外部碎片,系统周期性合并空闲块,移动进程须支持动态重定位。 |
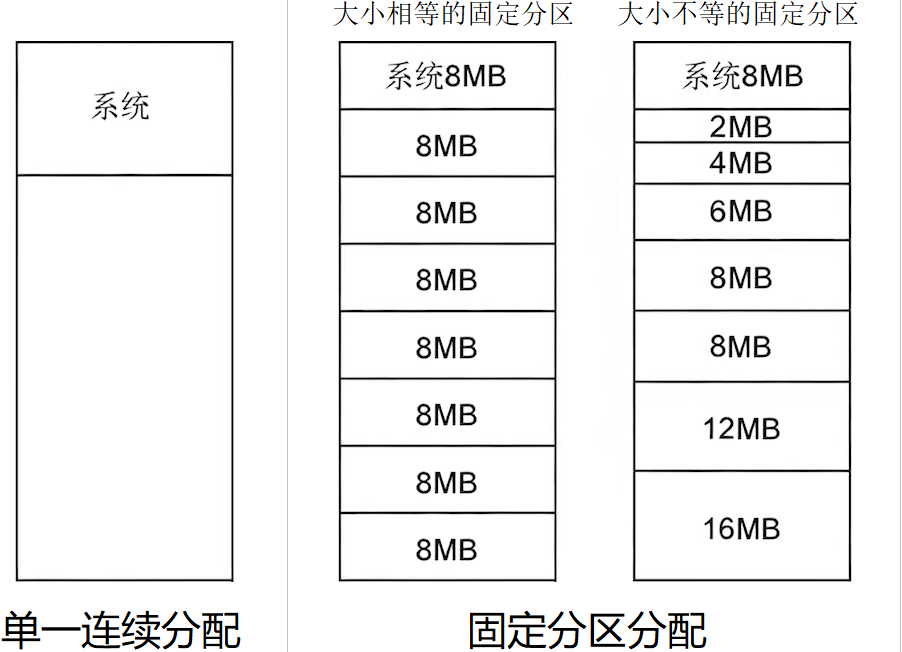
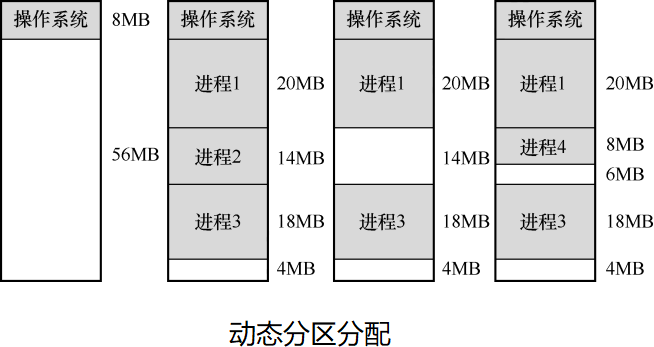
动态分区分配—顺序搜索算法
| 顺序搜索算法 | 链表排序 | 方法 | 优缺点 |
|---|---|---|---|
| 首次适应算法 | 地址递增 | 找第一个合适的 | 保留高地址大分区 每次从表头查找,查找开销大,性能最好 |
| 邻近适应算法 (循环首次) | 地址递增 | 从上次结束位置开始找, 找第一个合适的 | 减少低地址区域的重复扫描 大作业难以装入,性能次之 |
| 最佳适应算法 | 容量递增 | 能满足的最小分区优先 | 尽量保存大分区 最容易产生小外部碎片,性能差 |
| 最坏适应算法 | 容量递减 | 能满足的最大分区优先 | 减少小碎片 大分区很快瓜分,不利于大进程,性能差 |
动态分区分配—内存回收
| 回收情况 | 解决方法 |
|---|---|
| 前有空闲分区 | 两者合并,更新前一分区的大小 |
| 后有空闲分区 | 两者合并,更新后一分区的起始地址和大小 |
| 前后都有空闲分区 | 三者合并,更新前一分区的大小,删除后一分区 |
| 前后都无空闲分区 | 新建表项,记录起始地址和大小 |
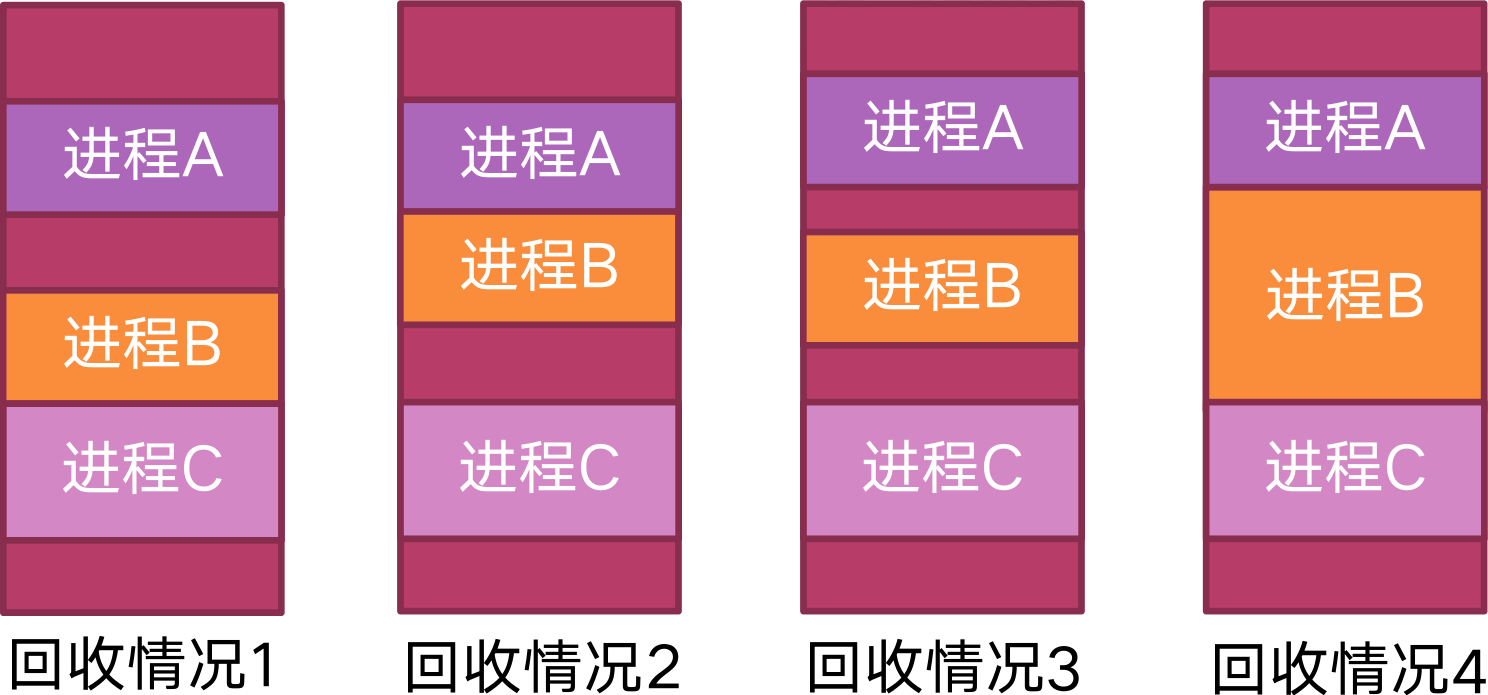
动态分区分配—索引搜索算法
| 索引搜索算法 | 内容 |
|---|---|
| 快速适应算法 | 预先将空闲内存分成多个固定大小的分区链表,分配能满足的最小分区。 优点:查找效率高、不会产生外部碎片 缺点:回收时难有效合并分区,算法复杂开销大 |
| 伙伴系统 | 所有内存分区的大小都是2kMB,找满足的最小分区,如果分区过大需要不断二分。 释放分区时,检查与它大小相同、地址相邻的伙伴块,能合并就不断合并。 |
| 哈希算法 | 空闲分区大小为关键字,构建一张哈希表,表项是空闲分区链。 |
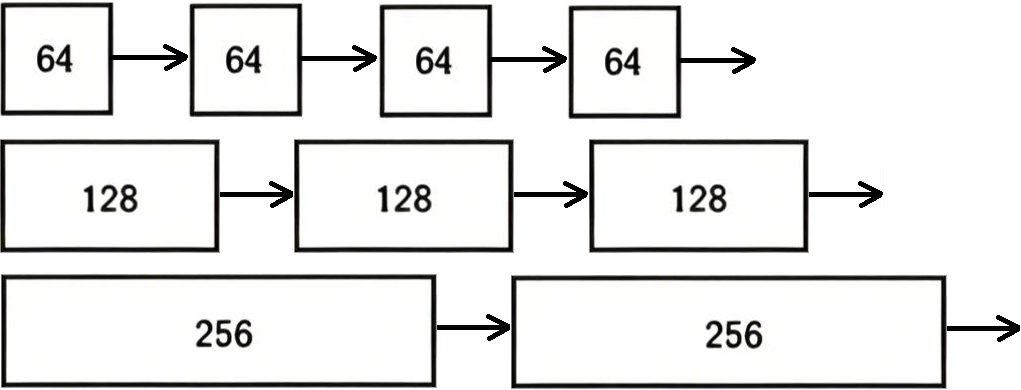
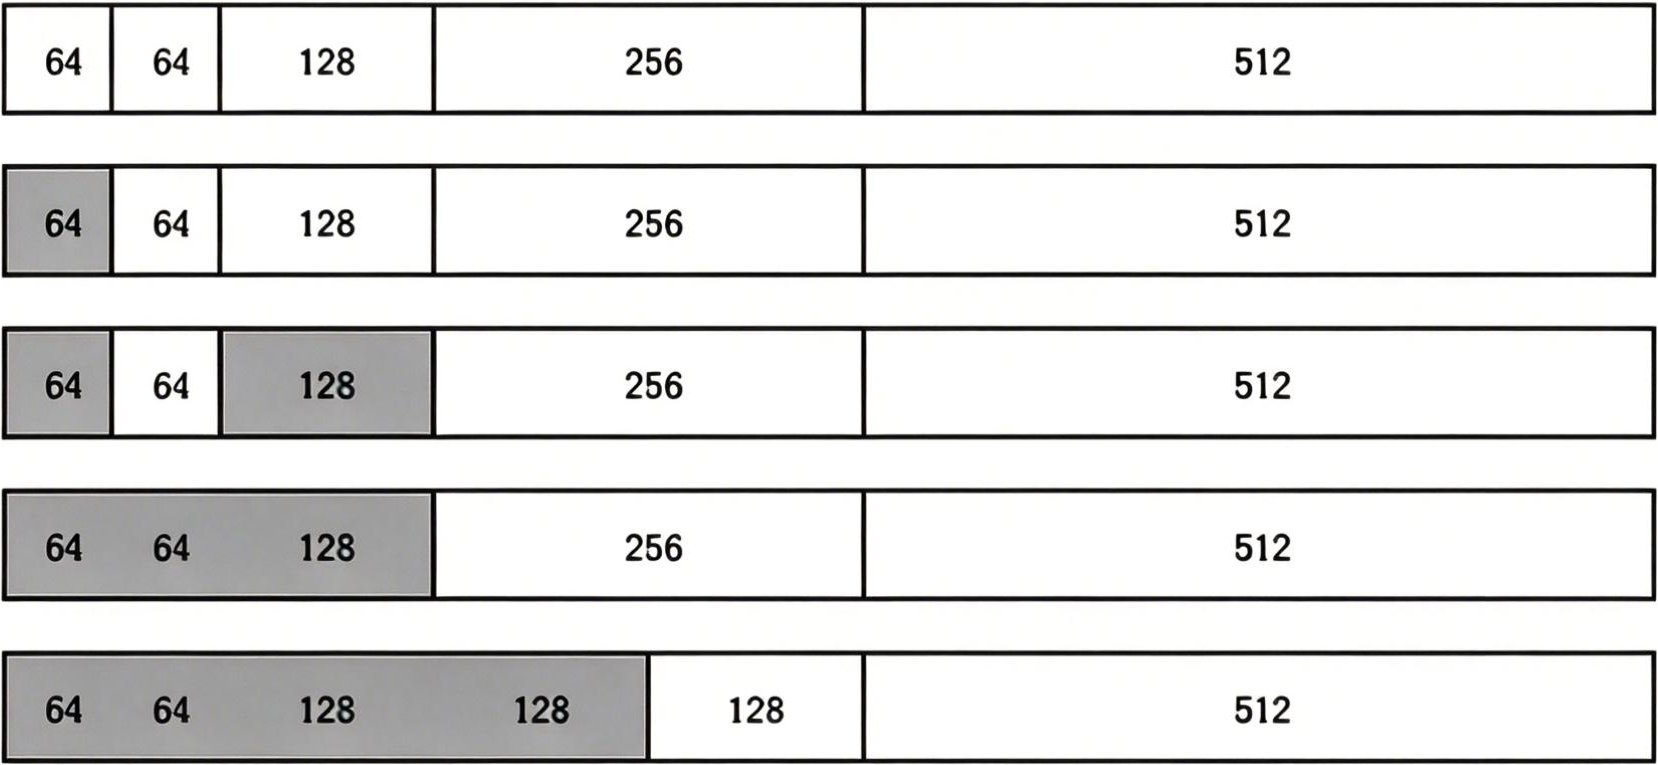
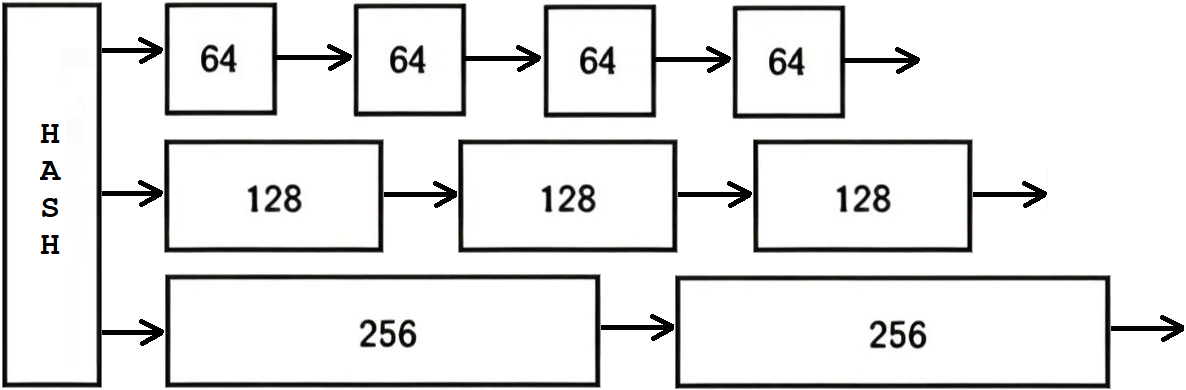
基本分页
内存分成若干固定分区,称页框、页帧、物理块 (4KB)。地址空间也分成若干同样大小的分区,称为页、页面。
操作系统以页为单位分配内存,因此分页只会产生内部碎片,称为页内碎片。
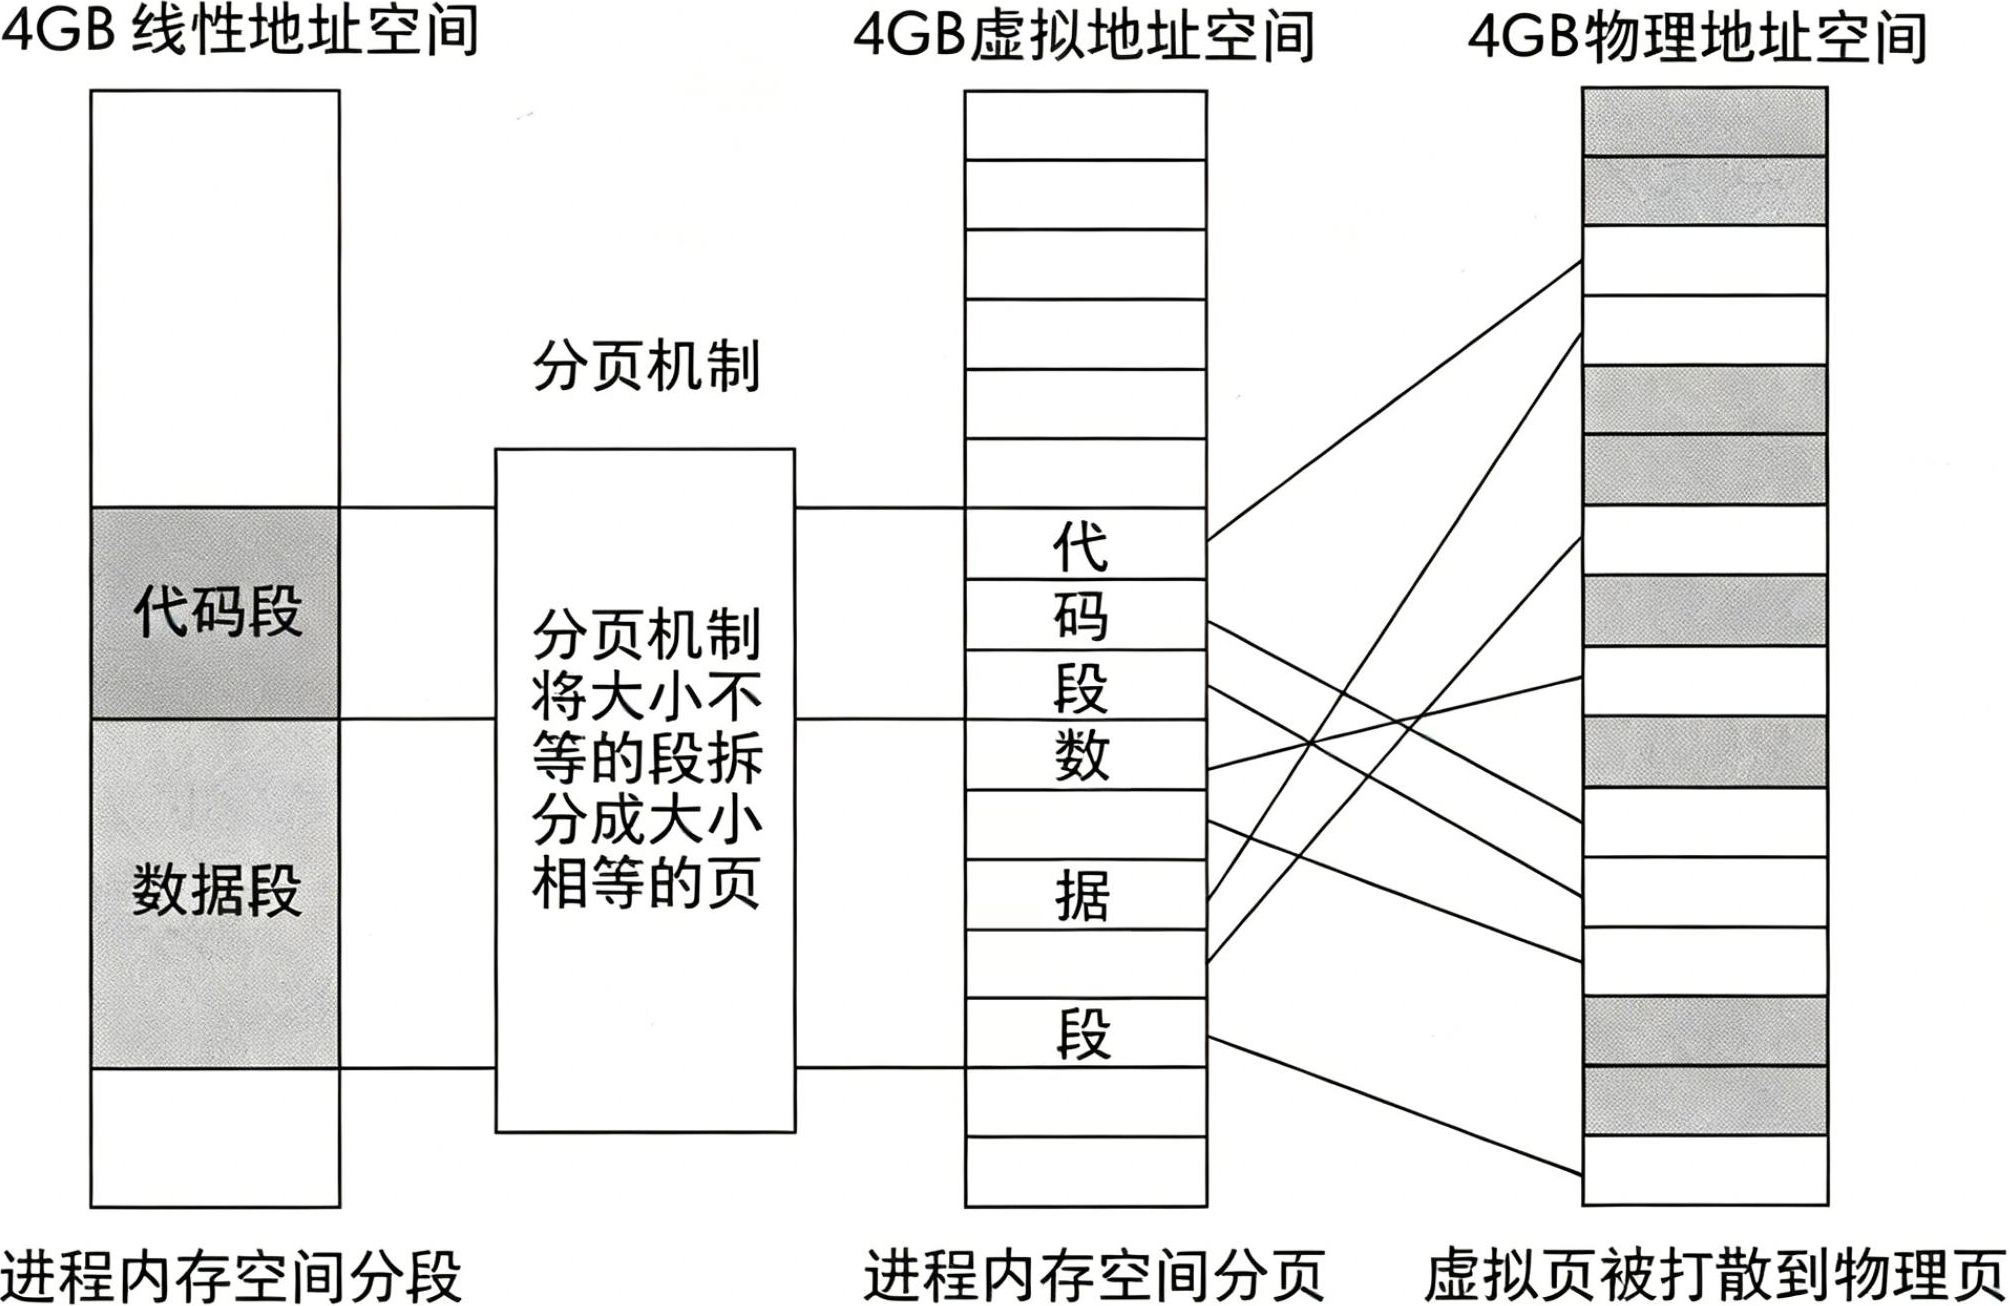
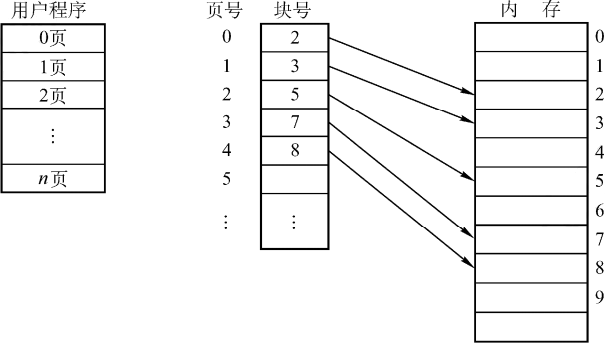
页表就是页面映射表,每个页面对应一个页表项又对应到物理页框。页表实现从页号到物理块号的映射。
地址变换机构
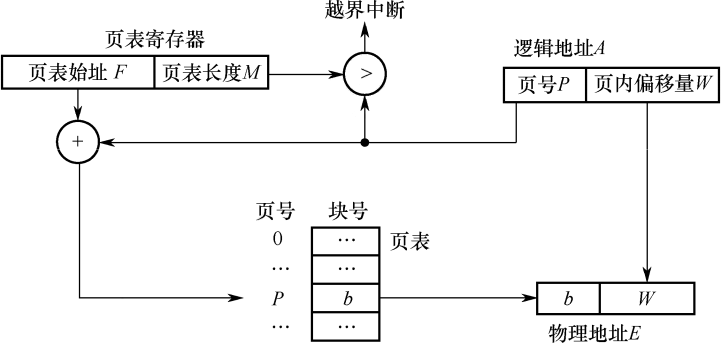
页式地址转换过程

- 提出逻辑地址A中的页号P
- 与页表长度M判断,如果大于等于页表长度则越界
- 页表始址F+页号,即该页面所在页表项,找到对应块号b
- 页内地址不变,逻辑页号P改为页框号b,即为物理地址
CPU中设置页表寄存器PTR,存放页表始址和页表长度,进程切换时,将其页表始址和长度装入页表寄存器。
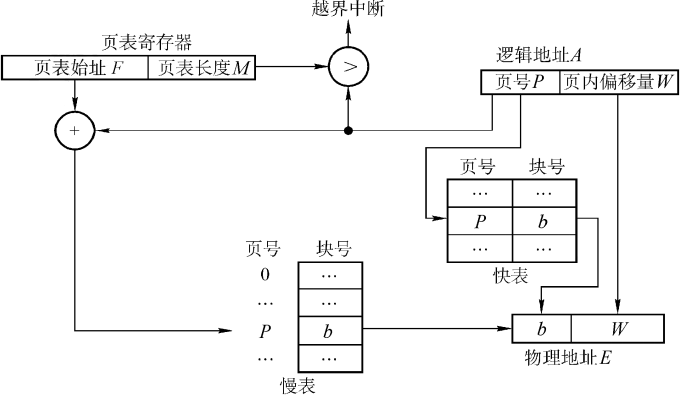
在有快表的地址变换中,拿页号先在快表中找,找到则仅需访存数据。未找到则到慢表中找,找到后需放入快表,此时需两次访存。
基本分段
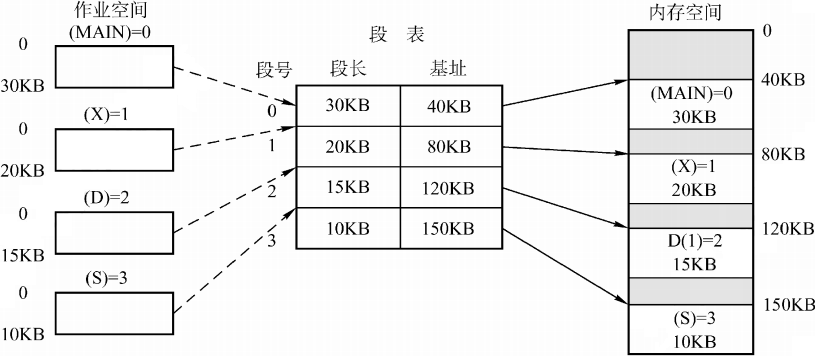
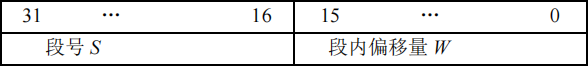
分段系统将地址空间按逻辑结构划分段,段号和段内偏移量由编译器提供。段表负责逻辑空间与物理内存的映射,一个段对应一个段表项,段表项记录该段的内存始址和段长。
地址变换机构
系统中设置一个段表寄存器,用于存放段表始址F和段表长度M。
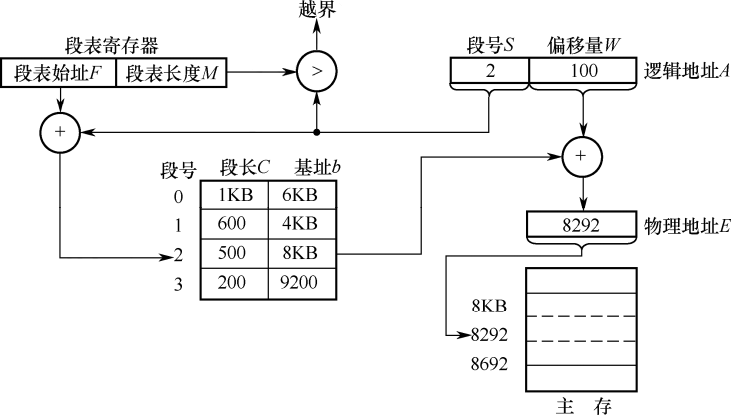
- 取出段号S和段内偏移量W
- 若段号S≥段表长度M,则越界
- 找到对应段表项,段表项地址=段表始址F+段号S×段表项长度。
- 取出段长C,若段内偏移量W≥段长C,则越界
- 取出段始址b,计算物理地址E=b+w,并访存。
分页和分段的对比
| 比较 | 分页 | 分段 |
|---|---|---|
| 可见性 | 系统管理分页,用户不可见 | 段是信息逻辑单位,对低级语言和编译器可见 |
| 长度 | 页的大小固定,且由系统决定 | 段长不固定,取决于用户程序 |
| 地址空间 | 地址空间一维,只需提供单一地址 | 地址空间二维,需给出段号和段内地址 |
| 碎片 | 有内部碎片,无外部碎片 | 有外部碎片,无内部碎片 |
基本段页式
分页能提高内存利用率,而分段能反映程序的逻辑结构,并有利于段的共享和保护。段页式是这两种存储管理的结合。
段页式中,将地址空间先分段,再将段分页。对物理内存依旧分页。
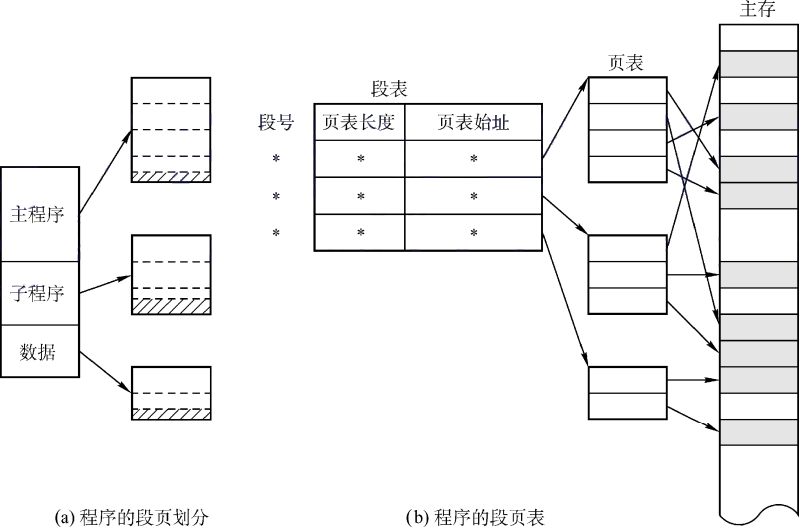
地址变换机构

进程先被分段,每个段再被分页,即进程拥有一张段表,每段拥有一张页表。段表项包括段号 (隐含)、页表长度和页表始址。
此外,系统中设有一个段表寄存器,指出进程的段表始址和段表长度。
地址变换时,首先通过段表查到段的页表始址,然后通过页表找到物理块号,最后形成物理地址。
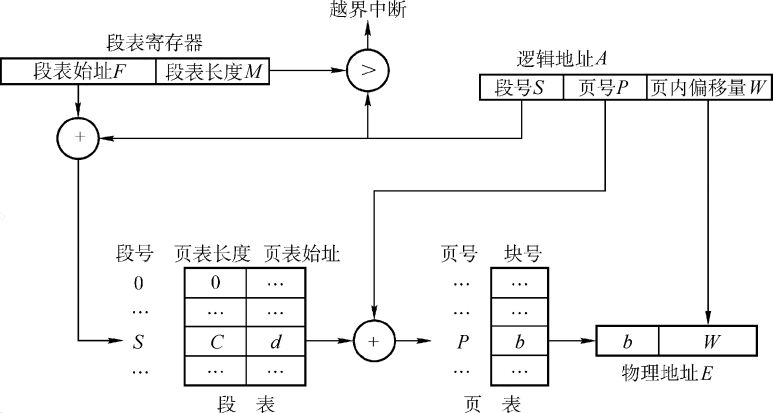
多级页表
一般页号20位,页表有220个页表项,整个页表需要220×4B=4MB,显然不切实际。故需多级页表,以保证一个页表最多占一页。
用一张索引表来记录页表各部分的内存位置,只将需要的页表部分调入内存。该索引表称外层页表、一级页表、页目录,部分页表叫二级页表。
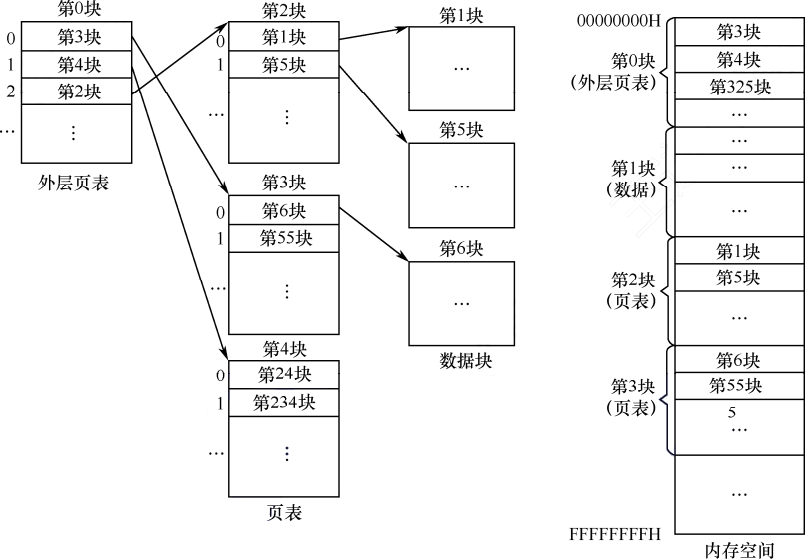
二级页表占一页,共分1K个二级页表,一级页表就有1K个页表项,正好占一页。故32位系统中,每个页表都是1页,页目录号和二级页号都需要10位。

二级页表地址变换
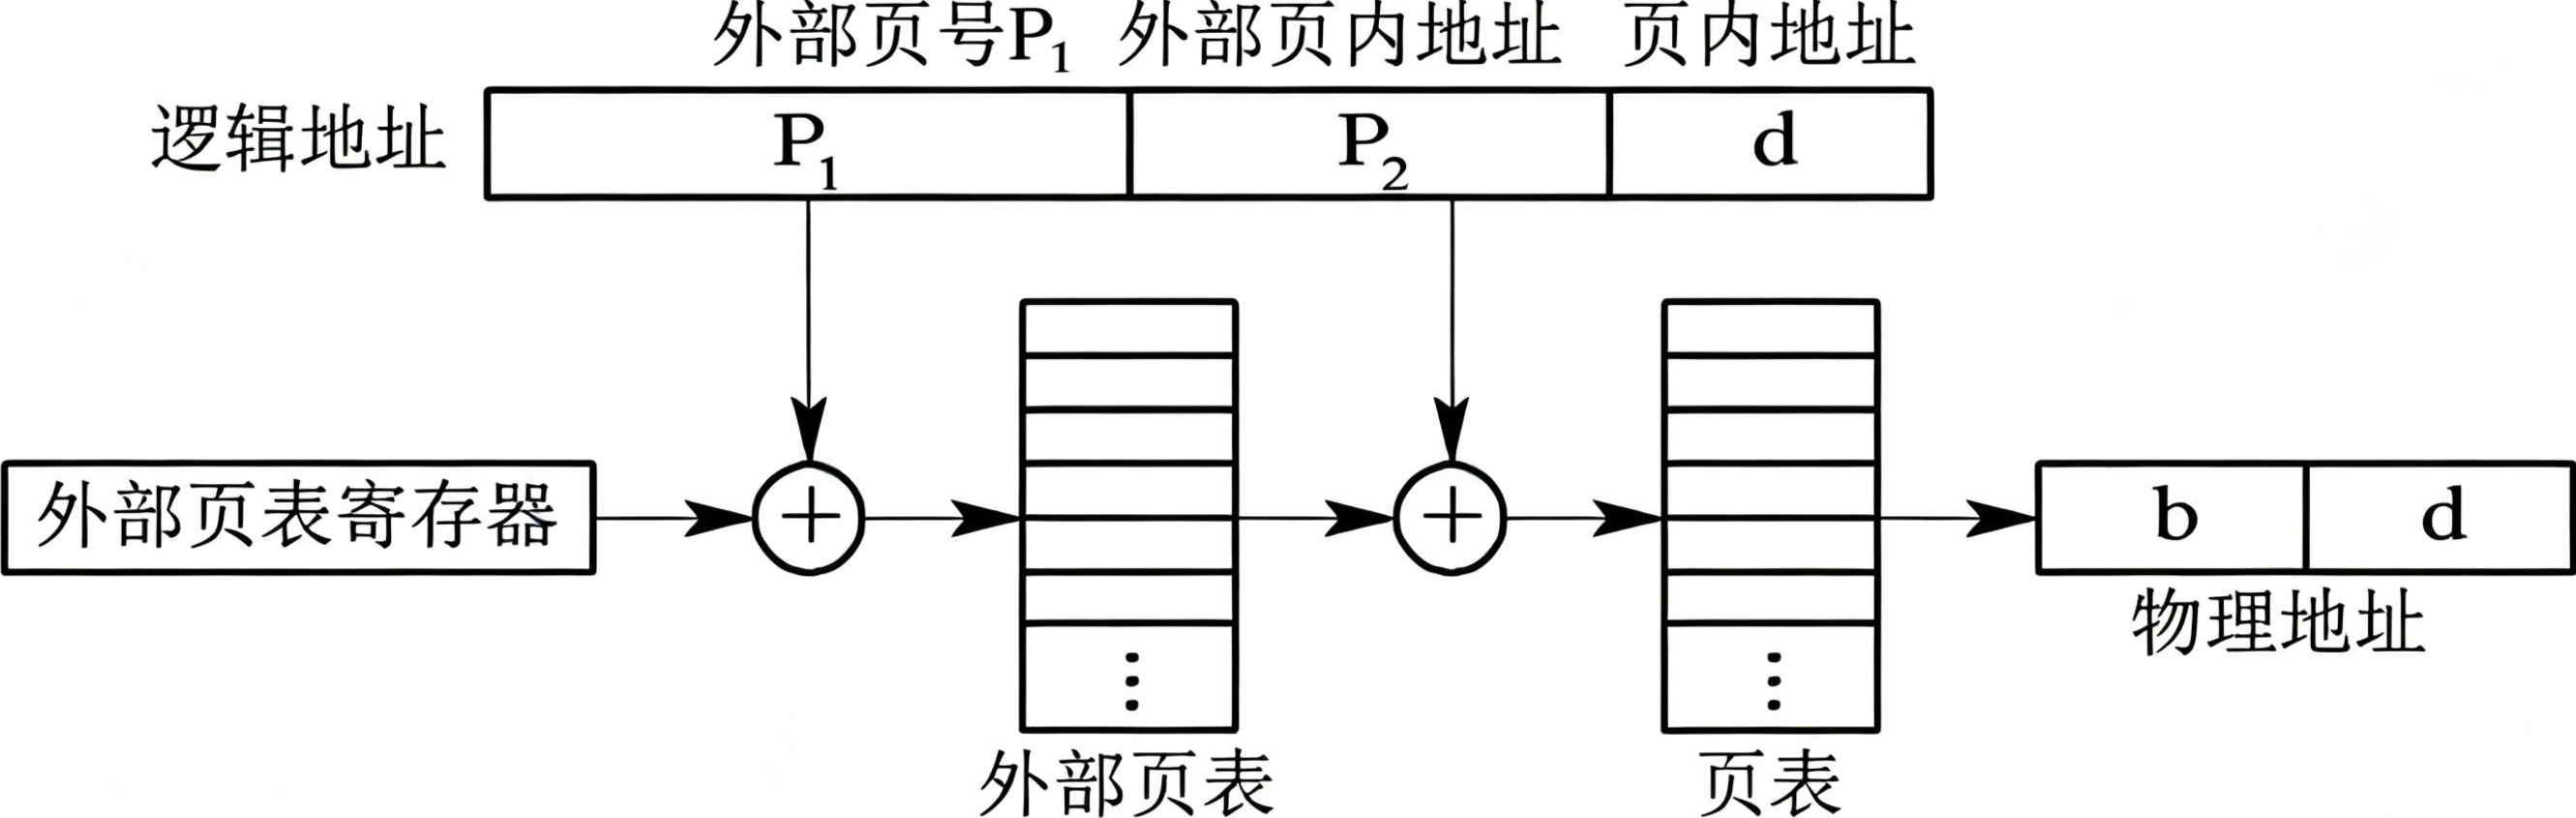
- 系统中增设一个页目录基址寄存器,存放页目录始址。
- 将页目录号作为一级页表的索引,找到二级页表的始址 ①,
- 用二级页号作为页表分页的索引,找到对应页表项 ②,
- 将其中物理块号和页内偏移拼接,形成物理地址。
再用物理地址访存取数据 ③,共进行了三次访存。
多级页表大小计算
- 二级页表项的个数取决于页面大小,因为一个页表最多占一页。
- 一级页表项的个数取决于二级页表的个数,如果一级页表超过一页,则需要拆分出三级页表。
- 假设页表最多2p项,则二级页表最多共(2p)2项,n级页表最多共(2p)n项。
请求分页
虚拟存储器
| 传统内存管理 | 特点 |
|---|---|
| 一次性 | 作业必须一次性装入内存才能运行,若作业很大或内存不足则不能运行。 |
| 驻留性 | 直至运行结束之前作业必须全部驻留内存,即使是不再使用的部分。 |
| 虚拟内存管理 | 特点 |
| 多次性 | 只需装入目前所需部分即可运行。运行到未调入的部分,再将其调入。 |
| 对换性 | 允许作业运行过程中,将暂不使用的页面换出至外存,待需要时再换进内存。 |
| 虚拟性 | 逻辑上扩充了内存容量,用户感受远大于实际容量。 |
- 请求分页在基本分页基础上,为支持虚拟存储而增加了请求调页和页面置换的功能。
- 请求调页是请求系统将页面从外存调入内存,页面置换是将页面在内外存之间换入换出。
页表机制

| 表项字段 | 含义 |
|---|---|
| 状态位Ρ | 表示页面是否已调入内存。 |
| 访问字段A | 表示页面在一段时间内的访问次数,或最近多长时间未被访问,供置换算法参考。 |
| 修改位M | 表示页面调入后是否被修改,决定换出时是否写回外存。 |
| 外存地址 | 记录页面的外存地址,通常是物理块号,供调入页面时参考。 |
缺页中断机构
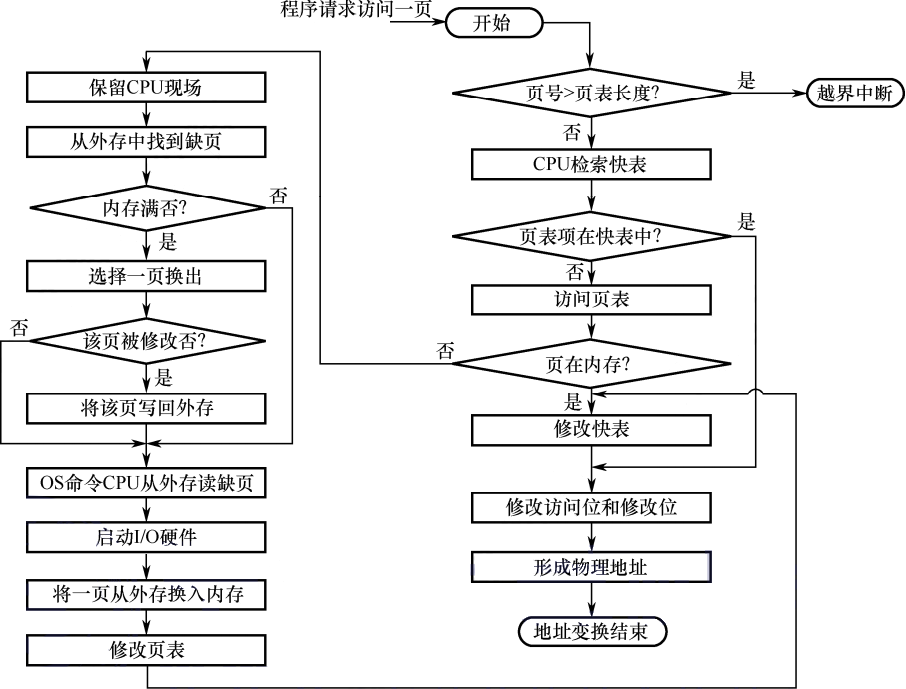
访问缺失页面时,会触发缺页中断,系统进行缺页处理。此时进程被阻塞,完成调页后再唤醒,放回就绪队列。
- 若有空闲页框,则为进程分配一个页框,将所缺页面从外存装入该页框,并修改对应页表项。
- 若没有空闲页框,则置换出一个页面,若该页被修改,还要将其写回外存。
指令执行期间,可能产生多次缺页中断。
缺页中断属于异常中的故障,在指令执行期间进行处理,处理后返回该条指令重新执行。
地址变换机构
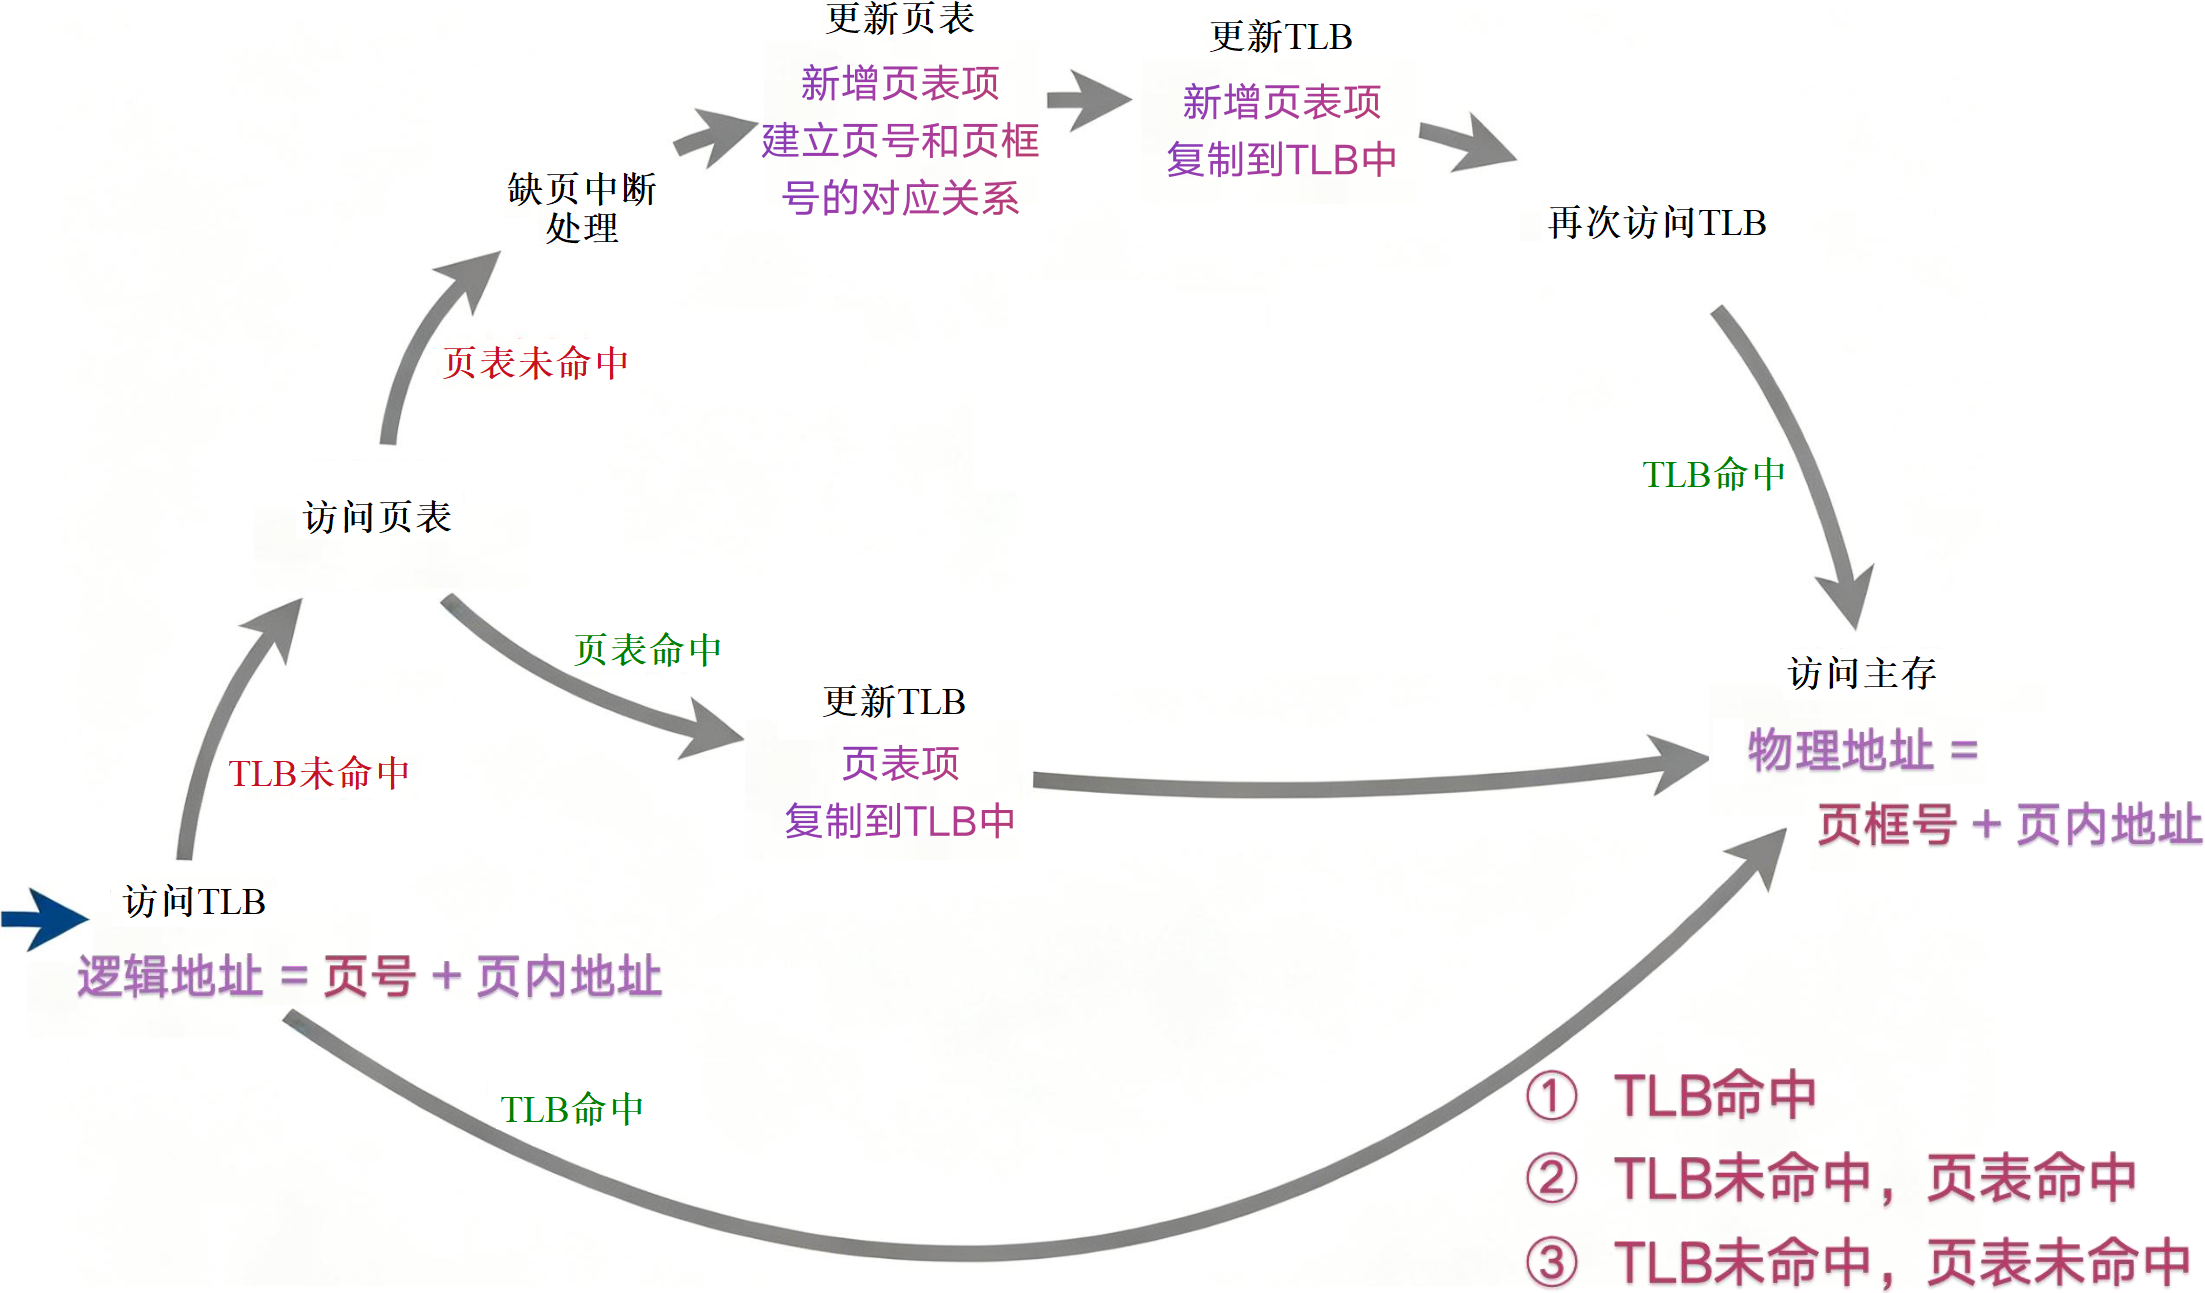
请求分页的地址变换过程如下:
- 检索快表,若命中,得到物理块号,并修改访问位和修改位。若未命中,
- 查找页表,若命中,得到物理块号,并修改访问位和修改位,将页表项写入快表。若未命中,
- 缺页中断,请求系统调入页面,调入完成后,由系统更新页表和快表,并得到物理块号。
物理块号和页内地址拼接形成物理地址,即可访存。
页框分配
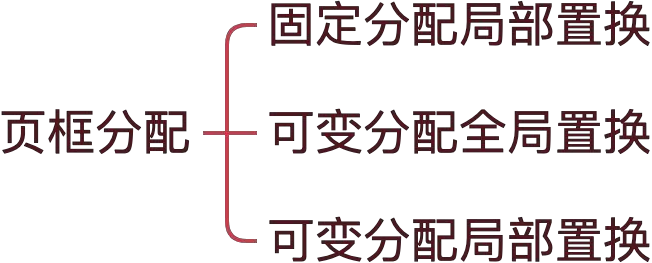
| 页框分配 | 含义 |
|---|---|
| 固定分配 局部置换 | 驻留集大小不变,缺页时只能选择驻留集页框置换。 缺点:页框太少则频繁缺页,页框过多则浪费内存、降低系统并发。 最小页框数:保证进程正常运行的最少页框数,取决于指令的格式、功能和寻址方式。 |
| 可变分配 全局置换 | 驻留集大小可变,缺页时从系统空闲页框队列获取,或从全部页框中选择。 优点:灵活扩充驻留集。 缺点:每次缺页都新增页框,驻留集可能持续膨胀抢占页框,削弱系统并发。 |
| 可变分配 局部置换 | 驻留集大小可变,缺页时只能驻留集内置换,但系统会根据缺页情况,动态增减页框数。 优点:有效抑制进程频繁调页,兼顾系统并发能力。 缺点:机制较复杂、运行开销大。 |
页面调入
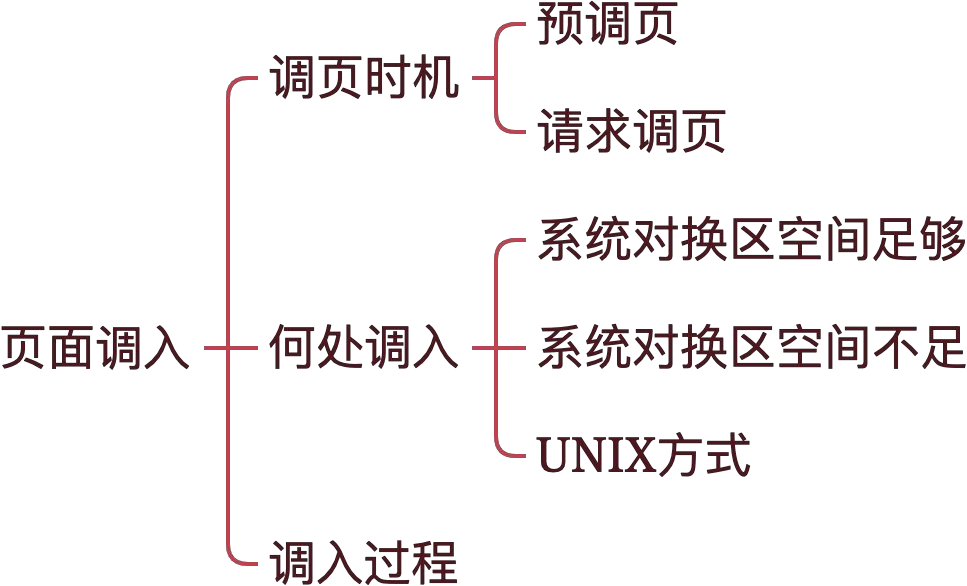
| 调页时机 | 内容 |
|---|---|
| 预调页 | 系统预测进程近期可能访问的页面并预先调入,但效果有限。 |
| 请求调页 | 访问页面不在内存,触发缺页中断,系统将该页调入内存。每次仅调一页,磁盘IO开销大。 |
| 何处调页 | 内容 |
|---|---|
| 系统对换区 空间足够 | 进程运行前,将进程所有页面从文件区复制到对换区。后续只从对换区调页,速度快。 |
| 系统对换区 空间不足 | 不会修改的页面从文件区调入,可能修改的页面从对换区调入、换出时也放到对换区。 |
| UNIX方式 | 新页面从文件区调入,需调出的页面放到对换区,再调入也从对换区调入。 进程共享的页面,若已被调入内存,则从内存获取无须重复调入。 |
| 调入过程 | 内容 |
|---|---|
| 内存未满 | 分配一个空闲页框,发起磁盘IO调入所缺页面,更新页表项,填写页框号,置真存在位。 |
| 内存已满 | 选出一页准备换出,若已修改则将其写回对换区。发起磁盘IO调入缺页面,并更新页表项,填写页框号,置真存在位。 |
页面置换
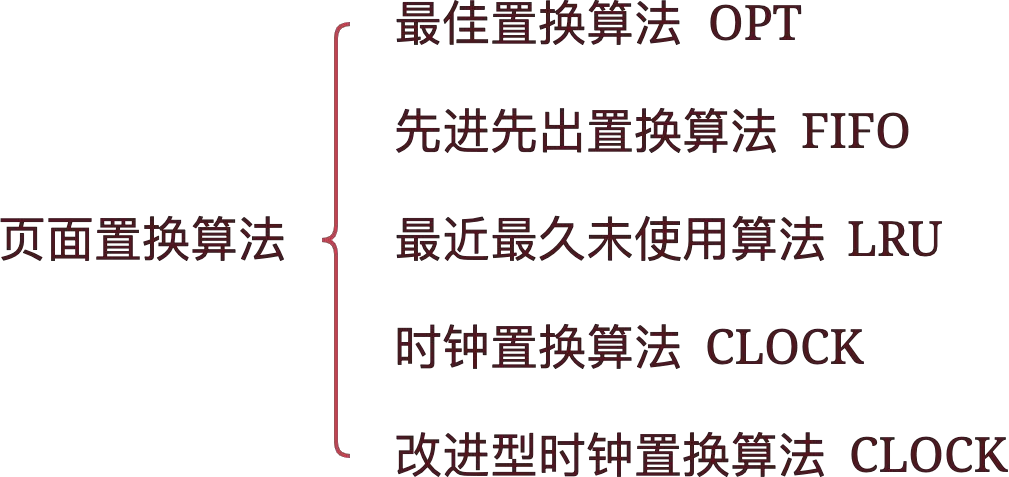
驻留集已满时需要换出,通过页面置换算法选择页面。
| 页面置换算法 | 内容 |
|---|---|
| 最佳置换 OPT | 选择最长时间内不再被访问的页面,无法实现。 |
| 先进先出 FIFO | 选择最早调入的页面,未利用局部性原理,性能差。 Belady现象:FIFO算法中,可能会出现的驻留集越大,缺页率反而提高的现象。 |
| 最近最久未使用 LRU | 选择最近最长时间未使用的页面,利用局部性原理,性能好但开销大。 实现方法:用页表项的访问字段,记录上次访问后累计时间,时间最大者即目标。 |
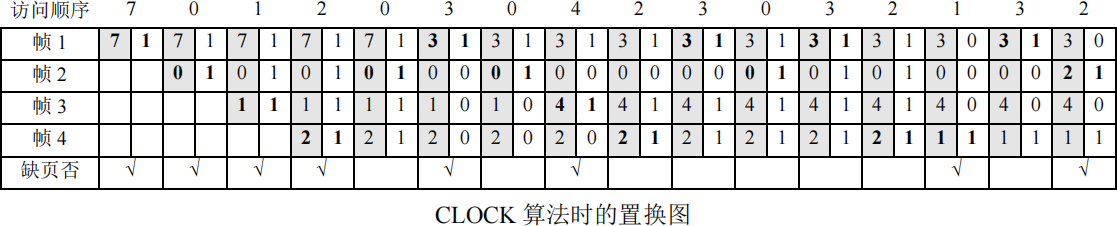
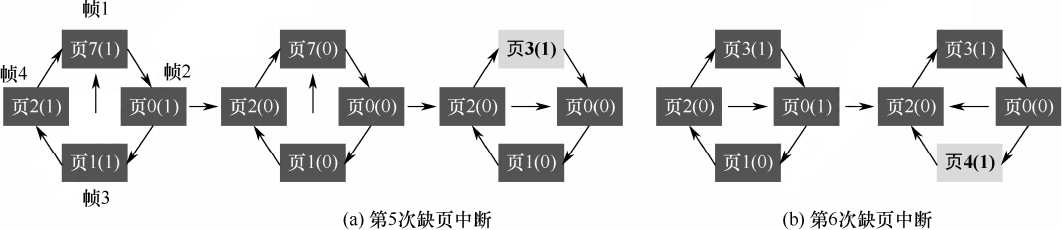
| 简单型时钟置换 CLOCK | 循环检查每页的访问位,为1则改0,为0则淘汰。若所有页均为1,全部改0后,停留 在最初位置,则淘汰最初位置。 |
| 改进型时钟置换 CLOCK | 循环检查每页的访问位和修改位,分有如下情况: (0,0):最近未访问,最近未修改,最佳↓ (0,1):最近未访问,最近有修改,次佳↓ (1,0):最近有访问,最近未修改,次好↓ (1,1):最近有访问,最近有修改,最差↓ |
页框回收
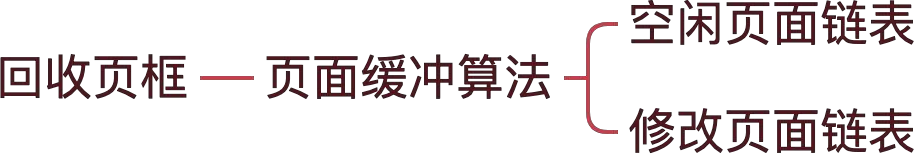
内存不足时需回收页框,内核页框大多不可回收,用户进程页框基本可回收。系统定期检测内存,空闲页框数量低于阈值,就开始回收。
页框回收只能降低磁盘IO,页面置换算法负责降低缺页率。
| 页面缓冲算法 | 内容 |
|---|---|
| 空闲页面链表 | 未修改的页面换出时,将页框尾插进空闲页面链表,后续需要可复用,省去磁盘读入。 |
| 修改页面链表 | 修改过的页面换出时,将页框尾插进修改页面链表,积攒批量写回,降低磁盘IO频率。 |
内存共享
段和页的共享
| 共享 | 内容 |
|---|---|
| 页的共享 | 共享页的页表项指向同个内存块,共享与非共享内容可能共处一页,故页共享比较麻烦。 |
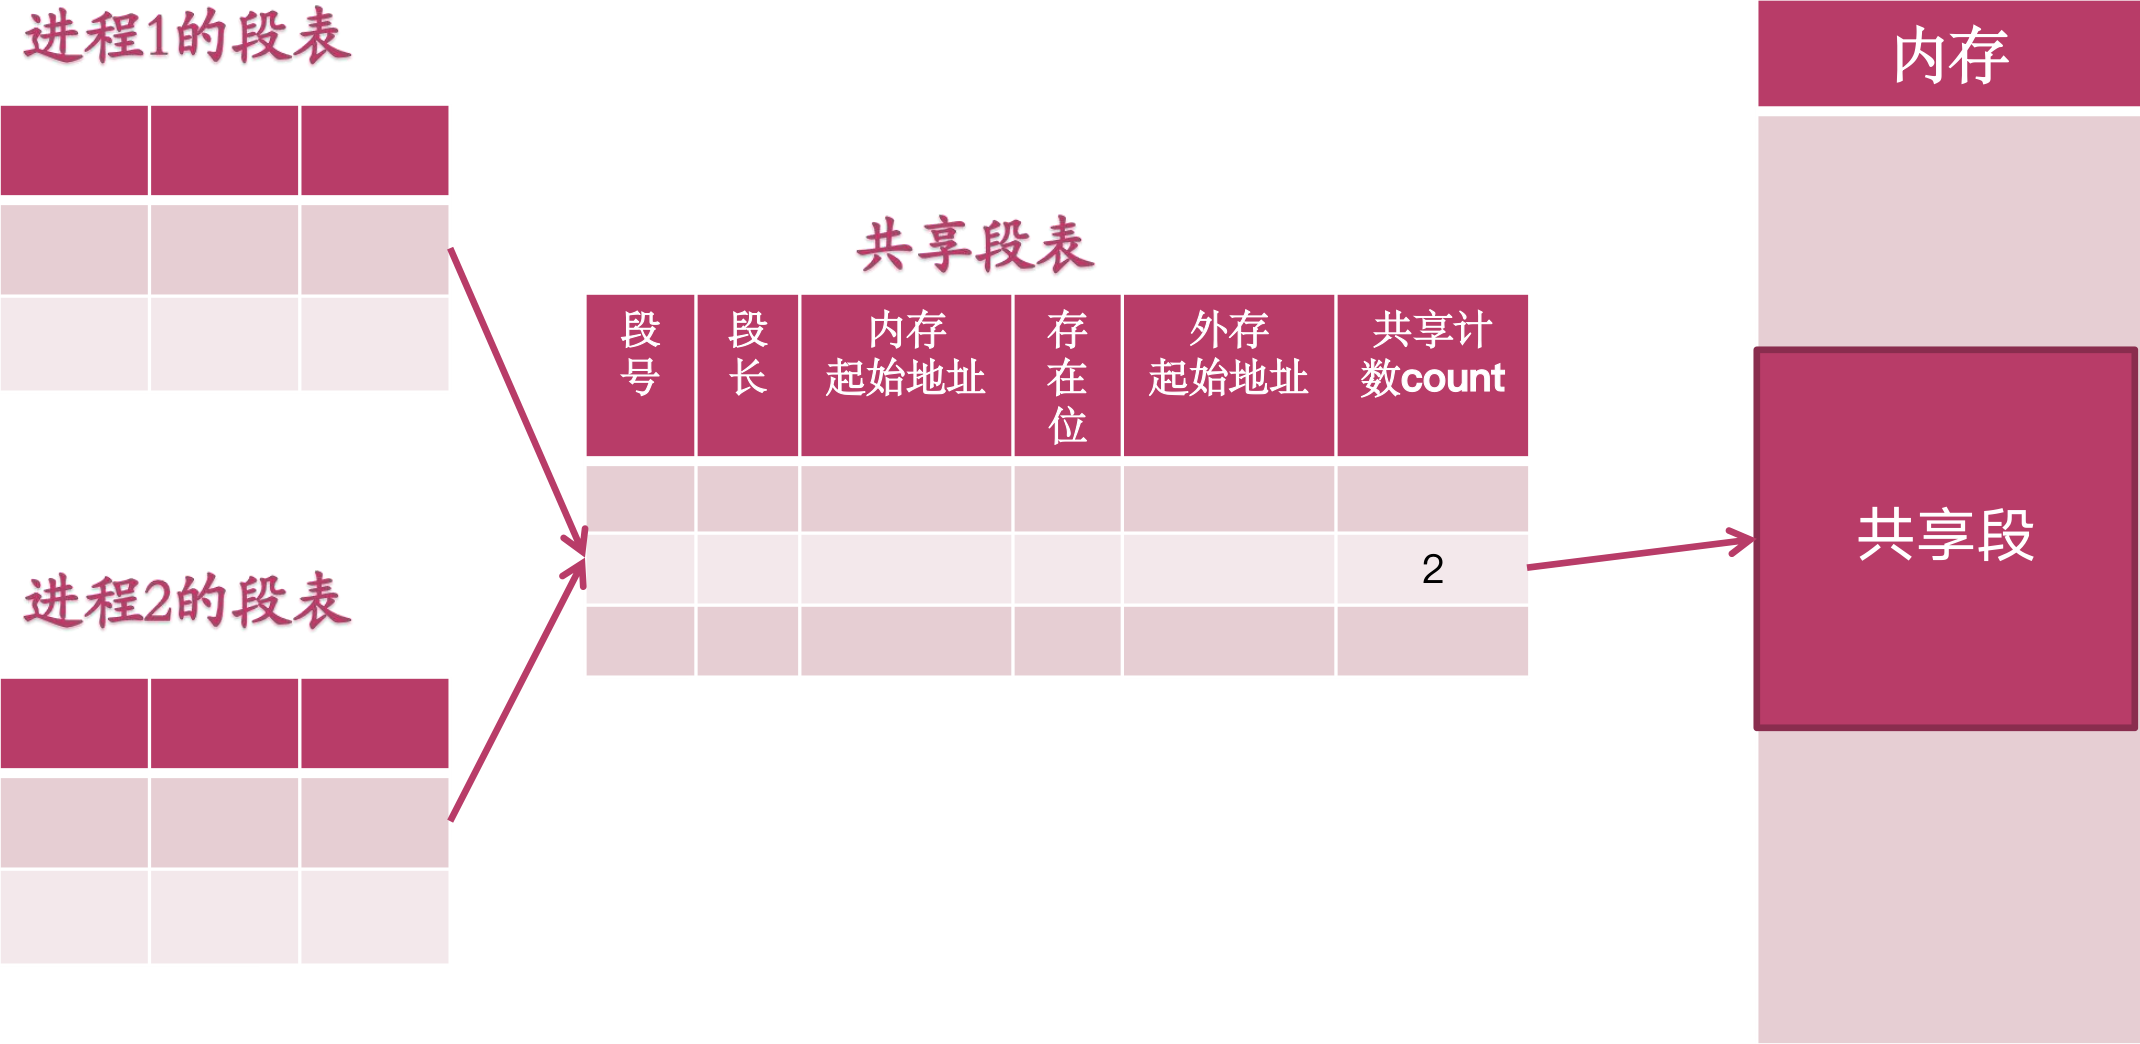
| 段的共享 | 共享段的段表项指向同个内存段,段划分自由不会杂糅非共享内容。 系统维护共享段表指向内存共享段,使用引用计数。共享段代码通常是可重入代码。 |
内存映射文件
内存映射文件在磁盘文件与进程的虚拟地址空间之间建立直接映射。
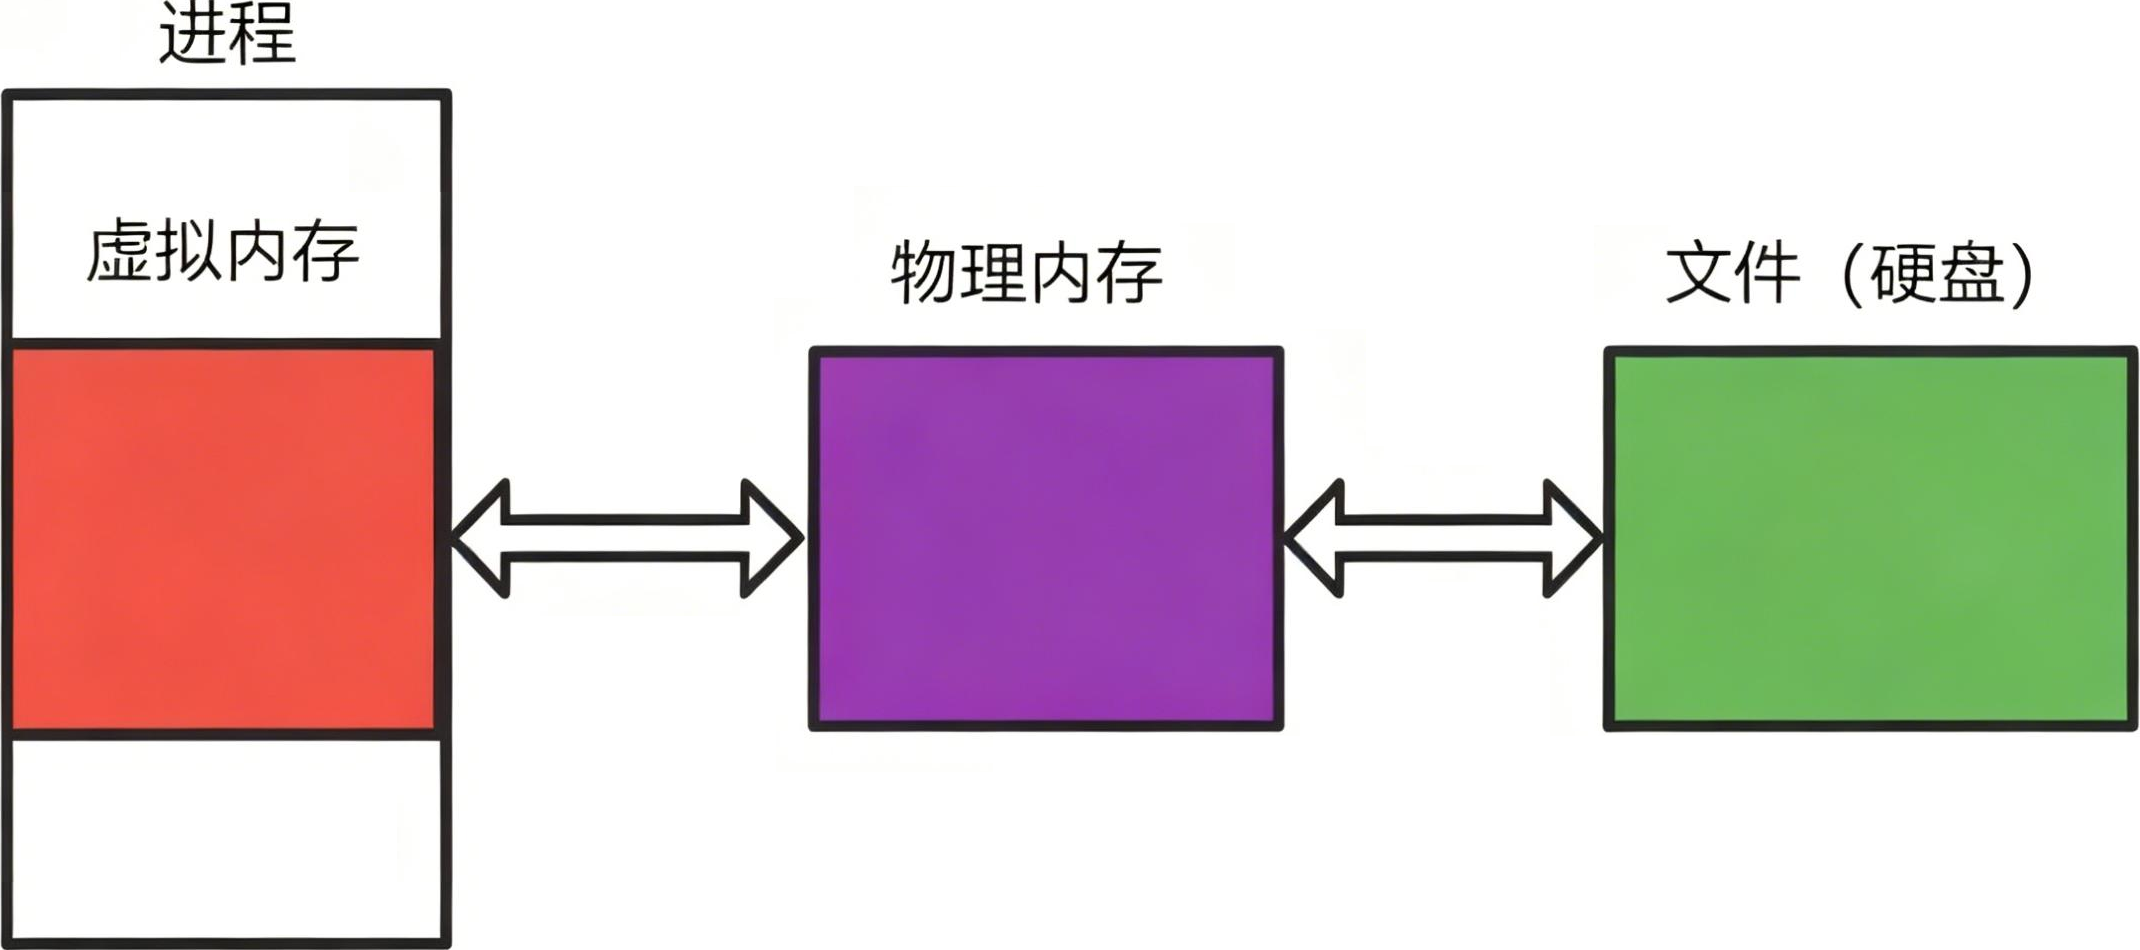
将文件映射到虚拟地址空间的某个区域,用更便利的内存操作来读写文件。
在映射进程的页面时,不会实际读入文件的内容,只在访问页面时才被每次一页地读入。关闭文件映射时,所有改动页面才被写回磁盘文件。
第四章 文件管理

文件目录
文件目录的概念
| 文件系统类型 | 含义 |
|---|---|
| 基于FCB的文件系统 | 文件控制块FCB存放文件的描述信息。文件目录项由文件控制块FCB构成。 |
| 基于inode的文件系统 | 索引节点inode存放文件的描述信息。文件目录项由文件名和索引节点号构成。 |
文件目录项的集合是文件目录,文件目录也以文件形式保存,称目录文件,就是所谓的目录。
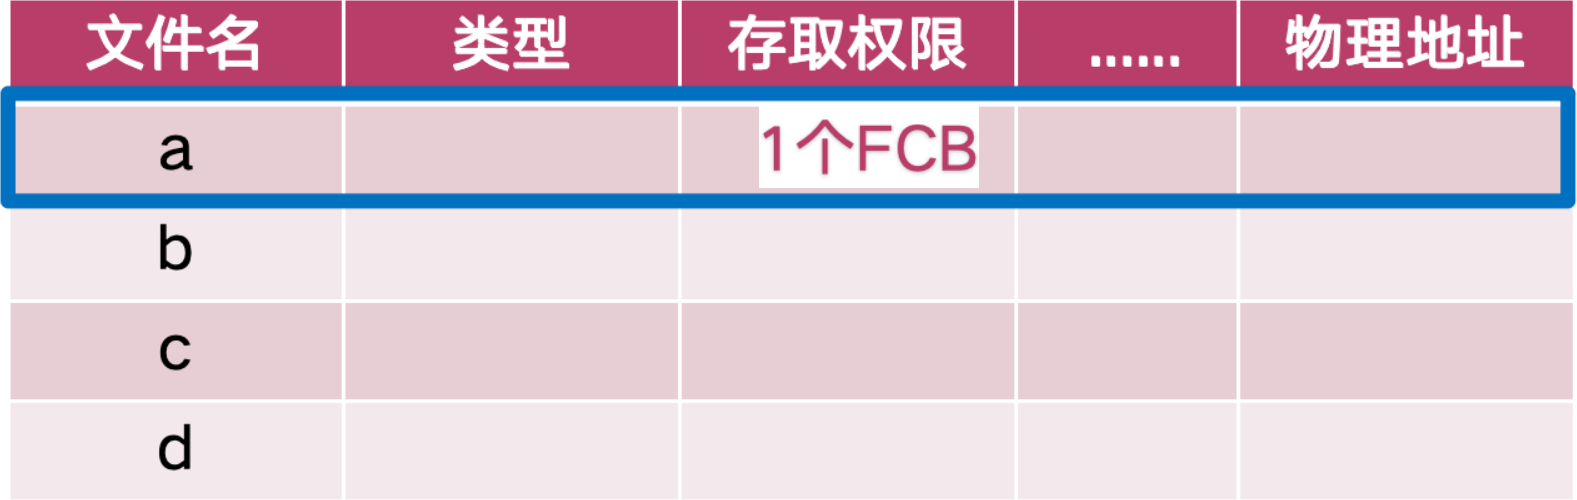
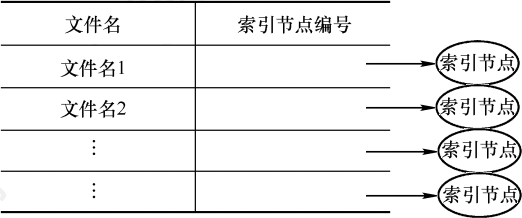
| 特性 | FCB型文件目录 | inode型文件目录 |
|---|---|---|
| 元数据位置 | 文件控制块FCB | 索引节点inode |
| 文件名位置 | 文件控制块FCB | 在目录项中 |
| 目录内容 | FCB列表 | <文件名, inode号>列表 |
| 元数据 | 无固定区域,FCB分散在数据区 | 有固定区域,inode区 |
索引节点在磁盘上叫磁盘索引节点。文件被打开时,系统会将索引节点加载到内存中,叫内存索引节点。
| 索引节点 | 内容 |
|---|---|
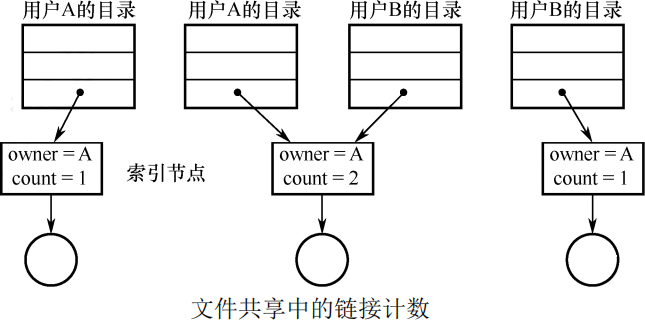
| 磁盘索引节点 | 文件主标识符、文件类型、存取权限、文件体积、物理地址、文件链接计数、存取时间 |
| 内存索引节点 | 新增运行时信息,索引节点号、状态、访问计数、逻辑设备号、链接指针 |
文件目录的结构
| 结构 | 内容 |
|---|---|
| 一级目录 | 相当于文件系统只有一个目录,所有文件在一个目录。故整个文件系统只有一个目录表。文件不允许重名,查找速度慢,不适用多用户系统。 |
| 二级目录 | 相当于每个用户一个目录,用户所有文件在一个目录。主目录表分成多个用户文件目录。 不同用户文件可重名。 |
| 树形目录 | 顶层是根目录,允许目录下存在多个目录以及目录嵌套,故每个目录拥有一个目录文件。 便于文件分类,不便于文件共享。 |
| 无环图目录 | 允许文件或目录有多个父目录,即可能多个目录下有同一个子目录或文件。 便于文件共享。 |


文件目录的检索
查找文件就是检索该文件所在目录的文件目录,遍历目录项匹配文件名。方法:
- 算出文件目录所占盘块数
- 取最好最坏情况的平均数
这就是查找文件所需的平均磁盘IO数。如果需要读入索引节点,则需要再加一次IO,以读取索引节点。
文件的物理结构
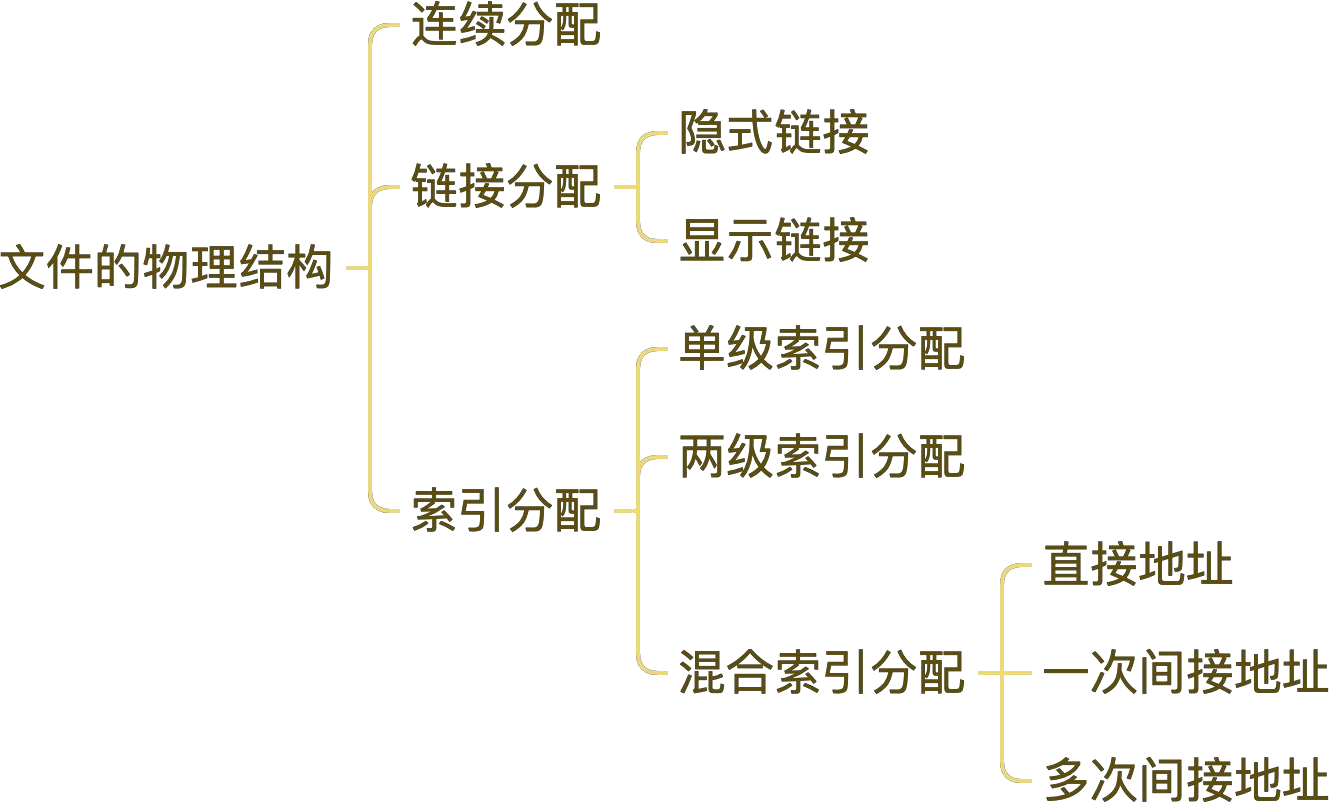
| 连续分配 | 内容 |
|---|---|
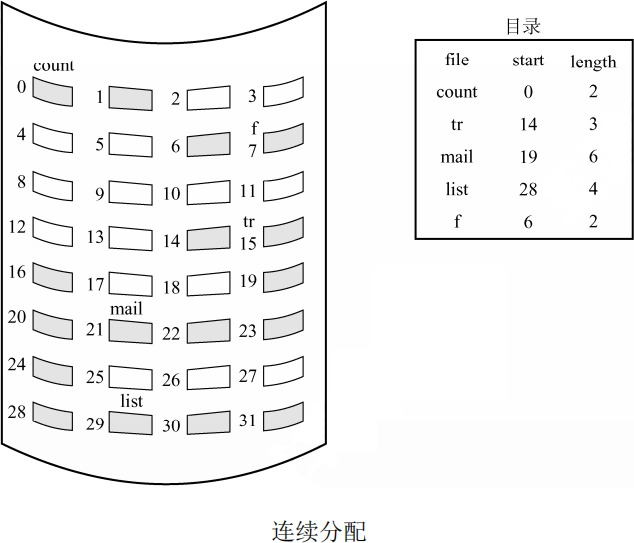
| 连续分配 | 为文件分配相邻盘块,目录项中记录起始盘块号和盘块数。 优点:支持顺序访问和直接访问,顺序访问速度快 缺点:易产生外部碎片,难以支持动态增长,插删需物理移动,开销较大 |
| 链接分配 | 内容 |
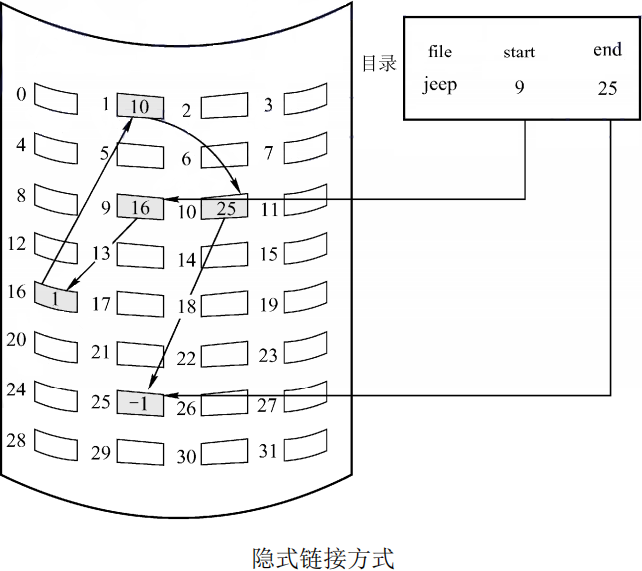
| 隐式链接分配 | 每个盘块最后包含下一个盘块的指针,目录项中记录起始盘块号和末尾盘块号。 优点:无外部碎片,提高利用率,动态分配便于增删 缺点:仅支持顺序访问,可靠性较差,指针额外占用空间 |
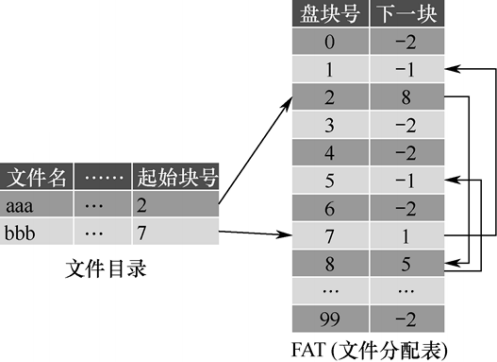
| 显式链接分配 | 文件分配表FAT维护链接关系,启动时载入内存,一个文件系统一张表。 优点:支持顺序访问,检索操作仅访内存,减少磁盘IO 缺点:FAT需常驻内存,磁盘容量越大,内存占用越大 |
| 索引分配 | 内容 |
|---|---|
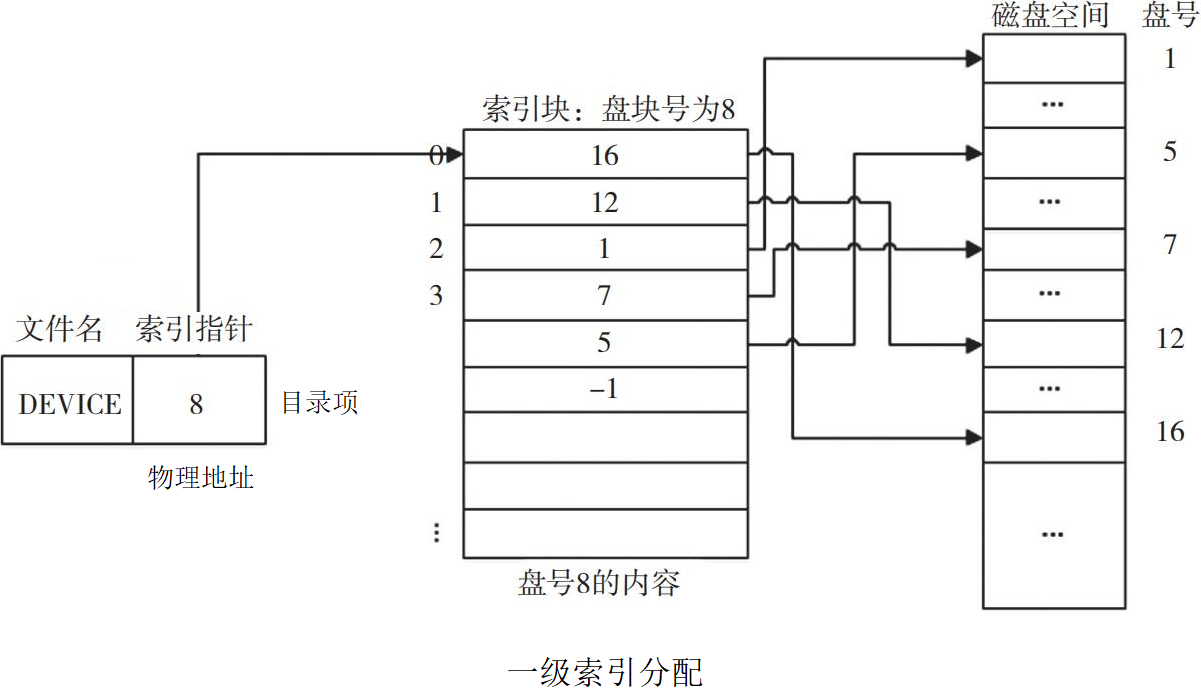
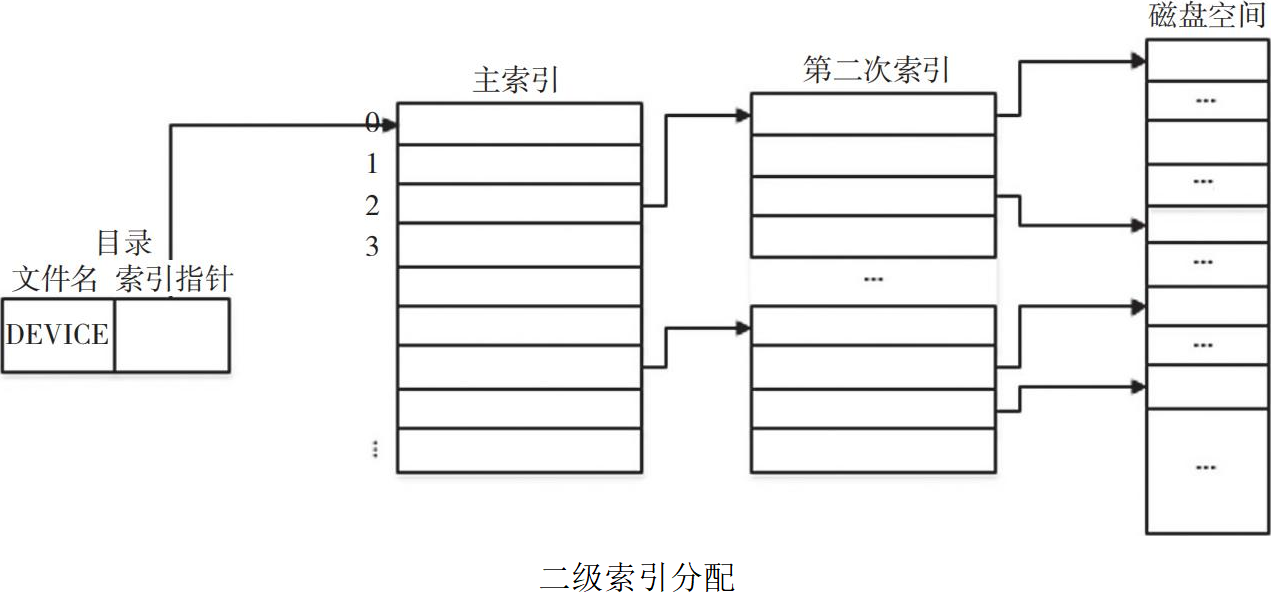
| 单级索引分配 | 物理地址保存索引块号,索引块内容为文件所占的所有盘块号。 优点:① 支持直接访问,只访问第i块,就只读取索引块中第i项 ② 不会产生外部碎片,因为盘块可以离散分配 缺点:额外存储开销,每个文件必须配备一个索引块 |
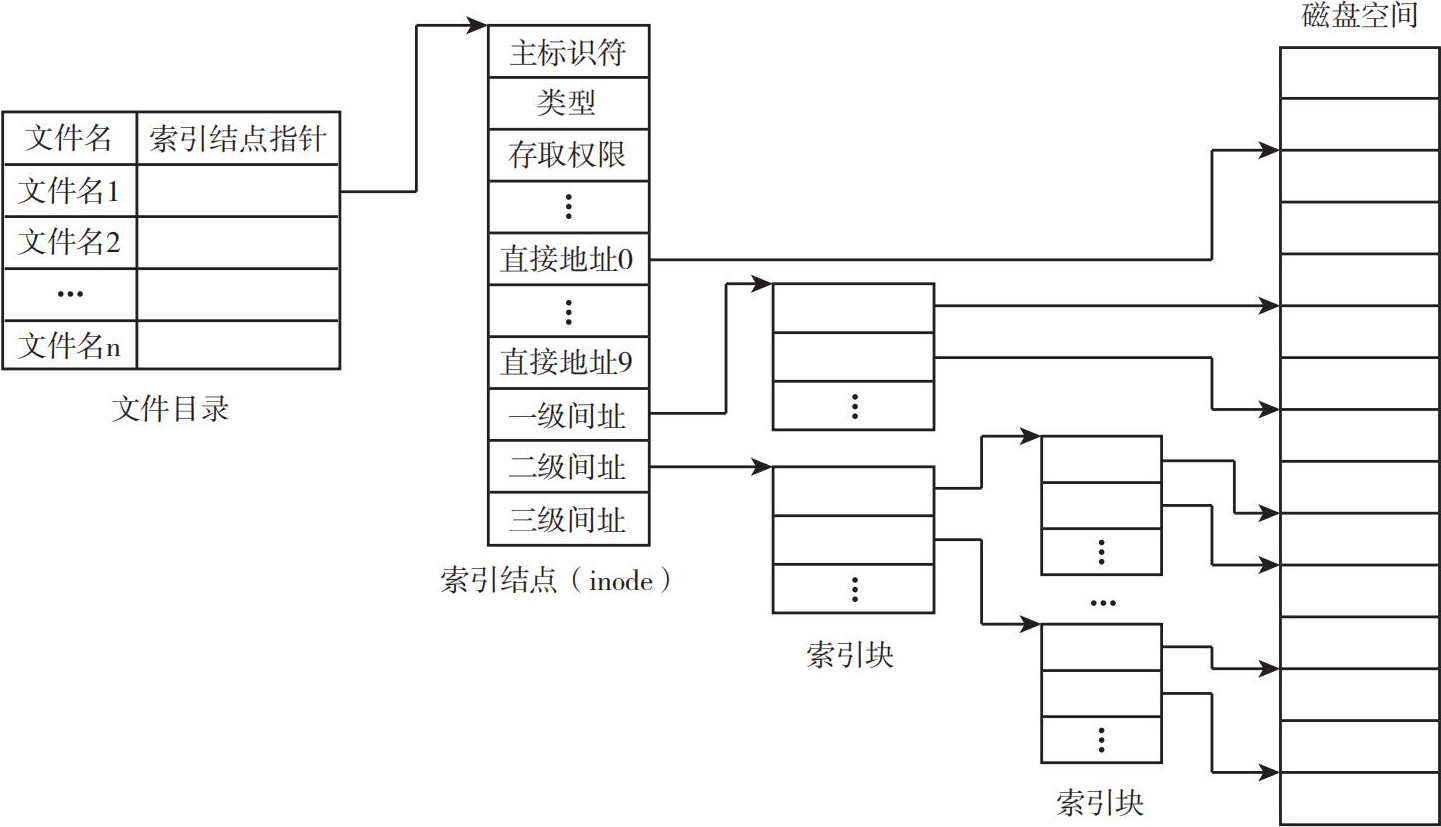
| 多级索引分配 | 文件过大以至于一个索引块不够存放所有的数据块号,需切分成主索引和二级索引。 单级索引最多有N个数据块,二级索引最多有N2个数据块,三级索引最多N3个数据块。 |
| 混合索引分配 | 将多个索引方式融为一体,可通过直接地址、多级间接地址索引到数据块。所有地址访 问方式可同时使用。 |
物理地址/索引指针不是索引节点指针,索引节点inode也不是索引块。
文件的操作
| 文件操作 | 内容 |
|---|---|
| 创建文件 | ① 合法性与权限校验:检查文件名是否合法,验证用户对目标目录的写权限。 ② 分配索引节点:从空闲inode池中分配一个节点,初始化元数据,并标记为已占用。 ③ 分配磁盘物理块:根据预估大小,分配磁盘物理块,并将块地址记录到inode中。 ④ 新建目录项:创建<文件名, 索引节点号>的目录项,让系统能够检索。 ⑤ 更新文件系统元数据:更新空闲inode表、空闲磁盘块、修改时间等,确保一致性。 |
| 删除文件 | ① 定位与权限校验:解析路径找到目标文件的目录项和inode,验证用户对目录的写权限。 ② 检查状态与硬链接计数:计数大于1时,仅删除当前目录项,计数为1时,完整删除文件。 ③ 删除目录项:让文件在用户视角下消失。 ④ 释放inode:链接计数降为0时,将inode标记为空闲并归还。 ⑤ 释放磁盘块:回收inode中记录的所有数据块和索引块。 ⑥ 释放内存资源:清理缓冲区、打开文件表项等临时资源。 ⑦ 更新文件系统元数据:同步目录大小、空闲inode表、空闲块结构,保证一致性。 |
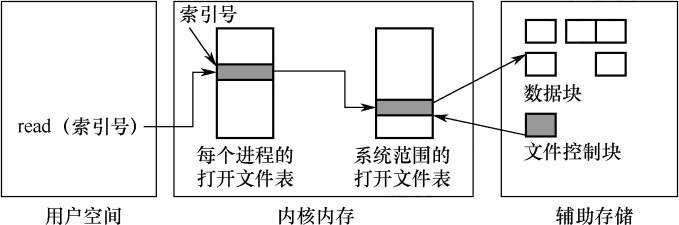
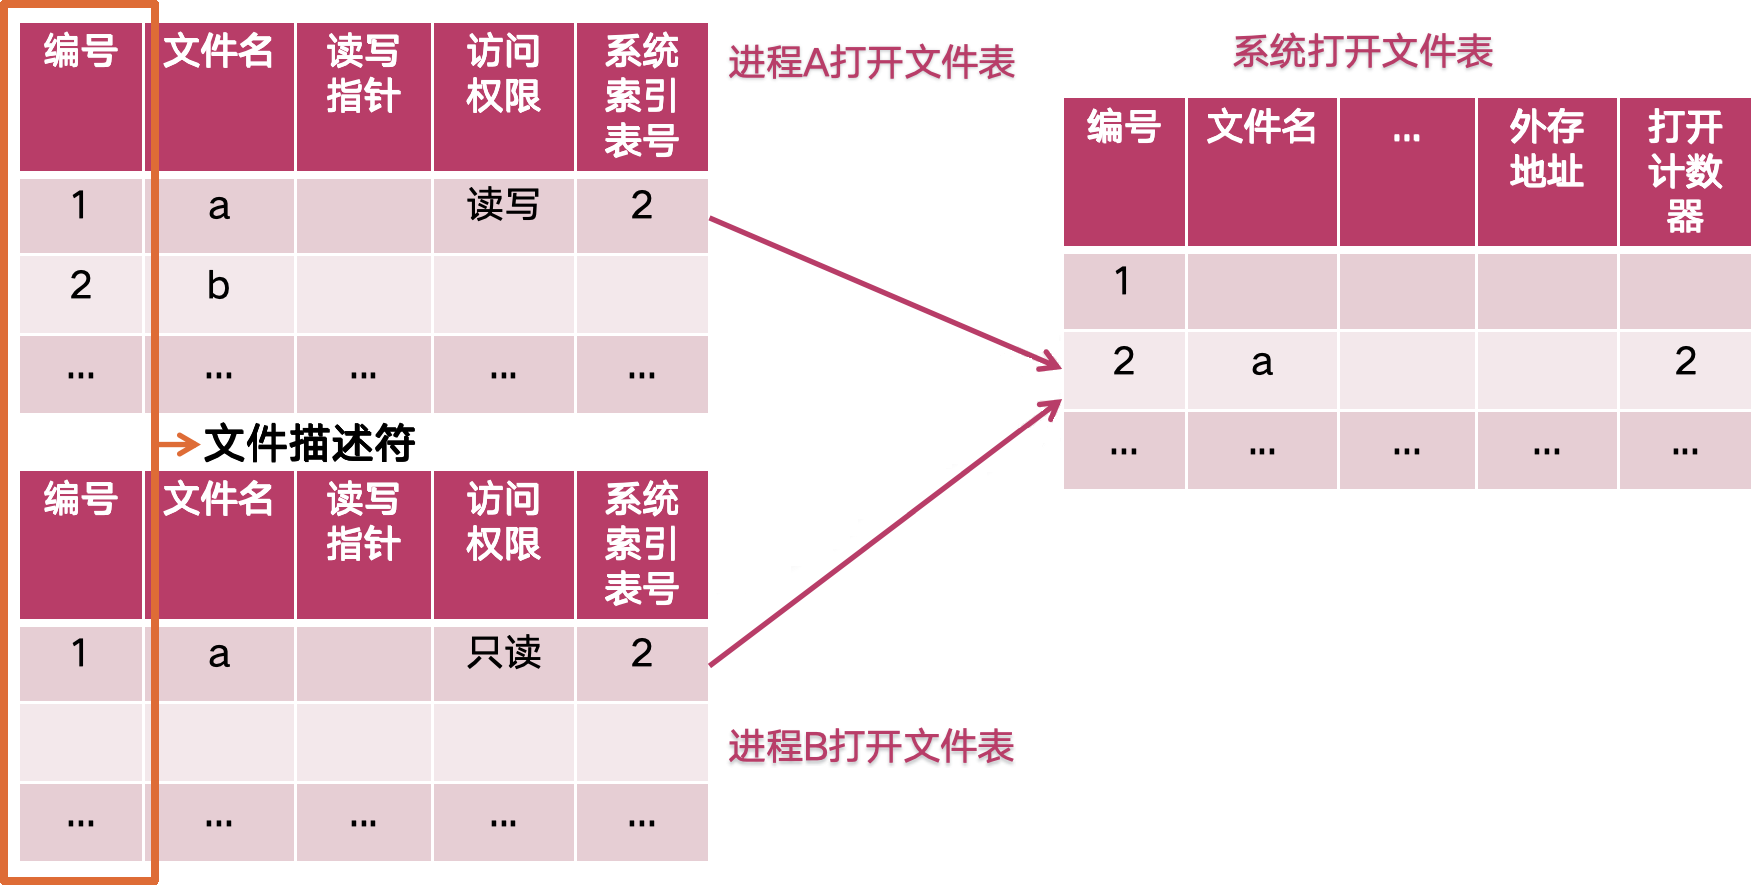
| 打开文件 | ① 根据文件存放路径找到目录文件及该文件的目录项,并检查用户是否有操作权限。 ② 在系统打开文件表中查找该文件, ③ 若能找到,则让进程打开文件表的表项,指向系统打开文件表的表项。 ④ 若未找到,则在系统打开文件表新建表项,再让进程打开文件表指向。 |
| 关闭文件 | ① 进程打开文件表中删除对应项, ② 系统打开文件表中对应项的打开计数器减1, ③ 若为计数器为0,删除系统打开文件表的对应项,并释放相关资源。 |
| 读取文件 | ① 根据文件名查找对应目录项, ② 获取索引节点号,以定位外存数据块。 ③ 根据读指针位置,读取数据,并更新读指针。 |
| 写入文件 | ① 通过文件名查找对应目录项, ② 获取索引节点号以定位外存数据块。 ③ 根据写指针位置,写入数据,并更新写指针。 ④ 若超出分配空间,系统将动态增减盘块,并更新inode或FCB中的块指针。 |
文件的共享
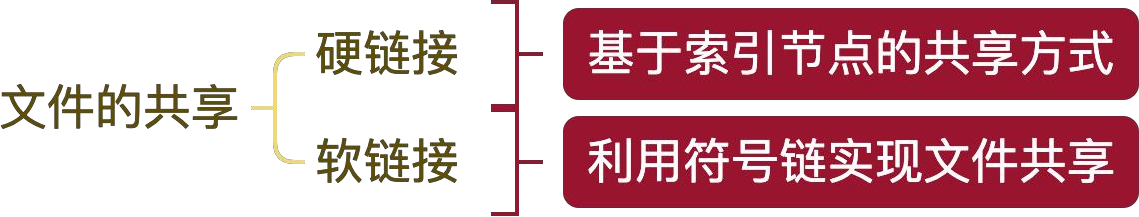
| 共享 | 内容 |
|---|---|
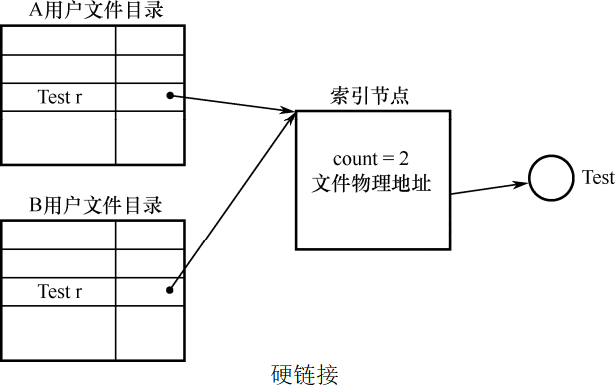
| 硬链接 | 硬链接没创建新文件,两个文件目录项指向同一个索引节点,节点中保存链接计数。 |
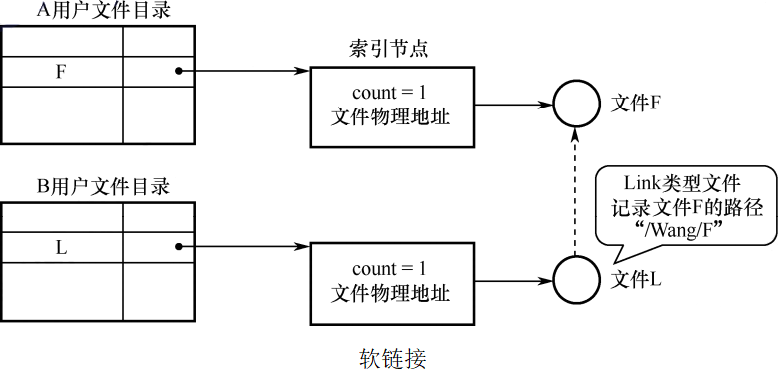
| 软链接 | 软链接创建了新文件,两个文件目录项分别指向两个索引节点,链接文件中保存对方的路径。 |
文件的保护
| 访问控制 | 内容 |
|---|---|
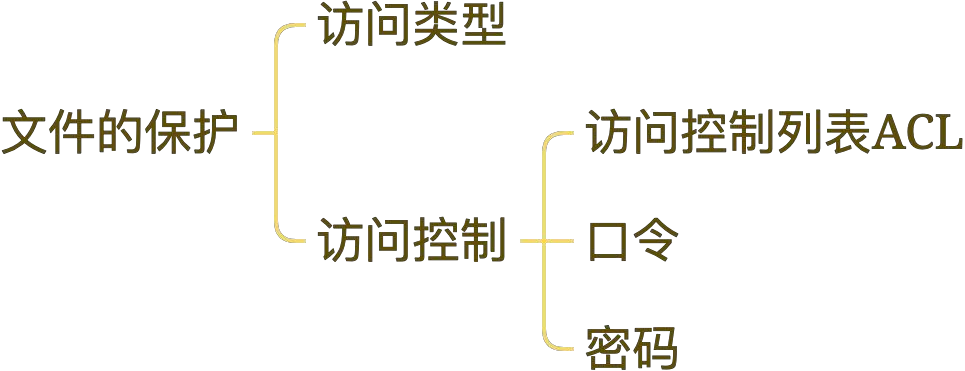
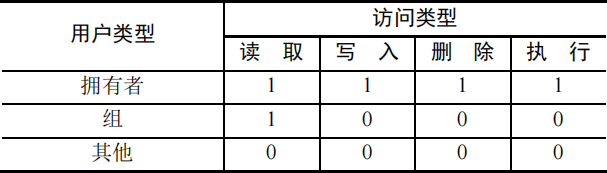
| 访问控制列表ACL | 精简ACL通常将用户划分为三类:拥有者、所属组和其他。 ① 拥有者:创建文件的用户 ② 所属组:需要共享该文件的用户 ③ 其他:除拥有者和所属组以外的所有用户 搭配访问类型作二维表格,以描述权限信息。 |
| 口令 | 创建文件时设定口令,系统将其存入FCB,访问时需要口令。开销小,安全性低 |
| 密码 | 对文件内容加密,系统只存储加密结果,需密钥解密得到原文。保密性强,开销大 |
文件系统


外存空闲空间管理
| 空闲空间管理 | 内容 |
|---|---|
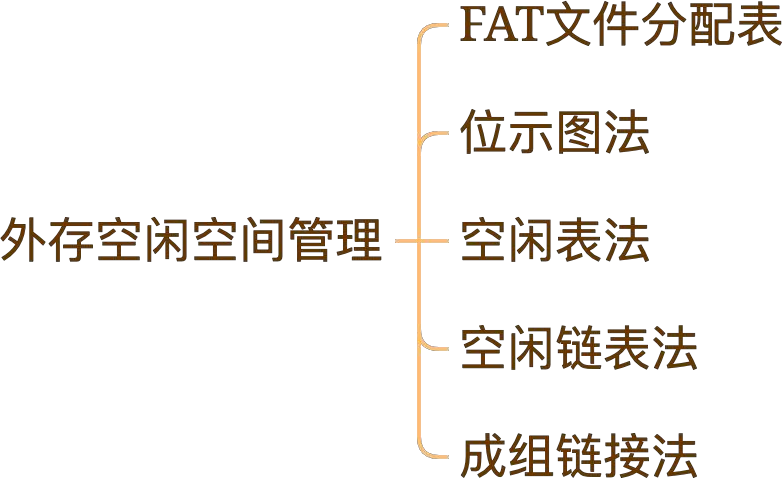
| FAT文件分配表 | 文件分配表中用-1表示末尾块,-2表示空闲块。 |
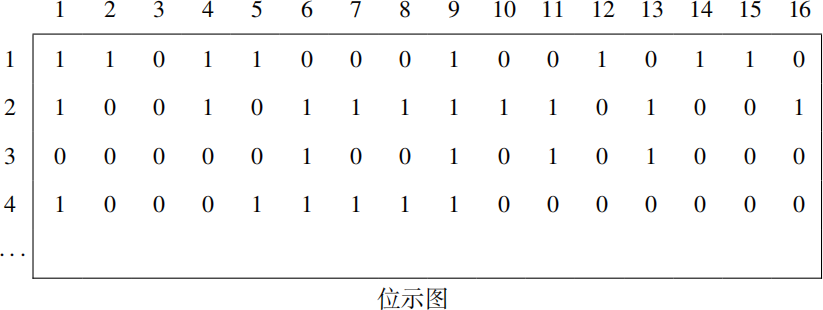
| 位示图法 | 本质是二维位图,位值为1表示已分配,位值为0表示未分配。 |
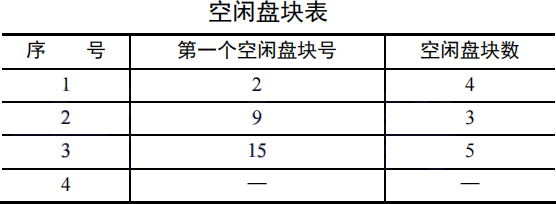
| 空闲表法 | 搭配连续分配,表中维护第一个空闲块号和连续空闲块数。 |
| 空闲链表法 | 将所有空闲盘块串成一个链表,可以空闲盘块链或空闲盘区链 |
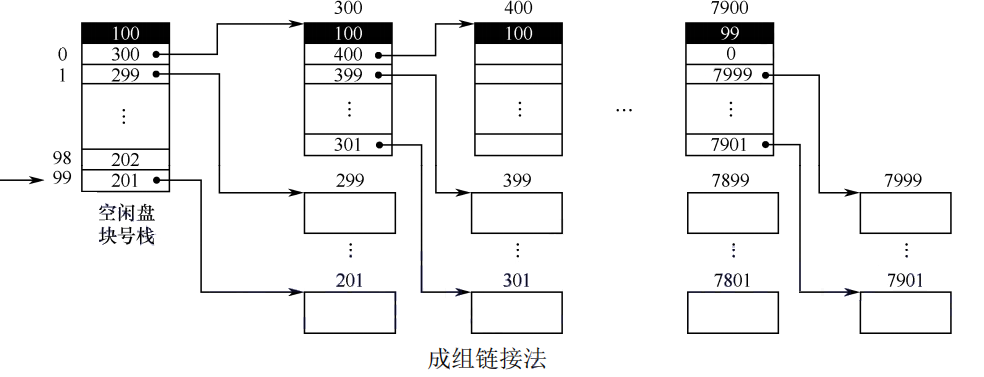
| 成组链接法 | 将空闲盘块分组,除最后一组外,每组的第一个盘块用作索引块,用于记录下一组中所有空闲盘块的块号及其数量,这些索引块依次链接,形成条链。 |
第五章 输入输出管理
IO设备
| 分类 | 设备及内容 |
|---|---|
| 数据 单位 | 块设备:以数据块为读写单位,如磁盘、硬盘。传输速率高、数据可寻址,允许读写任意位置。 字符设备:以字符为读写单位,如键盘、打印机。传输速率低、不可寻址,通常采用中断方式。 |
| 传输 速率 | 低速设备:如键盘、鼠标。中速设备:如激光打印机。高速设备:如磁盘。 |
| 使用 特性 | 人机交互设备:如键盘、显示器。存储设备:如磁盘、光盘。网络通信设备:如网卡。 |
| 共享 属性 | 独占设备:一旦分配给某进程,就由该进程独占直至释放。典型设备多为低速设备,如打印机。 共享设备:允许多进程逻辑上并发。如磁盘,将多个大IO请求拆分成多个块请求,再交替执行。 虚拟设备:独占设备虚拟为多个逻辑设备,开辟多个缓冲区,存储多个请求,逻辑上支持并发。 |
IO软件
用户层的IO库和内核层的IO子系统,统称IO软件,以服务用户程序。

| IO软件层次结构 | 内容 |
|---|---|
| 用户层IO软件 | 用户直接调用用户层IO库操作硬件设备,用户层IO软件必须通过系统调用获取服务。 |
| 设备独立性软件 | 引入逻辑设备和物理设备,要求程序使用逻辑设备名,系统再映射成物理设备名。 ① 翻译系统调用、提供驱动接口。 ② 设备保护:检查进程是否拥有访问权限。 ③ 设备命名与映射:将逻辑设备名映射成物理设备名。 ③ 缓冲管理:缓解CPU与外设的速度矛盾。 ④ 错误处理:拦截驱动返回的复杂错误码,翻译成用户可理解的报错。 ⑤ 设备的分配与回收。 |
| 设备驱动程序 | 实现对设备的操作指令,与硬件操作直接相关。设备驱动与硬件型号和系统有关。 ① 将抽象要求具体化:将逻辑地址转换为物理参数。 ② 校验请求的合法性:检查是否支持读写。 ③ 检查设备状态:查看设备当前是否正常。 ④ 写入参数到寄存器:驱动程序向控制器的相应寄存器写入命令、数据地址长度等。 ⑤ 启动设备:驱动程序向命令寄存器发送启动信号,设备开始工作。 |
| 中断处理程序 | IO完成后,根据操作的完成情况,进行IO操作的结束处理。 |
设备独立性软件和设备驱动程序的区别
- 设备独立性软件提供与具体硬件无关的通用功能,不涉及具体硬件、只做所有设备统一的管理工作。
- 设备驱动程序负责内核与特定硬件之间的控制和通信,直接涉及硬件具体细节。
用户层IO软件
SPOOLing技术
真脱机技术结构图如下。

假脱机技术实现外围控制机的功能,包括输入输出井、井管理程序、输入输出缓冲区、输入输出进程。

| 结构 | 作用 |
|---|---|
| 输入井 | 模拟脱机输入的快速设备,用于暂存IO设备的输入数据。 |
| 输出井 | 模拟脱机输出的快速设备,用于暂存用户程序的输出数据。 |
| 井管理程序 | 控制作业和磁盘井之间的数据交换。 |
| 缓冲区12 | 暂存由两方的交互数据。 |
| 输入进程 | 模拟脱机输入的外围控制机,将输入数据放入输入井。 |
| 输出进程 | 模拟脱机输出的外围控制机,将输出数据交给输出设备。 |
打印机是独占设备,通过SPOOLing技术可实现共享打印机。
| 输出过程 | 内容 |
|---|---|
| 申请空闲磁盘区 | 在输出井中申请一个空闲磁盘块区,并将要打印的数据送入其中。 |
| 挂入打印请求 | 为进程申请一张用户请求打印表,填入打印要求,再将该表挂到请求打印队列上。 |
| 取出首个请求 | 从队首取出一张请求打印表,将打印数据从输出井送到缓冲区,由打印机打印。 |
| 检查请求队列 | 打印完后,检查是否还有请求表。若有重复取出打印,直至请求打印队列为空。 |
SPOOLing技术的特点:
- 缓和了CPU与低速设备的速度矛盾。
- 将独占设备改造为共享设备。
- 实现了虚拟设备功能,每个进程都认为自己独占设备。
- 实现空间换时间,开辟磁盘空间作为输入输出井,牺牲存储空间,显著节省时间。
应用程序IO接口
| 接口类型 | 数据类型 | 用户视角 |
|---|---|---|
| 字符设备接口 | 无边界字节流 | 把设备看作一个可以连续读写的字符序列 |
| 块设备接口 | 固定大小块数组 | 把设备看作一个由相同大小块组成的随机访问存储介质 |
| 网络设备接口 | 端点间数据包交换 | 把设备看作一个可以发送和接收独立数据包的通信端点 |
| IO方式 | 含义 |
|---|---|
| 阻塞IO | 进程发起IO请求时,若数据未就绪,则该进程阻塞等待。 |
| 非阻塞IO | 进程发起IO请求时,若数据未就绪,调用立即返回,可在适当时机重试。 |
设备独立性软件
缓冲管理
| 缓冲技术 | 内容和特点 |
|---|---|
| 单缓冲 | 输入和输出无法并行。 |
| 双缓冲 | 输入和输出能够并行。 |
| 多缓冲 | 循环缓冲,提升缓冲区数量可缓和通信双方速度矛盾。 |
| 缓冲池 | 缓冲池类似管程,提供数据结构和操作机制,可供多个进程使用。 |

单双缓冲的读入并分析时长计算
- 单缓冲的输入和分析是可重叠的,处理每块数据的平均时间为 Max(C,T)+M。
- 双缓冲的输入和传送及分析重叠,处理每块数据的平均时间为 Max(C+M,T)。
记忆:单缓冲的T/C重叠,故时间上取T和C的最大值。双缓冲的T和C+M重叠,故T和C+M取最大值。
设备分配和回收
| 设备分配顺序 | 查表步骤 | 作用 | 数量 |
|---|---|---|---|
| ① 逻辑设备表LUT | 用逻辑设备名查物理设备名 | 记录进程的设备分配情况 | 进程唯一 |
| ② 系统设备表SDT | 用物理设备名找设备控制表 | 记录系统的所有物理设备 | 全局唯一 |
| ③ 设备控制表DCT | 用设备控制表找控制器设备表 | 记录设备的各个属性 | 设备唯一 |
| ④ 控制器控制表CODT | 用控制器设备表找通道控制表 | 记录设备控制器的使用状态 | 设备唯一 |
| ⑤ 通道控制表CHDT | 记录通道的使用状态 | 通道唯一 |

| LUT设置方式 | 内容 |
|---|---|
| 系统唯一LUT | 所有进程的设备分配情况都记录在一张LUT中。要求所有用户不能使用相同逻辑设备名,主要适用于单用户系统。 |
| 用户唯一LUT | 每个用户拥有用户LUT,同时系统拥有系统LUT。不同用户可使用相同逻辑设备名。 |

磁盘
磁盘基础知识 属于计组内容。
磁盘初始化
| 初始化步骤 | 内容 |
|---|---|
| ① 物理格式化 | 低级格式化,创建磁盘的物理结构,如磁道和扇区,并做低级错误检测和校正。 为后续逻辑格式化做准备。物理格式化通常由磁盘制造商完成。 |
| ② 分区 | 划分若干逻辑分区,如C盘/D盘。分区位置大小记录于主引导记录MBR的分区表中。 |
| ③ 逻辑格式化 | 物理格式化后,建立文件系统,创建元数据结构,如文件分配表FAT、目录结构等。 |
| ④ 安装操作系统 | 选某个分区作为启动盘,在该分区安装操作系统。 |
物理格式化和逻辑格式化的关系
逻辑格式化依赖物理格式化。物理格式化创建磁盘的物理结构,逻辑格式化在此基础上构建文件系统。

磁盘调度算法
| 调度算法 | 内容 |
|---|---|
| 先来先服务FCFS | 根据进程请求的先后顺序进行调度,具有公平性。 若大部分请求都访问邻近扇区,则性能较好。 若大量进程竞争,使磁头频繁长距离移动,则效率低下。 |
| 最短寻道时间优先SSTF | 每次选择离当前磁头最近的磁道,使每次的寻道时间最短。 这种算法会产生“饥饿”现象,远距离磁道长期得不到访问。 |
| 扫描算法SCAN 电梯调度 | 每次选择最近磁道,但要求磁头移动到最外侧时才能向内移动。 移动规律类似电梯,也称电梯调度。 SCAN算法对最近扫描过的区域不公平,因此局部性不如FCFS和SSTF。 |
| 循环扫描C-SCAN 速降电梯 | 每次选择最近磁道,但要求磁头只能单向移动,到末端直接移动至起始。 移动规律类似速降电梯,也称速降电梯调度。 |
| 扫描算法LOOK 循环扫描C-LOOK | 边界请求结束时立即改变方向。 408中默认SCAN/C-SCAN为LOOK/C-LOOK。 |


| 算法 | 缺点 |
|---|---|
| FCFS算法 | 平均寻道距离大 |
| SSTF算法 | 饥饿现象,磁臂粘着 |
| SCAN/LOOK算法 | 不利于磁头一端的访问请求,磁臂粘着 |
| C-SCAN/C-LOOK算法 | 磁臂粘着 |
提升效率的方式
| 提升效率方式 | 内容 |
|---|---|
| 减少寻道时间 | 调度算法 |
| 减少延迟时间 | 扇区错位编号,同一盘面的扇区、跨盘面的连续扇区都要错位。 连续数据跨扇区存储,抵消读取扇区后的处理时间。 |
| 提高访问速度 | ① 改进目录结构和检索方法,以减少查找时间(索引节点) ② 选用更优的文件存储结构,以提高访问速度(显示链接) ③ 提高磁盘读写速度: 1) 磁盘高速缓存(内存缓冲)+ 提前读/延迟写(批量连读/批量写回) 2) 虚拟盘(将部分内存模拟成磁盘) 3) 磁盘阵列(RAID0条带化) |

固态硬盘
固态硬盘 属于计组内容。